Synchronous speed
Ns = 60 * f / p
Rotor speed
Nr = (60 * f * (1 − s)) / p
Where:
Ns = Synchronous speed (RPM)
Nr = Rotor speed (RPM)
f = Frequency (Hz)
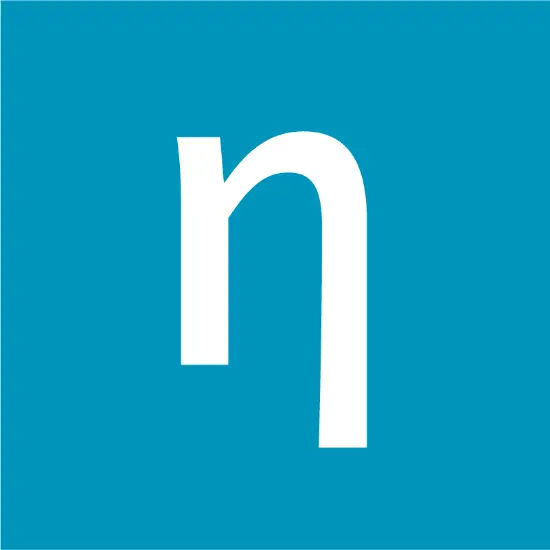
p = Pairs of poles
s = Slip factor
Tính toán tốc độ đồng bộ và thực tế của động cơ không đồng bộ dựa trên số cực, tần số và trượt.
Hỗ trợ:
Động cơ 2, 4, 6, 8 cực
Nguồn điện 50Hz và 60Hz
Trượt tùy chỉnh (3%–6%)
Tốc độ đồng bộ = (120 × Tần số) / Số cực
Tốc độ thực tế = Tốc độ đồng bộ × (1 – Trượt)
Ví dụ:
Động cơ 4 cực, 50Hz, 5% trượt →
n_s = (120 × 50) / 4 = 1500 vòng/phút
n_r = 1500 × (1 – 0.05) = 1425 vòng/phút
| Số cực | Đồng bộ 50Hz | Đồng bộ 60Hz | Tốc độ thực tế |
|---|---|---|---|
| 2 | 3000 | 3600 | ~2850 / ~3420 |
| 4 | 1500 | 1800 | ~1425 / ~1710 |
| 6 | 1000 | 1200 | ~950 / ~1140 |
| 8 | 750 | 900 | ~712.5 / ~855 |
Việc xác định chính xác RPM chuyển hóa trực tiếp thành các bước thiết kế cơ khí và điện:
Lựa chọn tỷ số hộp số cơ khí và puli: Sử dụng tốc độ rô-to thực tế ở đầy tải (nr) thay vì tốc độ đồng bộ (ns) để tính toán chính xác các tỷ số giảm tốc cho dây đai, puli và hộp số.
Lập trình VFD và tinh chỉnh tốc độ: Xác thực các giá trị đọc tốc độ phản hồi của động cơ từ bộ mã hóa hoặc máy đo tốc độ so với đầu ra lý thuyết trong quá trình chạy thử VFD và thiết lập vector vòng hở.
Tính toán định luật bơm và quạt: Lưu lượng trong bơm ly tâm và quạt thay đổi tuyến tính theo RPM (Q1/Q2 = n1/n2). Việc tính toán tốc độ chính xác giúp tránh tình trạng chọn kích thước quá nhỏ hoặc quá lớn cho các hệ thống cơ khí.
Máy tính này xác định tốc độ quay của động cơ điện tính bằng vòng trên phút (RPM) dựa trên tần số nguồn điện (f) tính bằng Hertz (Hz) và số cực từ (p) hoặc số đôi cực. Công cụ này tính toán cả tốc độ đồng bộ lý thuyết (ns) và tốc độ hoạt động thực tế của rô-to (nr) bằng cách tính đến độ trượt cơ học (s) trong động cơ cảm ứng xoay chiều (không đồng bộ) cũng như động cơ đồng bộ.








 Đăng nhập