Synchronous speed
Ns = 60 * f / p
Rotor speed
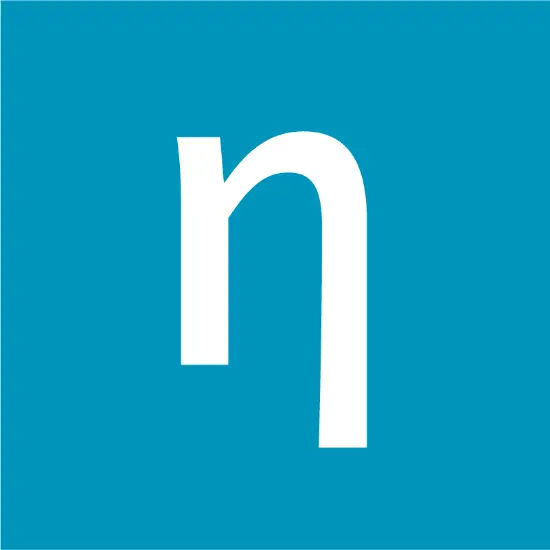
Nr = (60 * f * (1 − s)) / p
Where:
Ns = Synchronous speed (RPM)
Nr = Rotor speed (RPM)
f = Frequency (Hz)
p = Pairs of poles
s = Slip factor
Calcule a velocidade síncrona e real de motores assíncronos com base nos polos, frequência e deslizamento.
Suporta:
Motores de 2, 4, 6, 8 polos
Fornecimento de energia de 50Hz e 60Hz
Deslizamento personalizado (3%–6%)
Velocidade Síncrona = (120 × Frequência) / Polos
Velocidade Real = Velocidade Síncrona × (1 – Deslizamento)
Exemplo:
Motor de 4 polos, 50Hz, 5% de deslizamento →
n_s = (120 × 50) / 4 = 1500 RPM
n_r = 1500 × (1 – 0.05) = 1425 RPM
| Polos | 50Hz Síncrono | 60Hz Síncrono | Velocidade Real |
|---|---|---|---|
| 2 | 3000 | 3600 | ~2850 / ~3420 |
| 4 | 1500 | 1800 | ~1425 / ~1710 |
| 6 | 1000 | 1200 | ~950 / ~1140 |
| 8 | 750 | 900 | ~712.5 / ~855 |
Determicações precisas de RPM traduzem-se diretamente em etapas de projeto mecânico e elétrico:
Seleção de Relação de Caixas de Engrenagens e Polias: Utilize a velocidade real do rotor em plena carga (nr) em vez da velocidade síncrona (ns) para calcular relações precisas de redução de velocidade para correias, polias e caixas de engrenagens.
Programação de Inversor de Frequência e Ajuste de Velocidade: Valide as leituras de velocidade de feedback do motor de codificadores ou tacômetros em relação à saída teórica durante o comissionamento do inversor de frequência e a configuração de vetor em malha aberta.
Cálculos das Leis de Bombas e Ventiladores: A vazão em bombas centrífugas e ventiladores varia linearmente com a RPM (Q1/Q2 = n1/n2). Cálculos precisos de velocidade evitam o subdimensionamento ou superdimensionamento de sistemas mecânicos.
Esta calculadora determina a velocidade de rotação de um motor elétrico em rotações por minuto (RPM) com base na frequência da fonte de alimentação (f) em Hertz (Hz) e no número de polos magnéticos (p) ou pares de polos. Calcula tanto a velocidade síncrona teórica (ns) quanto a velocidade operacional do rotor (nr) real, levando em consideração o escorregamento mecânico (s) em motores de indução CA (assíncronos), bem como em motores síncronos.








 Login