Synchronous speed
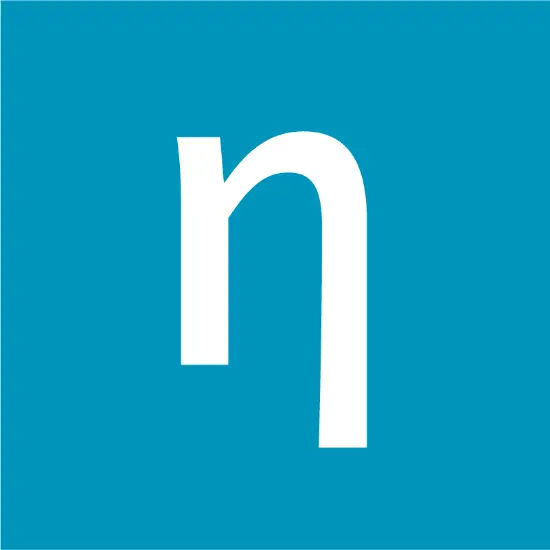
Ns = 60 * f / p
Rotor speed
Nr = (60 * f * (1 − s)) / p
Where:
Ns = Synchronous speed (RPM)
Nr = Rotor speed (RPM)
f = Frequency (Hz)
p = Pairs of poles
s = Slip factor
Calculez la vitesse synchrone et réelle des moteurs asynchrones en fonction des pôles, de la fréquence et du glissement.
Prend en charge :
Les moteurs à 2, 4, 6, 8 pôles
L'alimentation électrique en 50Hz et 60Hz
Glissement personnalisé (3%–6%)
Vitesse synchrone = (120 × Fréquence) / Pôles
Vitesse réelle = Vitesse synchrone × (1 – Glissement)
Exemple :
Moteur à 4 pôles, 50Hz, 5% de glissement →
n_s = (120 × 50) / 4 = 1500 tr/min
n_r = 1500 × (1 – 0,05) = 1425 tr/min
| Pôles | 50Hz Synchrone | 60Hz Synchrone | Vitesse réelle |
|---|---|---|---|
| 2 | 3000 | 3600 | ~2850 / ~3420 |
| 4 | 1500 | 1800 | ~1425 / ~1710 |
| 6 | 1000 | 1200 | ~950 / ~1140 |
| 8 | 750 | 900 | ~712,5 / ~855 |
La détermination précise du régime (tr/min) se traduit directement par les étapes de conception mécanique et électrique :
Sélection des rapports de réducteurs mécaniques et de poulies : Utilisez la vitesse réelle du rotor à pleine charge (nr) plutôt que la vitesse synchrone (ns) pour calculer les rapports de réduction de vitesse précis pour les courroies, les poulies et les réducteurs.
Programmation du variateur de fréquence et réglage de la vitesse : Validez les mesures de vitesse de retour du moteur provenant de codeurs ou de tachymètres par rapport à la sortie théorique lors de la mise en service du variateur et de la configuration vectorielle en boucle ouverte.
Calculs selon les lois des pompes et des ventilateurs : Le débit dans les pompes centrifuges et les ventilateurs varie linéairement avec le régime (Q1/Q2 = n1/n2). Des calculs de vitesse précis évitent le sous-dimensionnement ou le surdimensionnement des systèmes mécaniques.
Ce calculateur détermine la vitesse de rotation d'un moteur électrique en tours par minute (tr/min) en fonction de la fréquence d'alimentation (f) en hertz (Hz) et du nombre de pôles magnétiques (p) ou de paires de pôles. Il calcule à la fois la vitesse synchrone théorique (ns) et la vitesse de fonctionnement du rotor réelle (nr) en tenant compte du glissement mécanique (s) dans les moteurs asynchrones à induction en courant alternatif ainsi que dans les moteurs synchrones.








 Connexion