Định nghĩa Dữ liệu Kỹ thuật số
Dữ liệu kỹ thuật số trong hệ thống điều khiển bao gồm dữ liệu rời rạc hoặc được lấy mẫu đại diện cho các tín hiệu liên tục dưới dạng kỹ thuật số.
Quá trình Lấy Mẫu
Lấy mẫu là quá trình chuyển đổi tín hiệu tương tự thành tín hiệu kỹ thuật số sử dụng bộ lấy mẫu, hoạt động bằng cách bật và tắt.
Quá trình lấy mẫu chuyển đổi tín hiệu tương tự thành tín hiệu kỹ thuật số bằng cách sử dụng một công tắc, gọi là bộ lấy mẫu, hoạt động bằng cách bật và tắt. Đối với bộ lấy mẫu lý tưởng, độ rộng xung đầu ra rất nhỏ (gần như không). Trong các hệ thống rời rạc, biến đổi Z đóng vai trò quan trọng, tương tự như biến đổi Fourier trong các hệ thống liên tục. Hãy cùng khám phá chi tiết về biến đổi Z và ứng dụng của nó.
Chúng ta định nghĩa biến đổi z như sau
Trong đó, F(k) là dữ liệu rời rạc
Z là một số phức
F(z) là biến đổi Fourier của f(k).
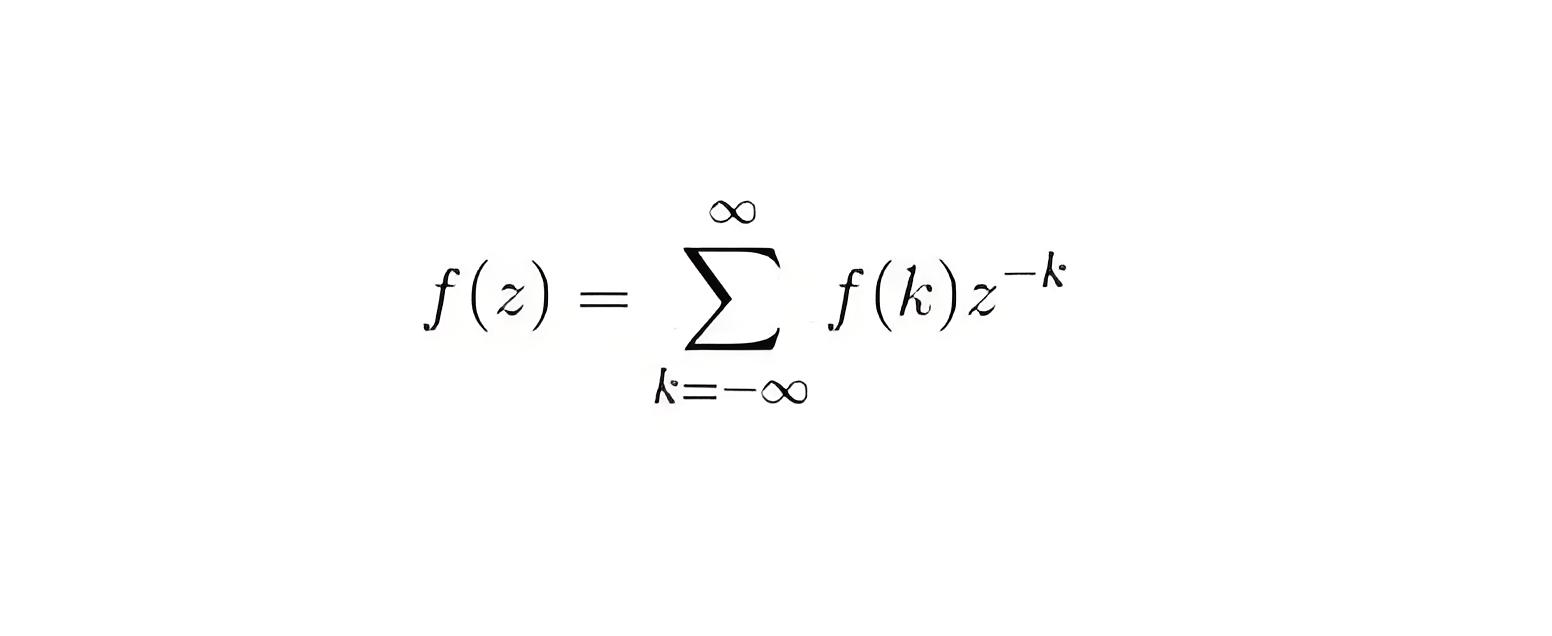
Các tính chất quan trọng của biến đổi z được viết dưới đây
Tính Tuyến tính
Hãy xem xét tổng của hai hàm rời rạc f(k) và g(k) sao cho
trong đó p và q là hằng số, bây giờ khi lấy biến đổi Laplace, chúng ta có theo tính chất tuyến tính:
Thay đổi tỷ lệ: hãy xem xét một hàm f(k), khi lấy biến đổi z, chúng ta có
thì chúng ta có theo tính chất thay đổi tỷ lệ
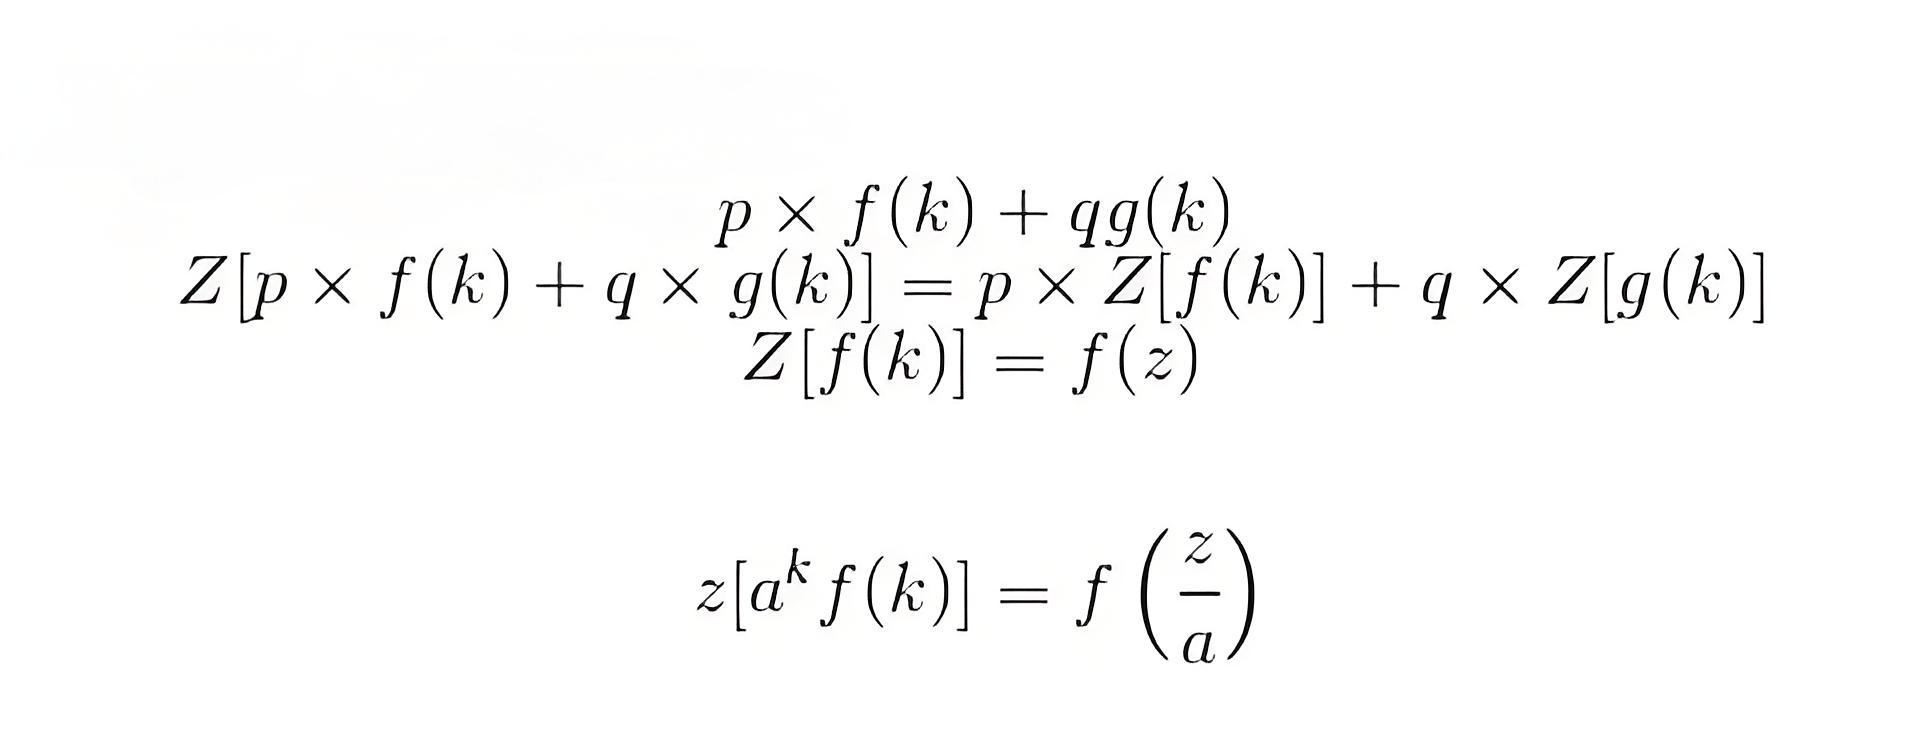
Tính chất Dịch chuyển: Theo tính chất này
Bây giờ hãy thảo luận về một số biến đổi z quan trọng và tôi khuyên độc giả nên học các biến đổi này:
Biến đổi Laplace của hàm này là 1/s^2 và hàm tương ứng f(k) = kT. Bây giờ biến đổi z của hàm này là
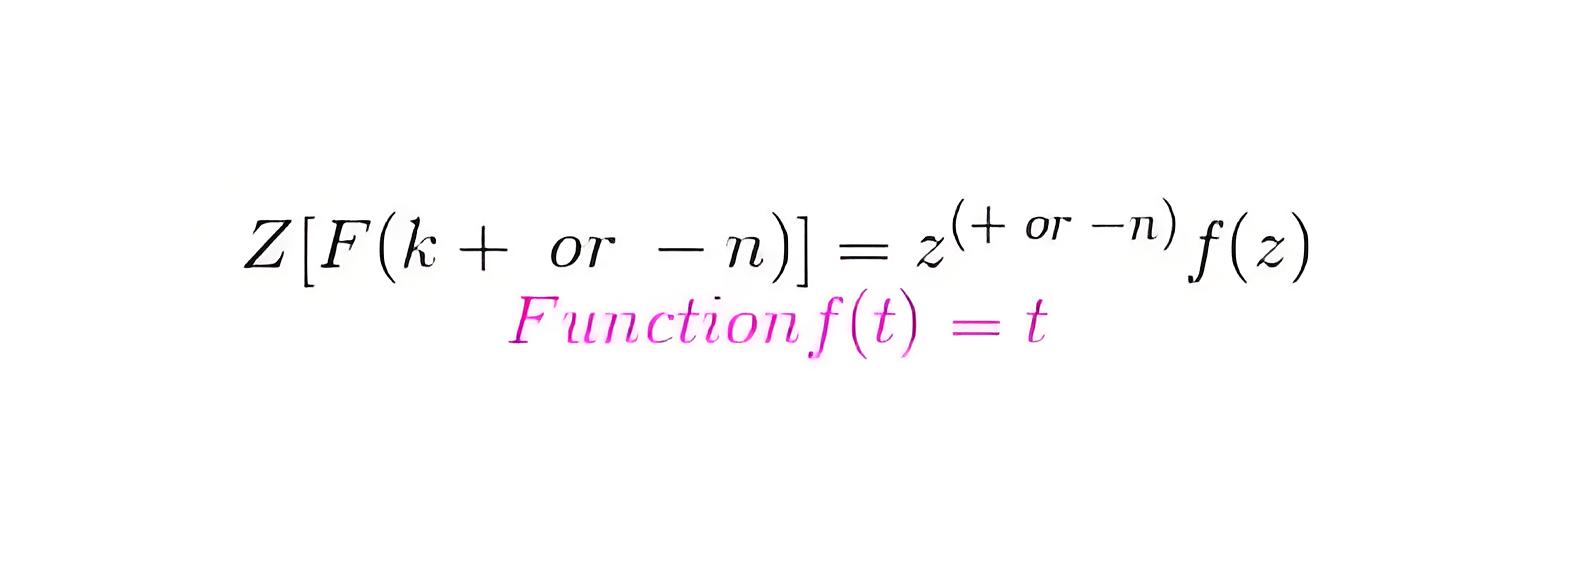
Biến đổi Laplace của hàm này là 2/s^3 và hàm tương ứng f(k) = kT. Bây giờ biến đổi z của hàm này là
Biến đổi Laplace của hàm này là 1/(s + a) và hàm tương ứng f(k) = e^(-akT)
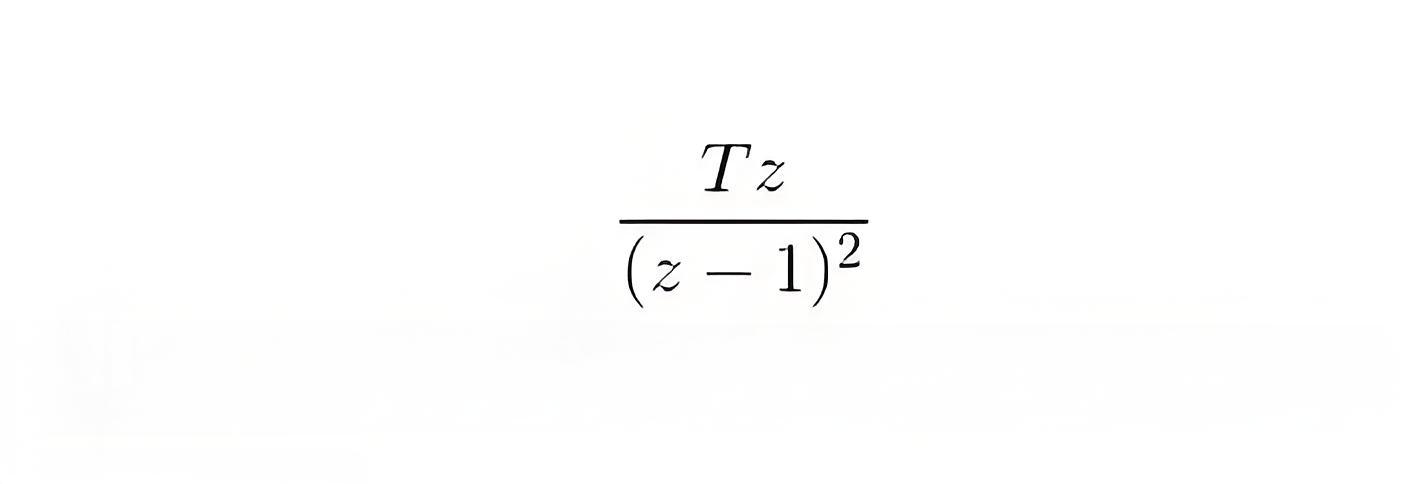
Bây giờ biến đổi z của hàm này là
Biến đổi Laplace của hàm này là 1/(s + a)^2 và hàm tương ứng f(k) = Te^(-akT). Bây giờ biến đổi z của hàm này là
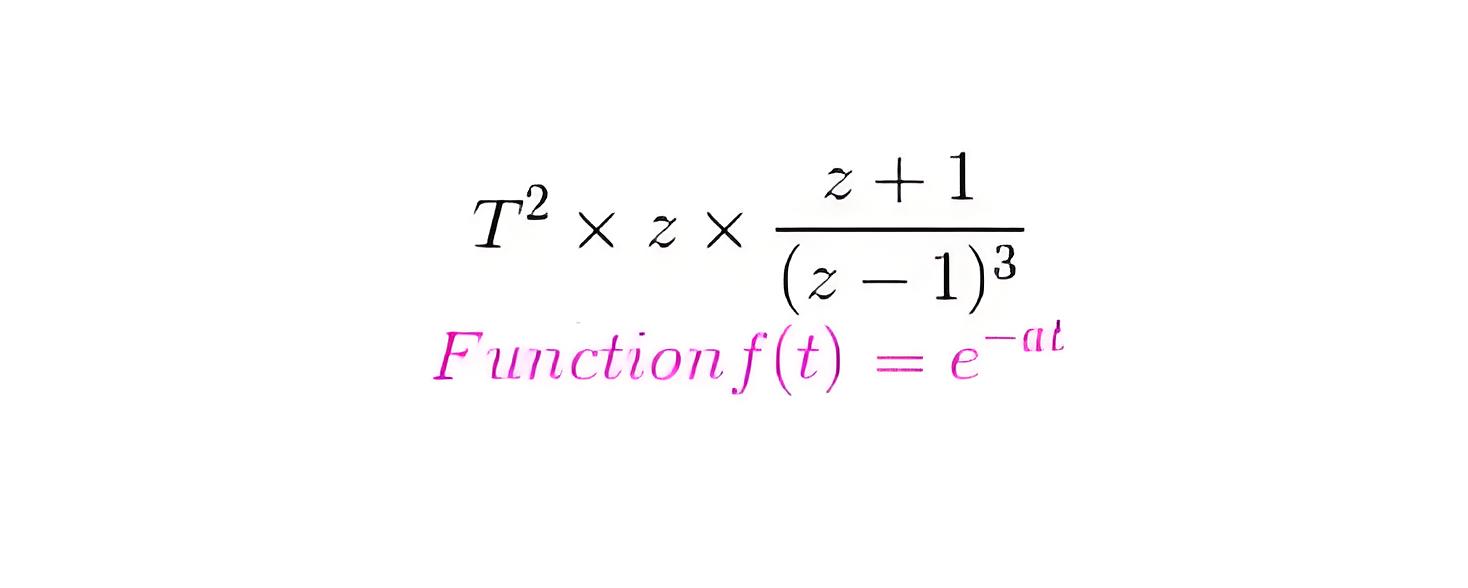
Biến đổi Laplace của hàm này là a/(s^2 + a^2) và hàm tương ứng f(k) = sin(akT). Bây giờ biến đổi z của hàm này là
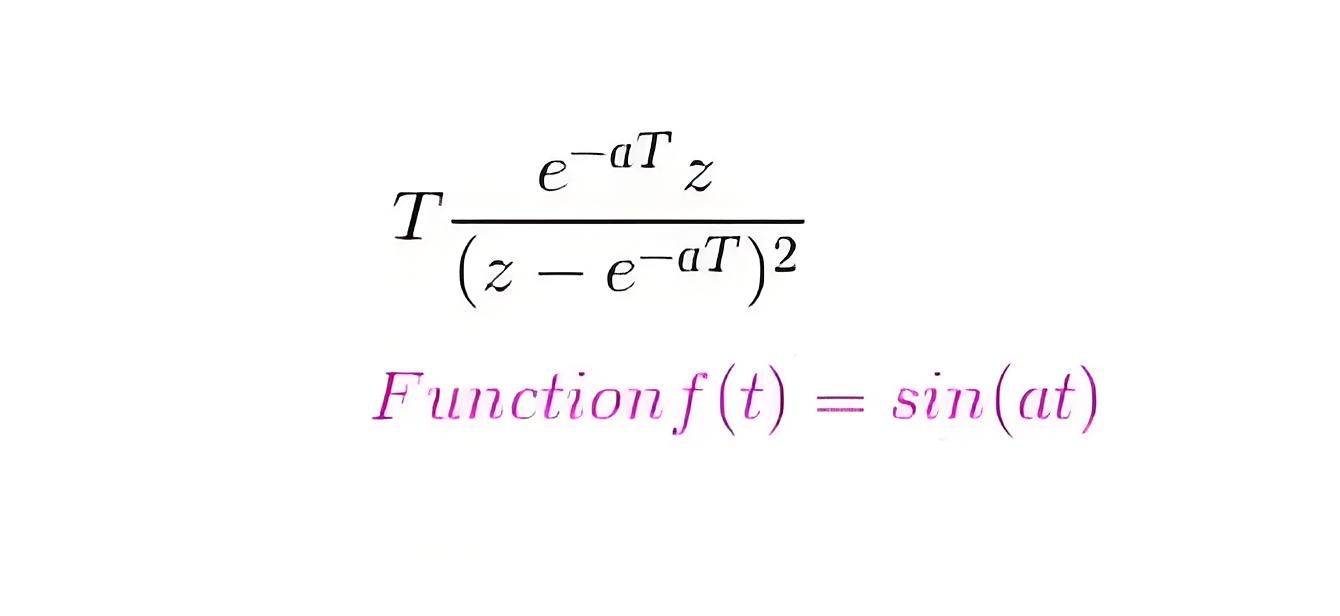
Biến đổi Laplace của hàm này là s/(s^2 + a^2) và hàm tương ứng f(k) = cos(akT). Bây giờ biến đổi z của hàm này là
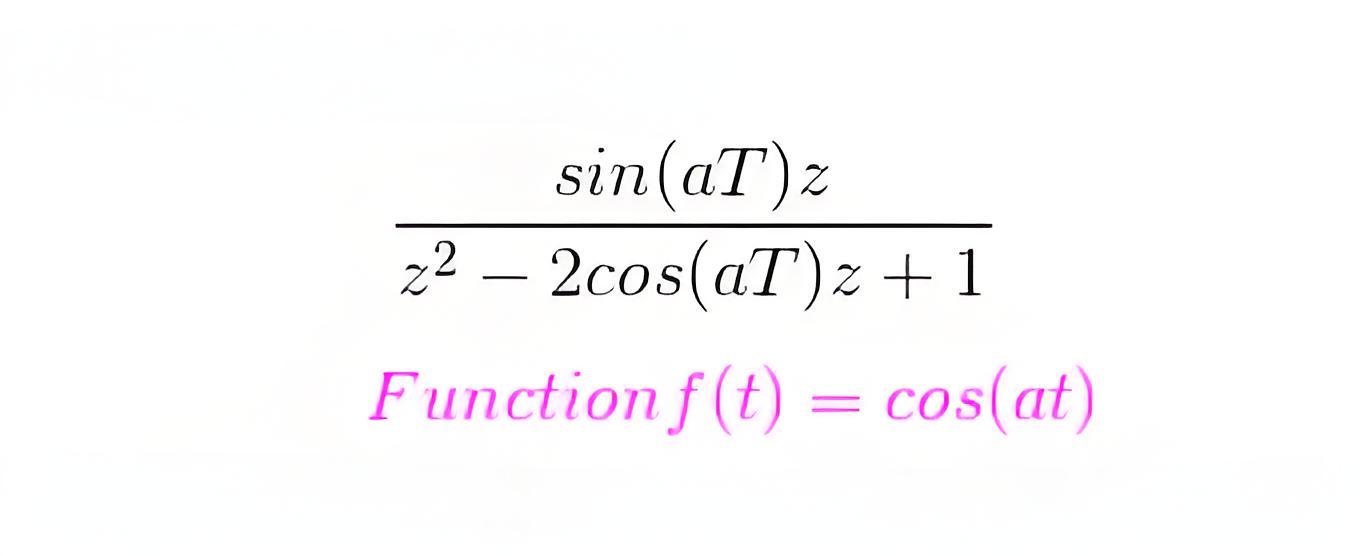
Đôi khi có nhu cầu lấy mẫu dữ liệu lại, tức là chuyển đổi dữ liệu rời rạc thành dạng liên tục. Chúng ta có thể chuyển đổi dữ liệu kỹ thuật số của hệ thống điều khiển thành dạng liên tục bằng các mạch giữ, được thảo luận dưới đây:
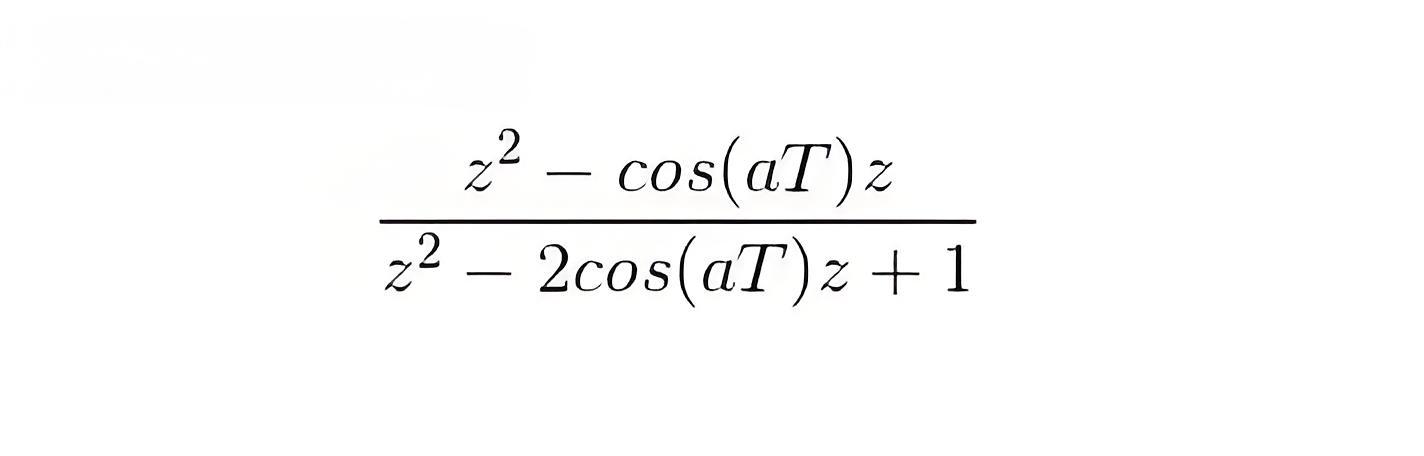
Mạch Giữ: Đó là các mạch chuyển đổi dữ liệu rời rạc thành dữ liệu liên tục hoặc dữ liệu gốc. Có hai loại mạch giữ và chúng được giải thích chi tiết:
Mạch Giữ Thứ Cấp Thứ Nhất
Biểu đồ khối của mạch giữ thứ cấp thứ nhất được cho dưới đây:
Hình ảnh liên quan đến mạch giữ thứ cấp thứ nhất.
Trong biểu đồ khối, chúng ta đã cung cấp một tín hiệu đầu vào f(t) cho mạch, khi cho tín hiệu đầu vào đi qua mạch này, nó sẽ chuyển đổi tín hiệu đầu vào thành dạng liên tục. Đầu ra của mạch giữ thứ cấp thứ nhất được hiển thị dưới đây.Bây giờ chúng ta quan tâm đến việc tìm hàm truyền của mạch giữ thứ cấp thứ nhất. Khi viết phương trình đầu ra, chúng ta có
khi lấy biến đổi Laplace của phương trình trên, chúng ta có
Từ phương trình trên, chúng ta có thể tính hàm truyền như sau
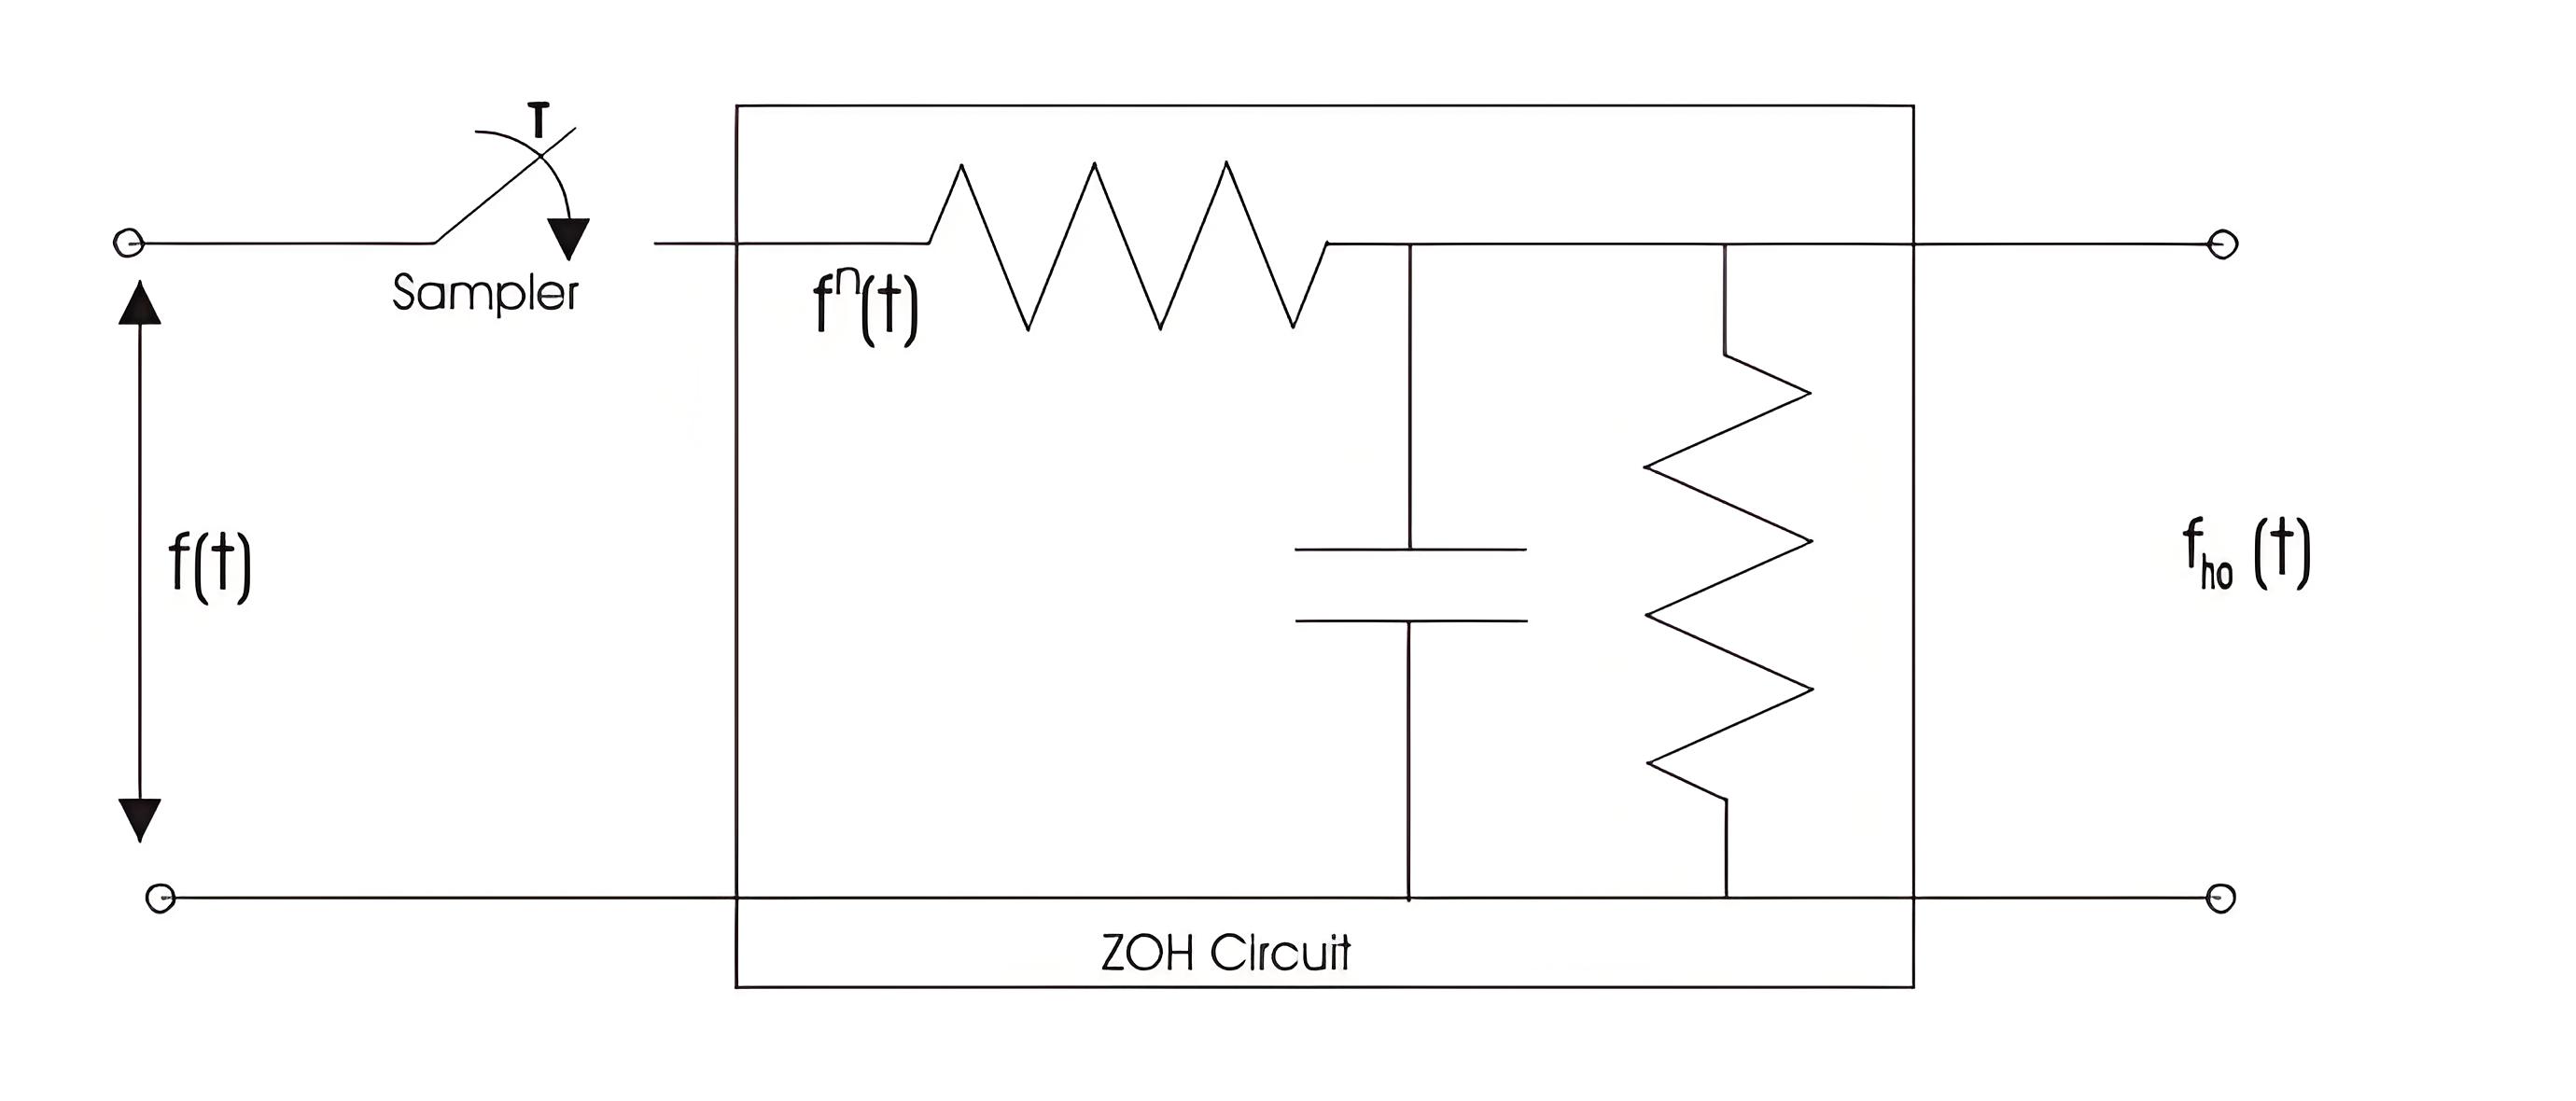
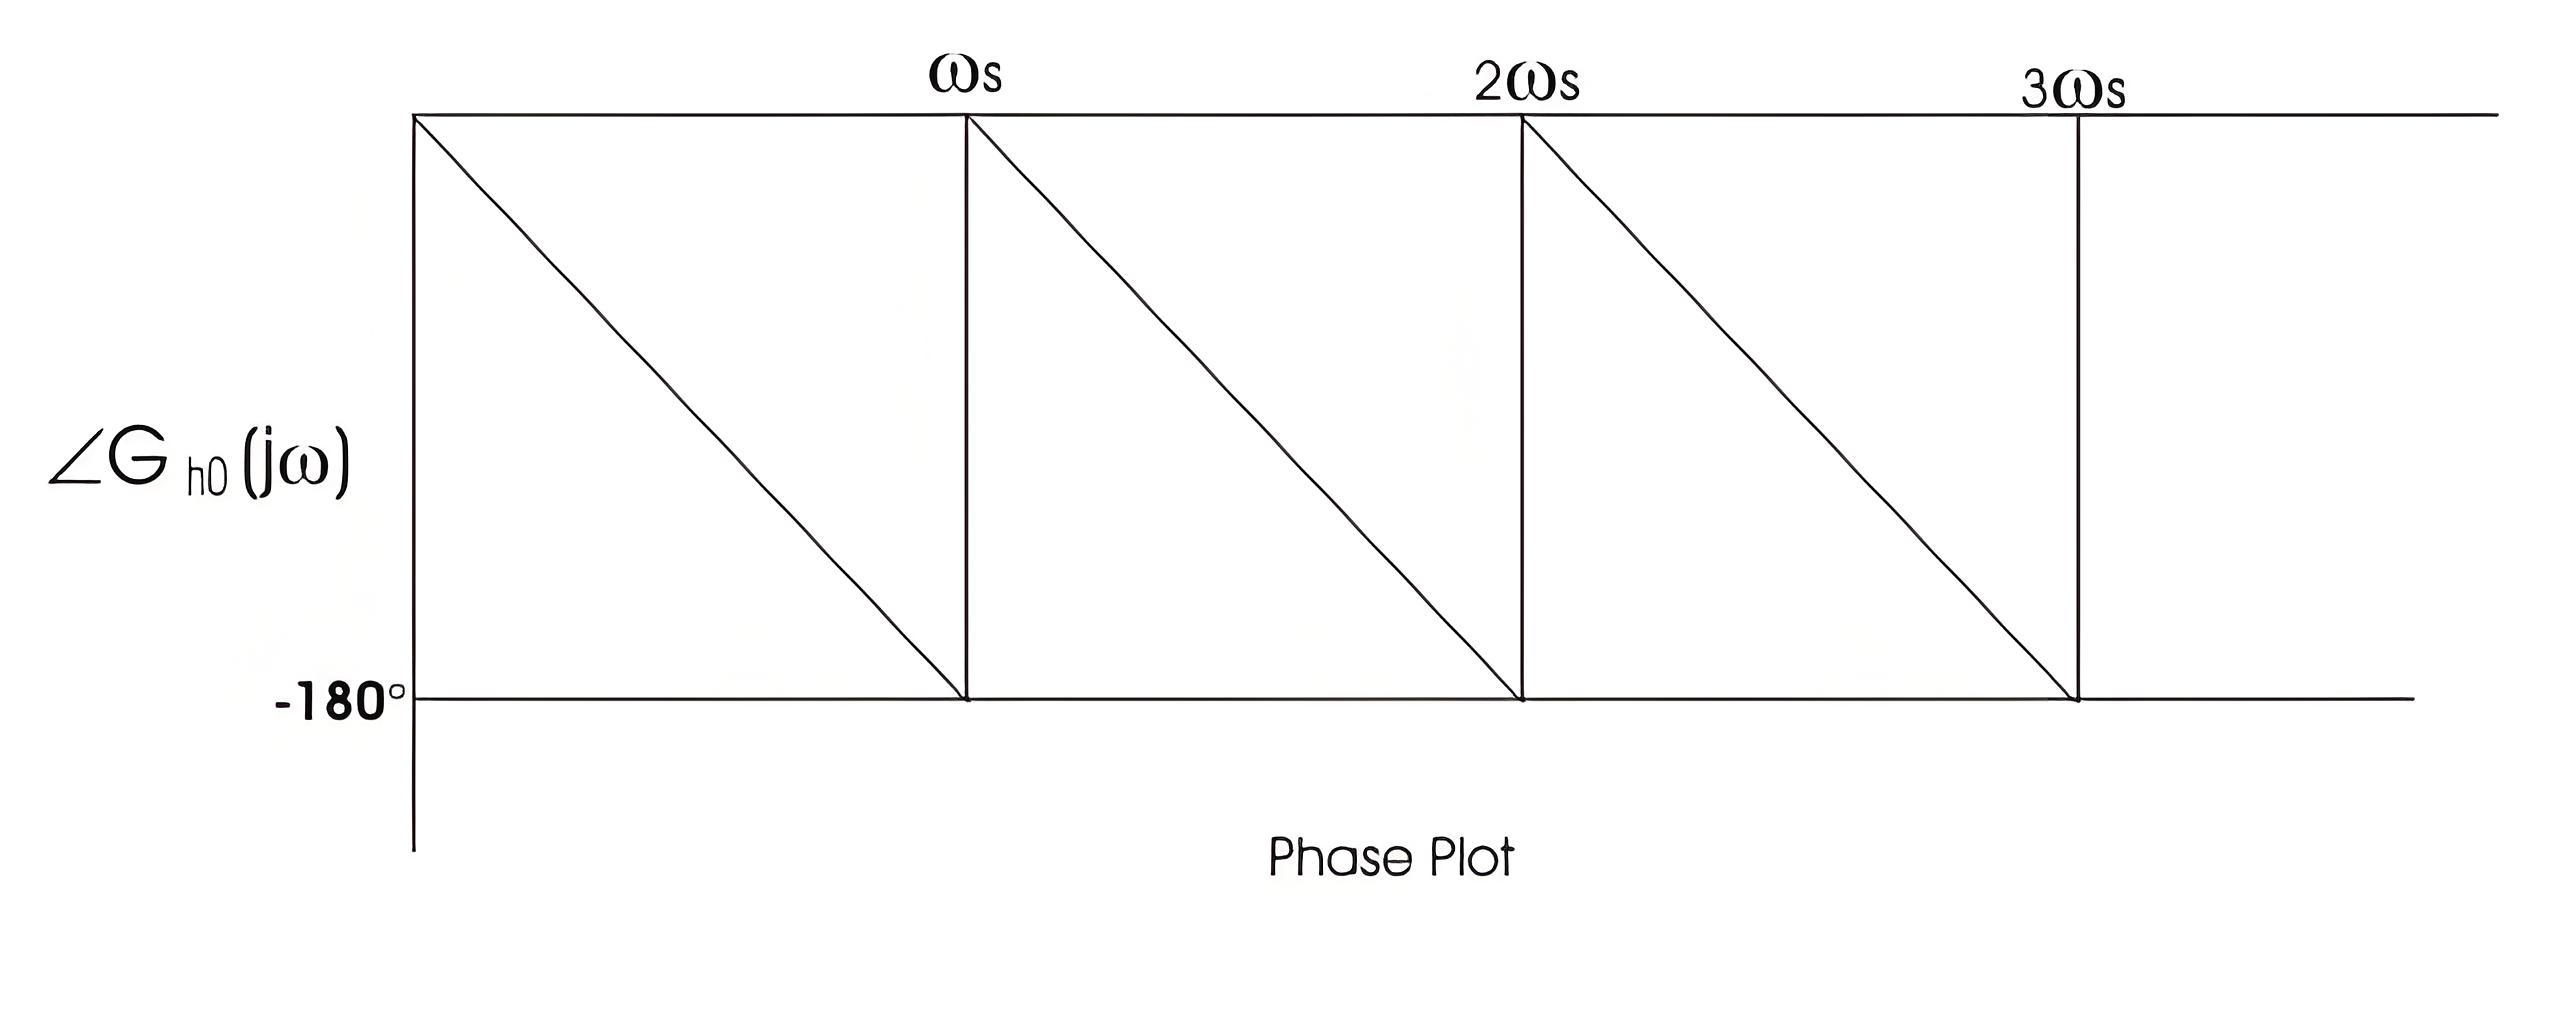
Khi thay thế s=jω, chúng ta có thể vẽ biểu đồ bode cho mạch giữ thứ cấp thứ nhất. Biểu đồ điện của mạch giữ thứ cấp thứ nhất được hiển thị dưới đây, bao gồm một bộ lấy mẫu kết nối theo chuỗi với một điện trở và tổ hợp này được kết nối song song với tổ hợp của điện trở và tụ.
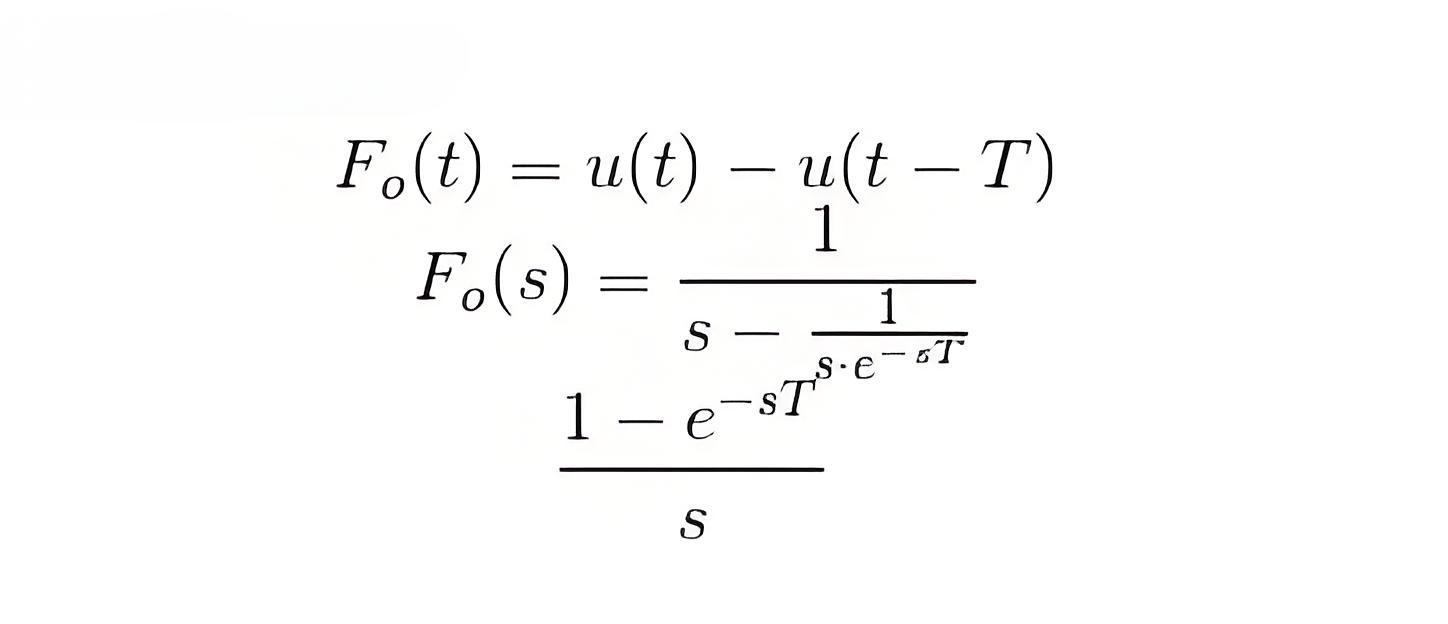
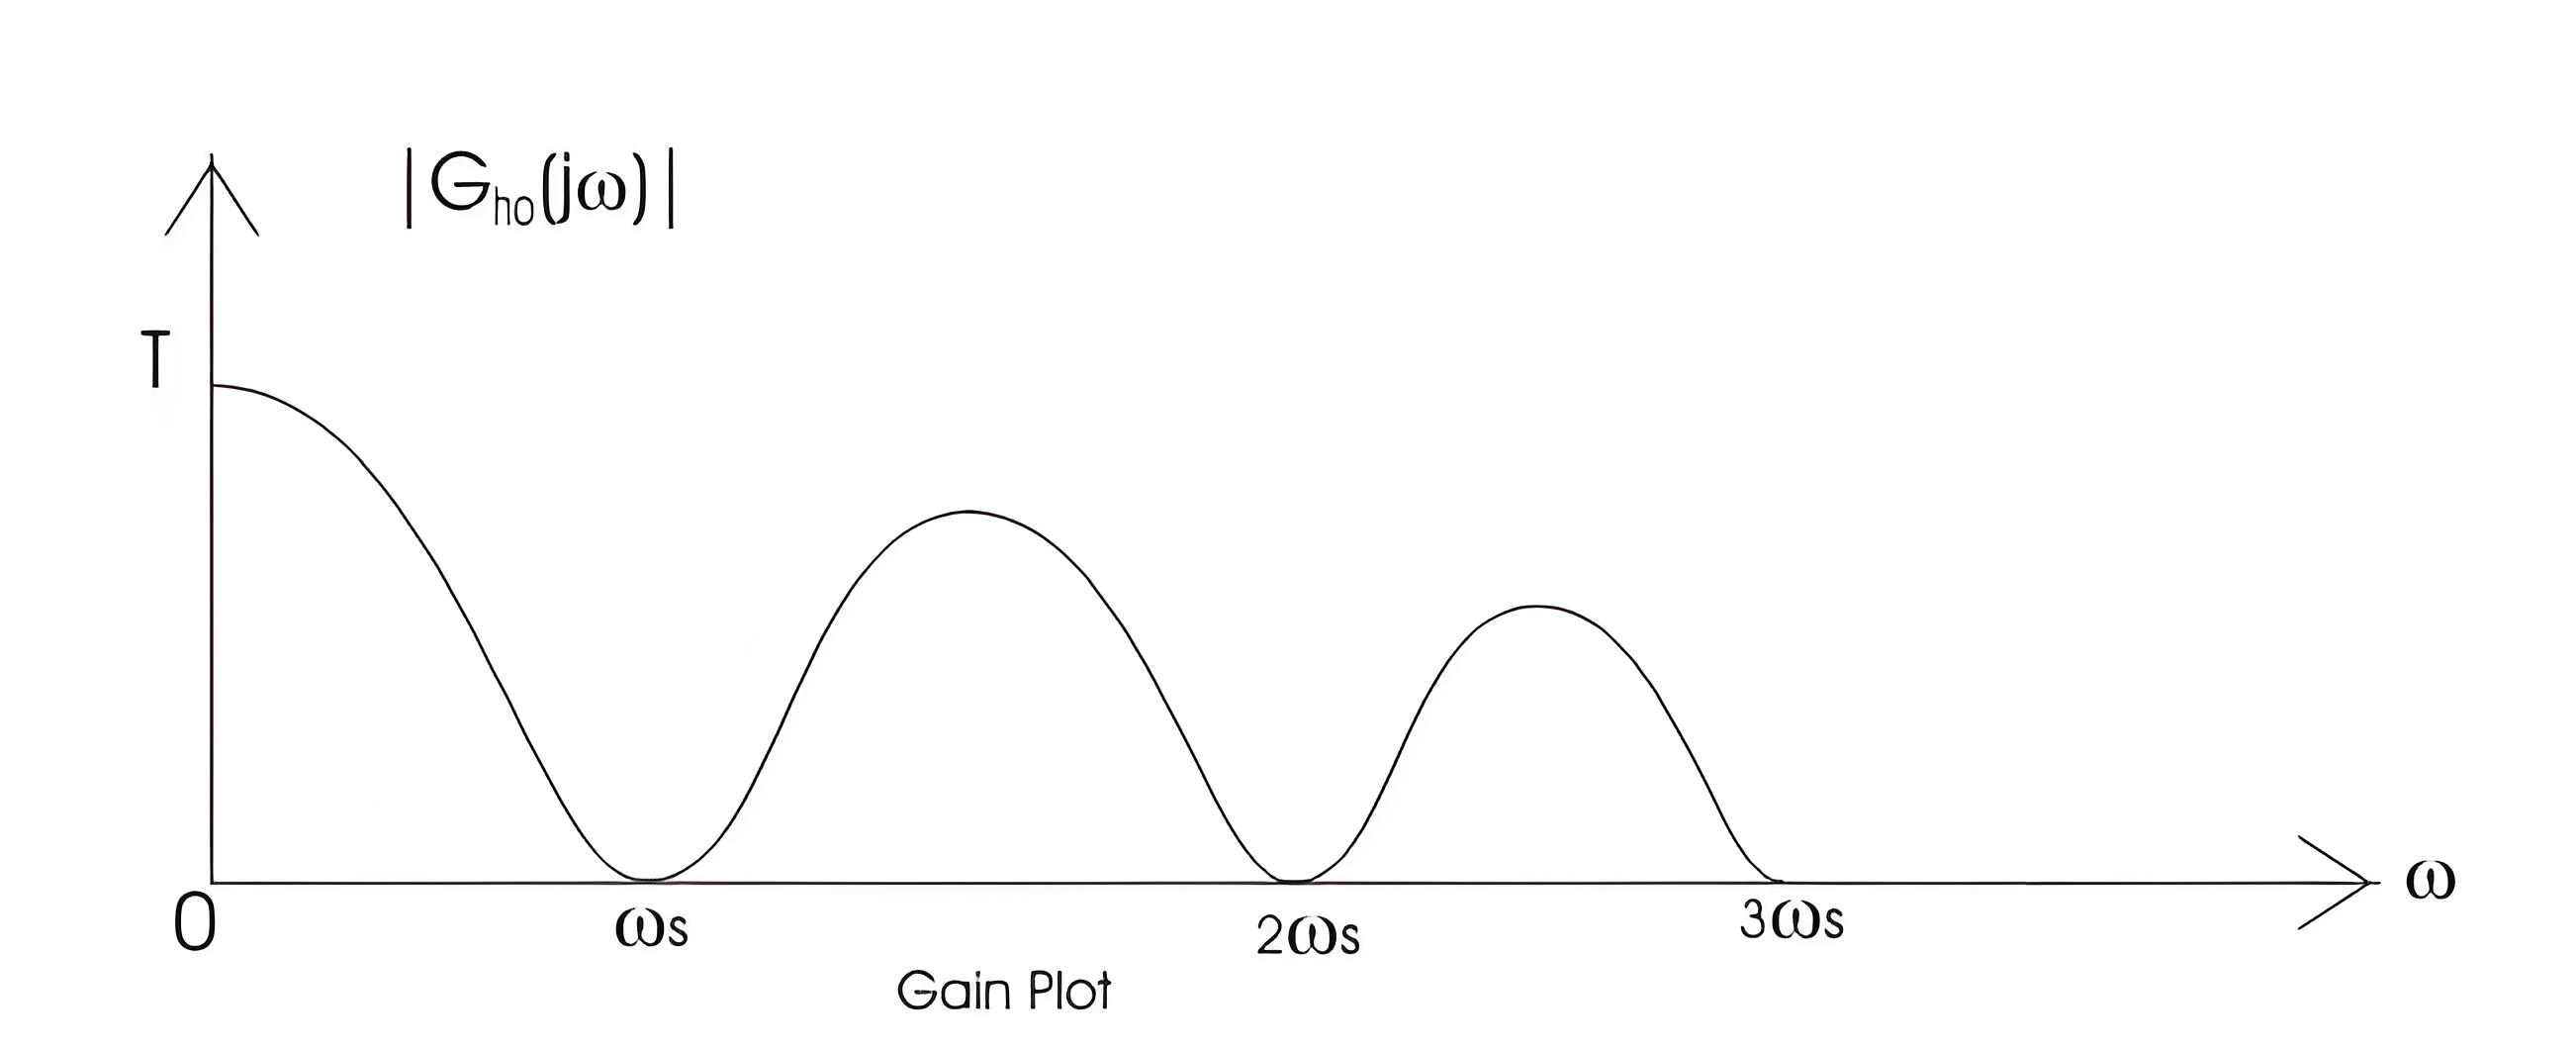
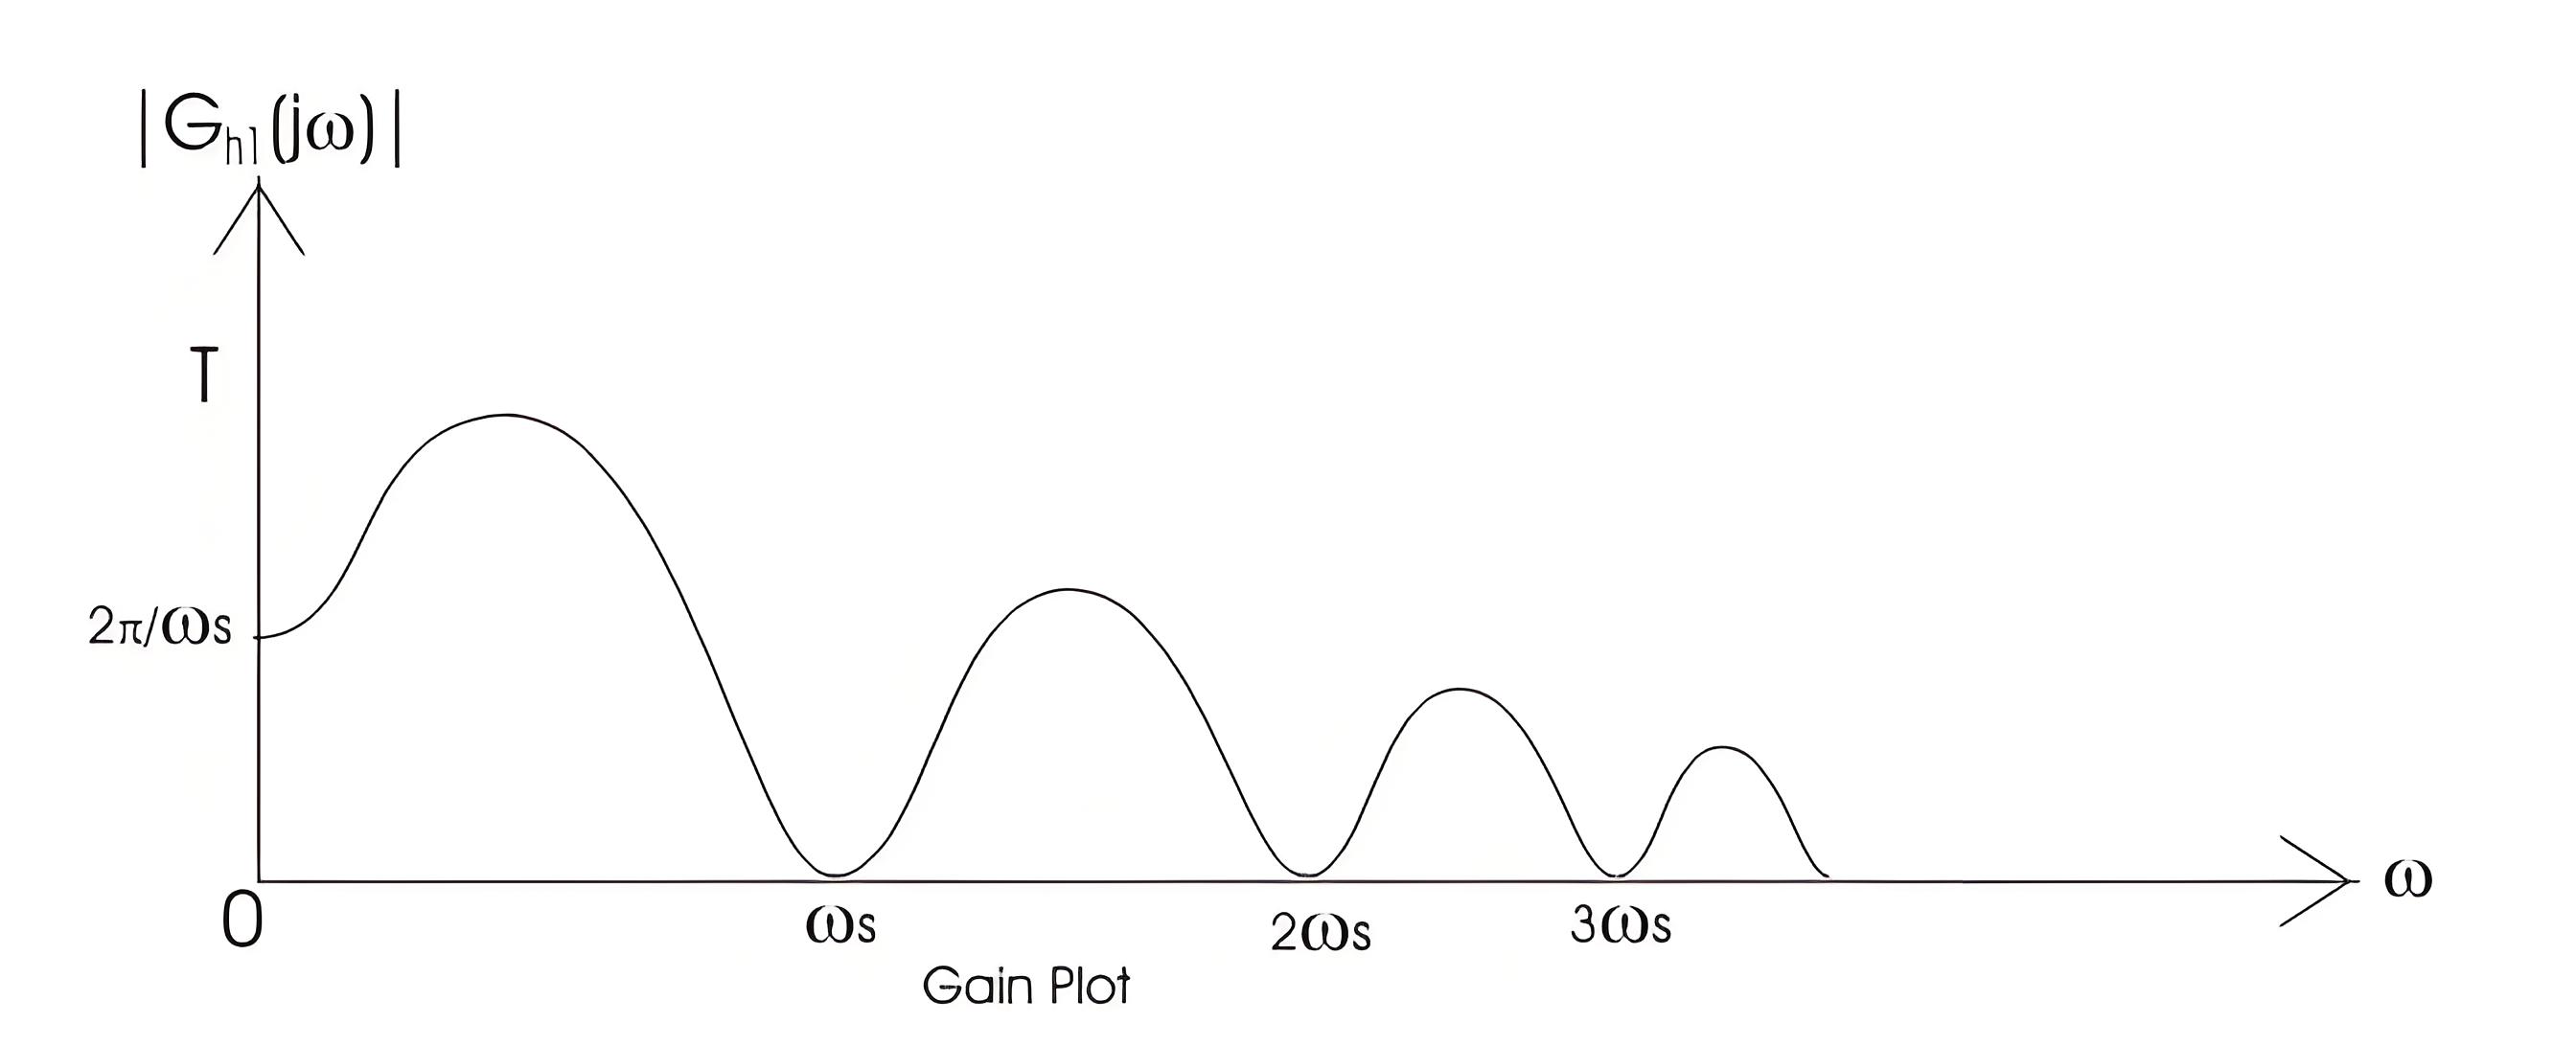
BIỂU ĐỒ ĐỘ NHANH – đường cong phản hồi tần số của ZOH
BIỂU ĐỒ GÓC PHA – đường cong phản hồi tần số của ZOH
Mạch Giữ Thứ Cấp Thứ Nhì
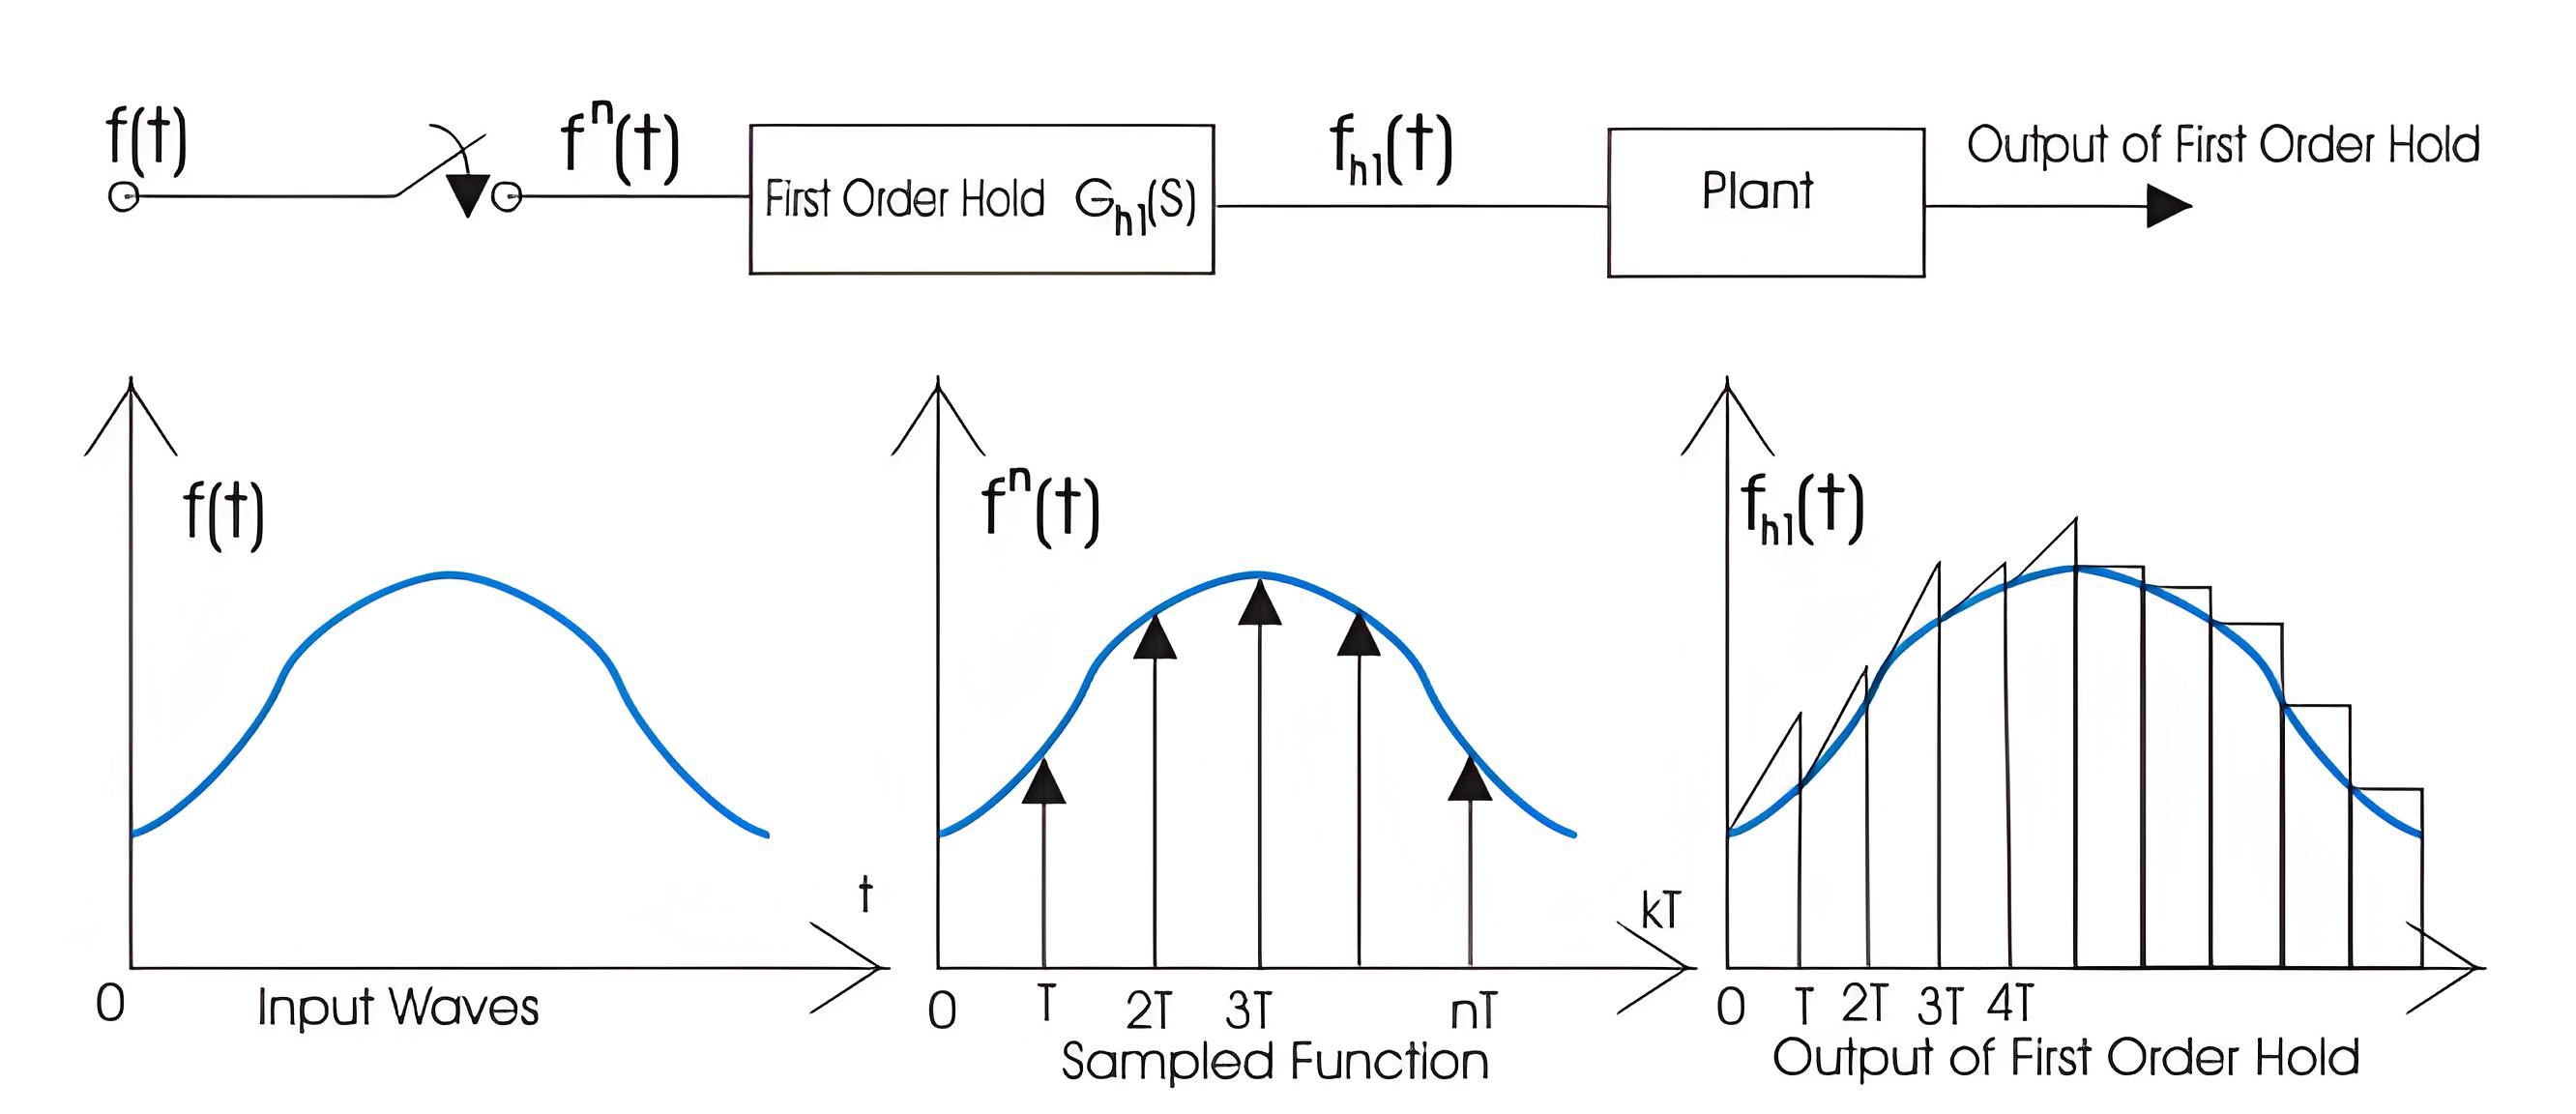
Biểu đồ khối của mạch giữ thứ cấp thứ nhì được cho dưới đây:
Mạch Giữ Thứ Cấp Thứ Nhì
Trong biểu đồ khối, chúng ta đã cung cấp một tín hiệu đầu vào f(t) cho mạch, khi cho tín hiệu đầu vào đi qua mạch này, nó sẽ chuyển đổi tín hiệu đầu vào thành dạng liên tục. Đầu ra của mạch giữ thứ cấp thứ nhì được hiển thị dưới đây: Bây giờ chúng ta quan tâm đến việc tìm hàm truyền của mạch giữ thứ cấp thứ nhì. Khi viết phương trình đầu ra, chúng ta có
Khi lấy biến đổi Laplace của phương trình trên, chúng ta có
Từ phương trình trên, chúng ta có thể tính hàm truyền như sau (1-e^(-sT))/s. Khi thay thế s=jω, chúng ta có thể vẽ biểu đồ bode cho mạch giữ thứ cấp thứ nhì.
Biểu đồ bode cho mạch giữ thứ cấp thứ nhì được hiển thị dưới đây, bao gồm biểu đồ độ lớn và biểu đồ góc pha. Biểu đồ độ lớn bắt đầu với giá trị độ lớn 2π/ωs.

 Đăng nhập