Definisi Data Digital
Data digital dalam sistem kontrol terdiri dari data diskrit atau sampel yang mewakili sinyal kontinu dalam format digital.
Proses Pengambilan Sampel
Pengambilan sampel adalah konversi sinyal analog ke sinyal digital menggunakan sampler, yang menghidupkan dan mematikan.
Proses pengambilan sampel mengubah sinyal analog menjadi sinyal digital dengan menggunakan saklar, yang disebut sampler, yang menghidupkan dan mematikan. Untuk sampler ideal, lebar pulsa output sangat kecil (hampir nol). Dalam sistem diskrit, transformasi Z memainkan peran penting, mirip dengan transformasi Fourier dalam sistem kontinu. Mari kita telusuri transformasi Z dan penggunaannya secara detail.
Kami mendefinisikan transformasi z sebagai
Di mana, F(k) adalah data diskrit
Z adalah bilangan kompleks
F (z) adalah transformasi Fourier dari f (k).
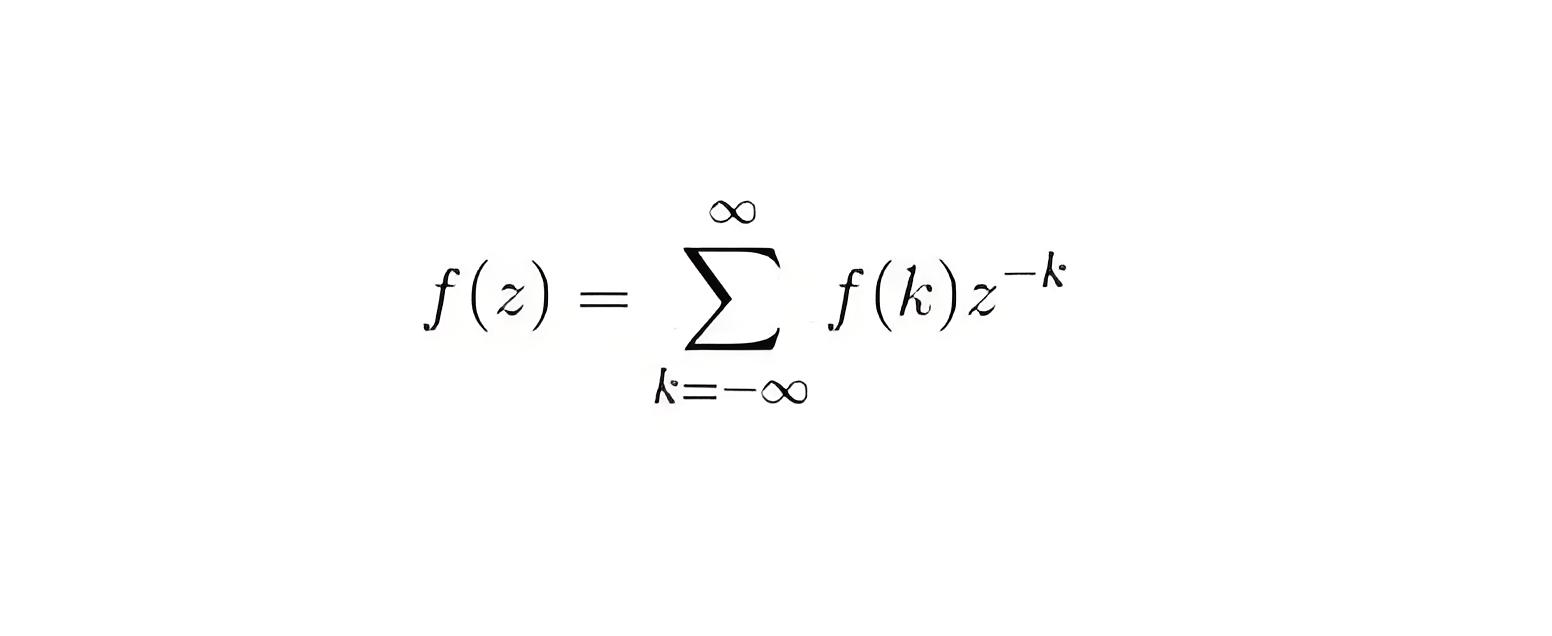
Sifat-sifat Penting dari transformasi z ditulis di bawah ini
Linearitas
Mari kita pertimbangkan penjumlahan dua fungsi diskrit f (k) dan g (k) sedemikian rupa sehingga
dengan p dan q adalah konstanta, sekarang dengan mengambil transformasi Laplace kita memiliki oleh sifat linearitas:
Perubahan Skala: mari kita pertimbangkan sebuah fungsi f(k), dengan mengambil transformasi z kita memiliki
maka kita memiliki oleh sifat perubahan skala
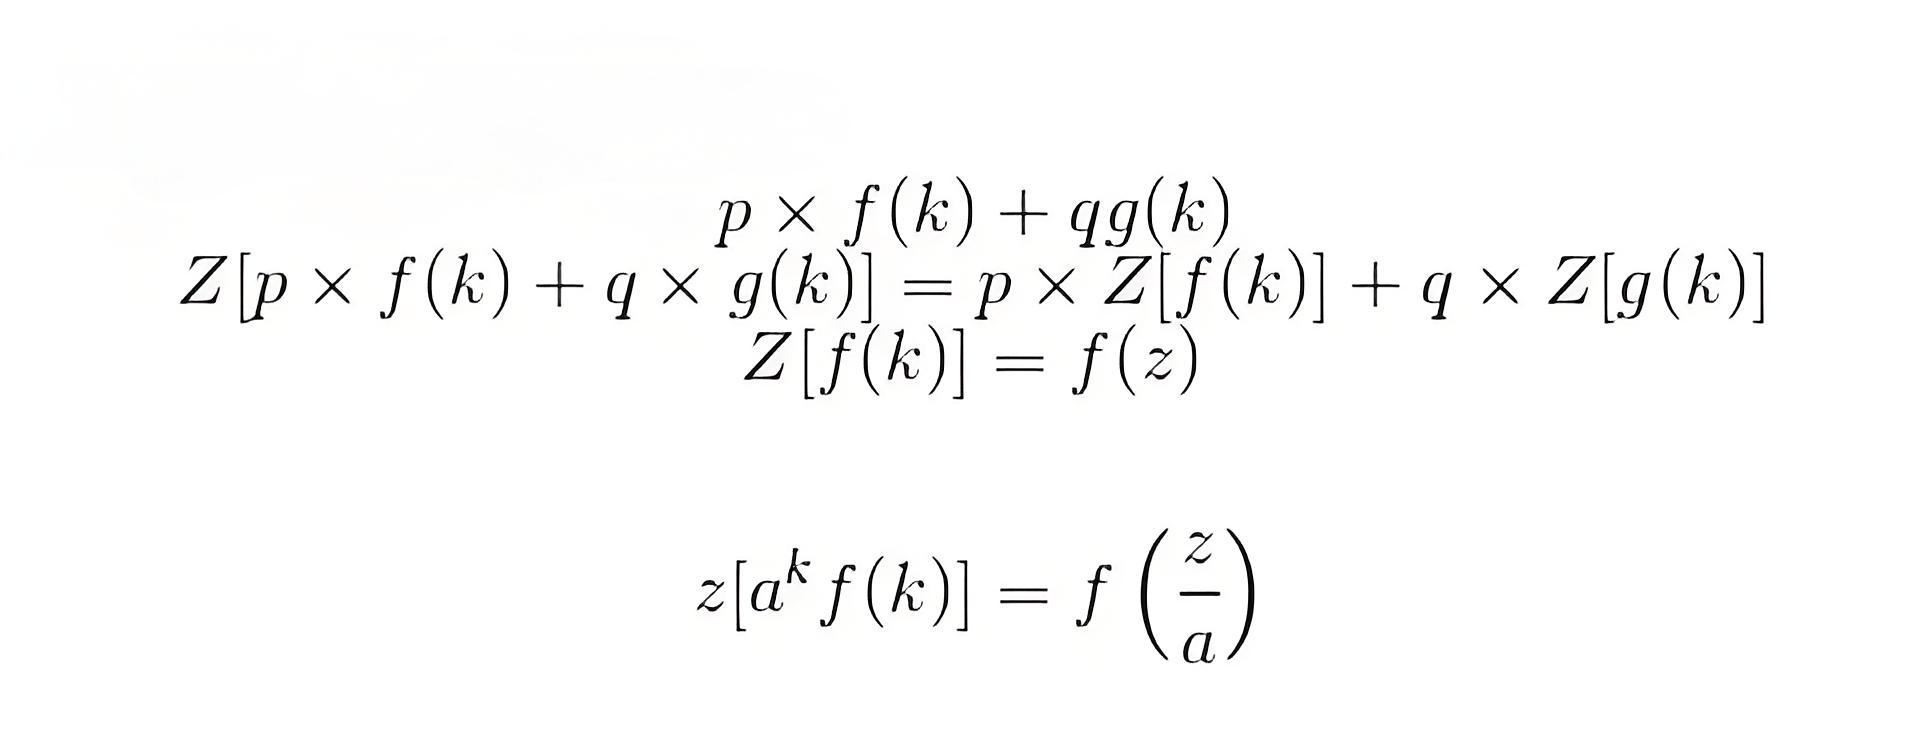
Sifat Pergeseran: Sesuai dengan sifat ini
Sekarang mari kita bahas beberapa transformasi z penting dan saya sarankan pembaca untuk mempelajari transformasi-transformasi ini:
Transformasi Laplace dari fungsi ini adalah 1/s² dan f(k) yang sesuai adalah kT. Sekarang transformasi z dari fungsi ini adalah
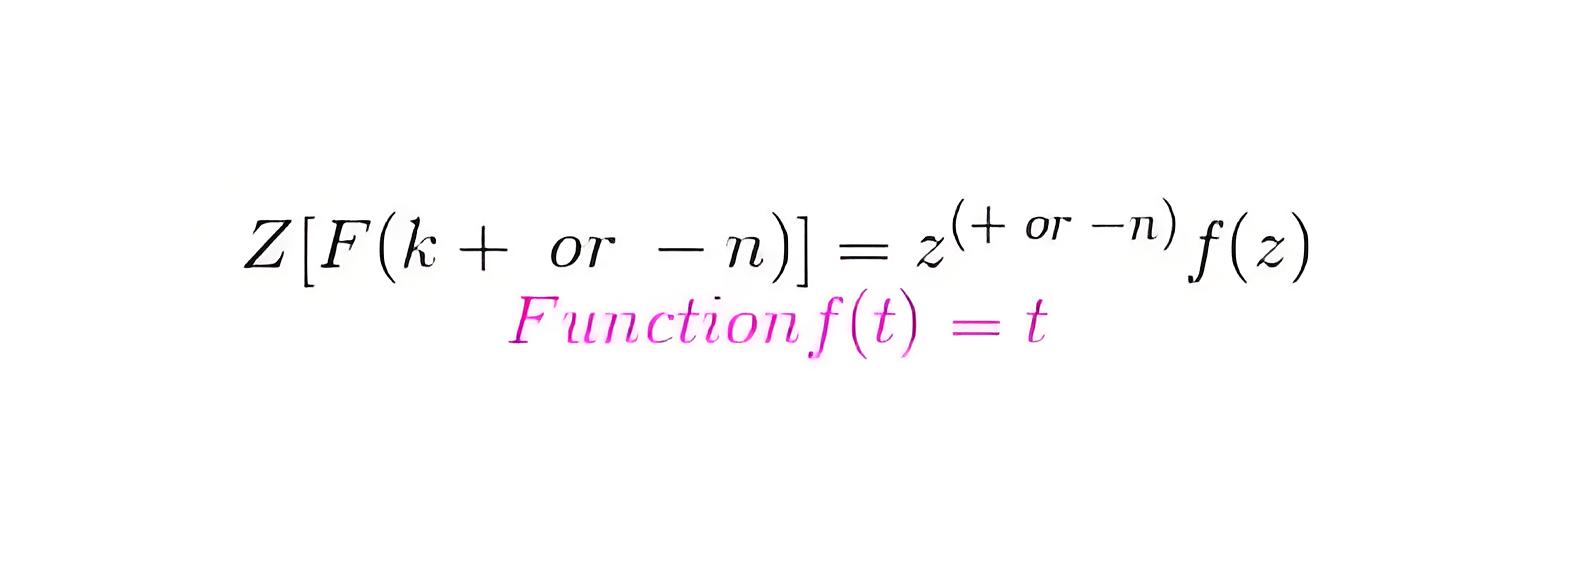
Transformasi Laplace dari fungsi ini adalah 2/s³ dan f(k) yang sesuai adalah kT. Sekarang transformasi z dari fungsi ini adalah
Transformasi Laplace dari fungsi ini adalah 1/(s + a) dan f(k) yang sesuai adalah e (-akT)
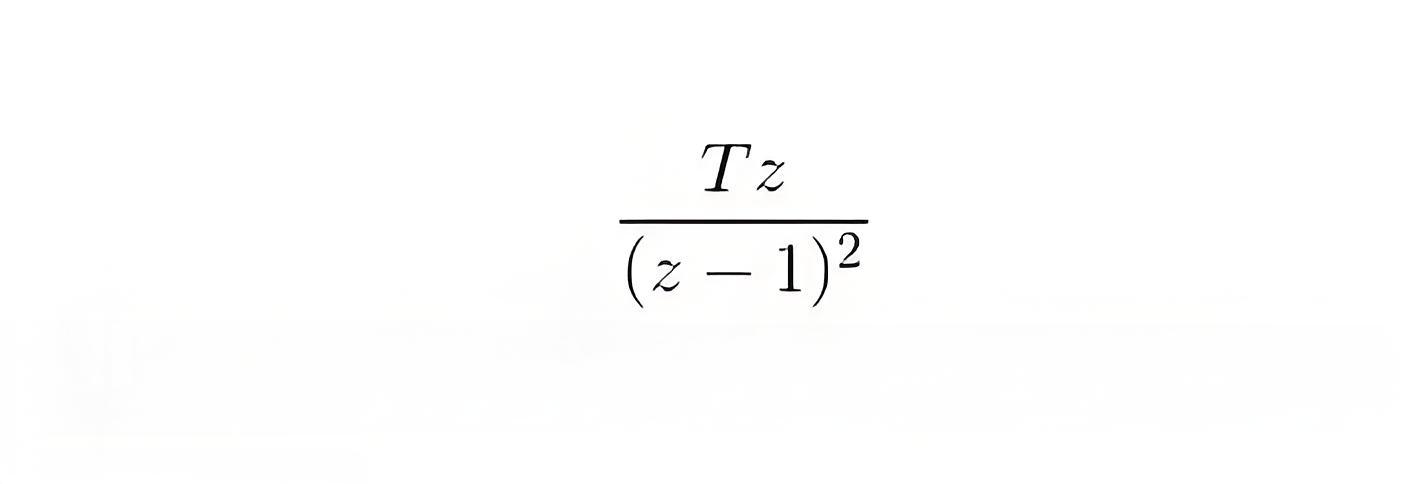
Sekarang transformasi z dari fungsi ini adalah
Transformasi Laplace dari fungsi ini adalah 1/(s + a)² dan f(k) yang sesuai adalah Te-akT. Sekarang transformasi z dari fungsi ini adalah
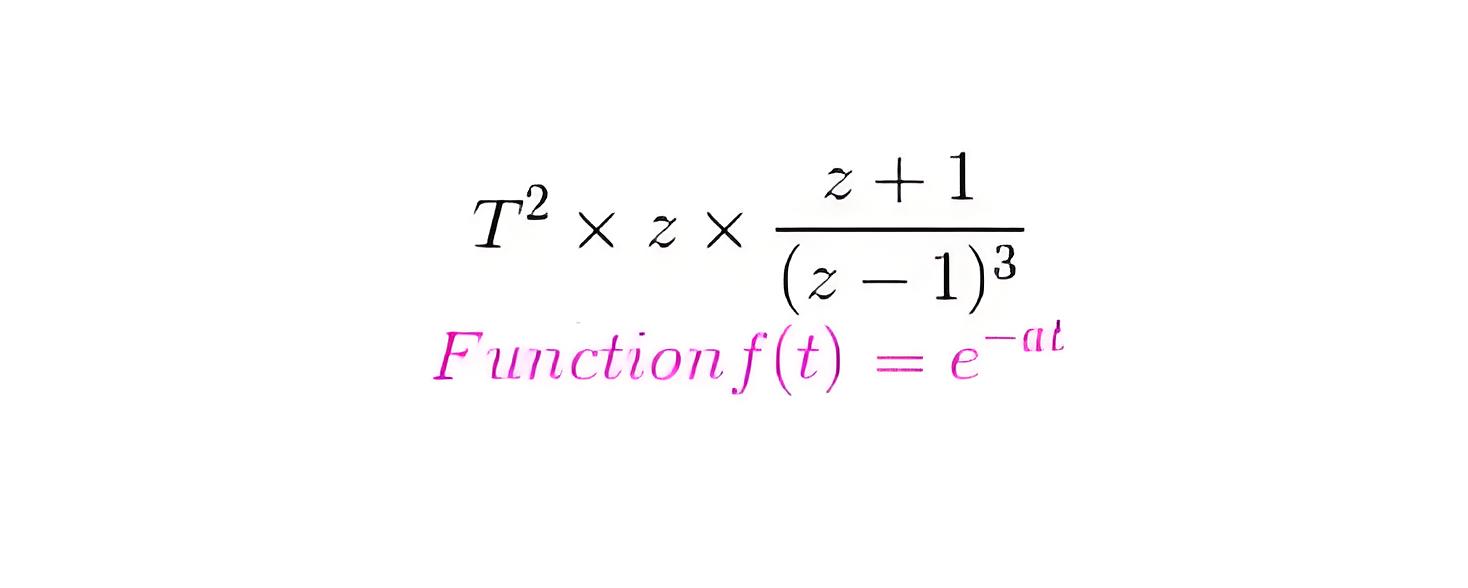
Transformasi Laplace dari fungsi ini adalah a/(s² + a²) dan f(k) yang sesuai adalah sin(akT). Sekarang transformasi z dari fungsi ini adalah
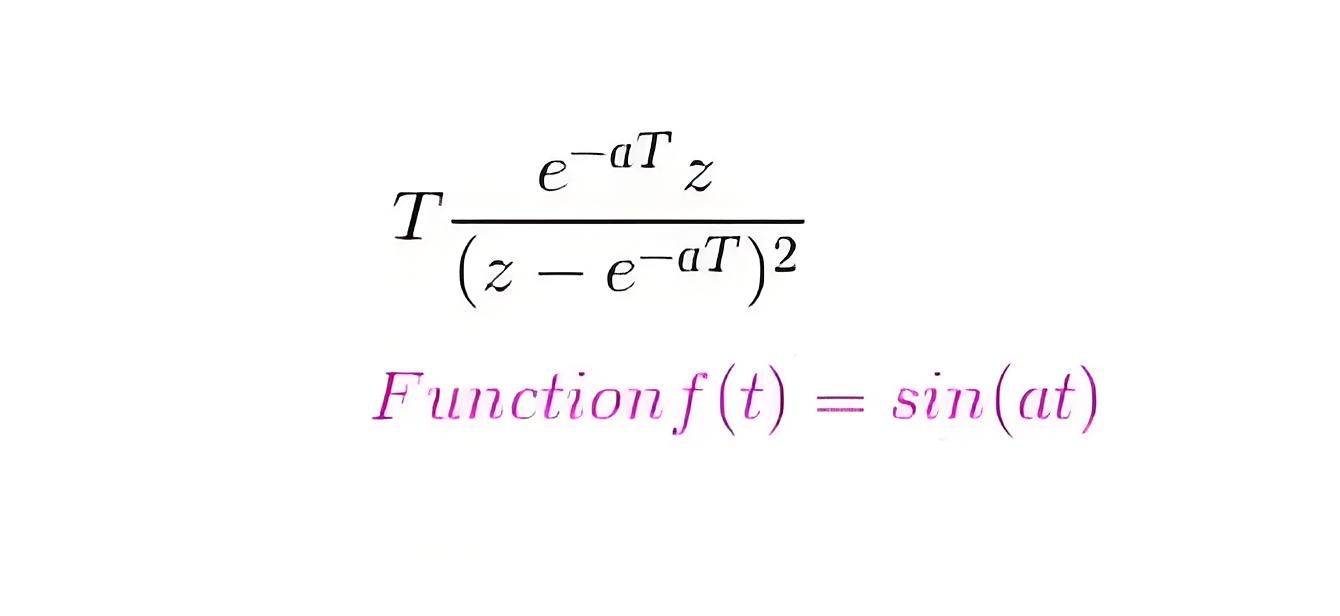
Transformasi Laplace dari fungsi ini adalah s/(s² + a²) dan f(k) yang sesuai adalah cos(akT). Sekarang transformasi z dari fungsi ini adalah
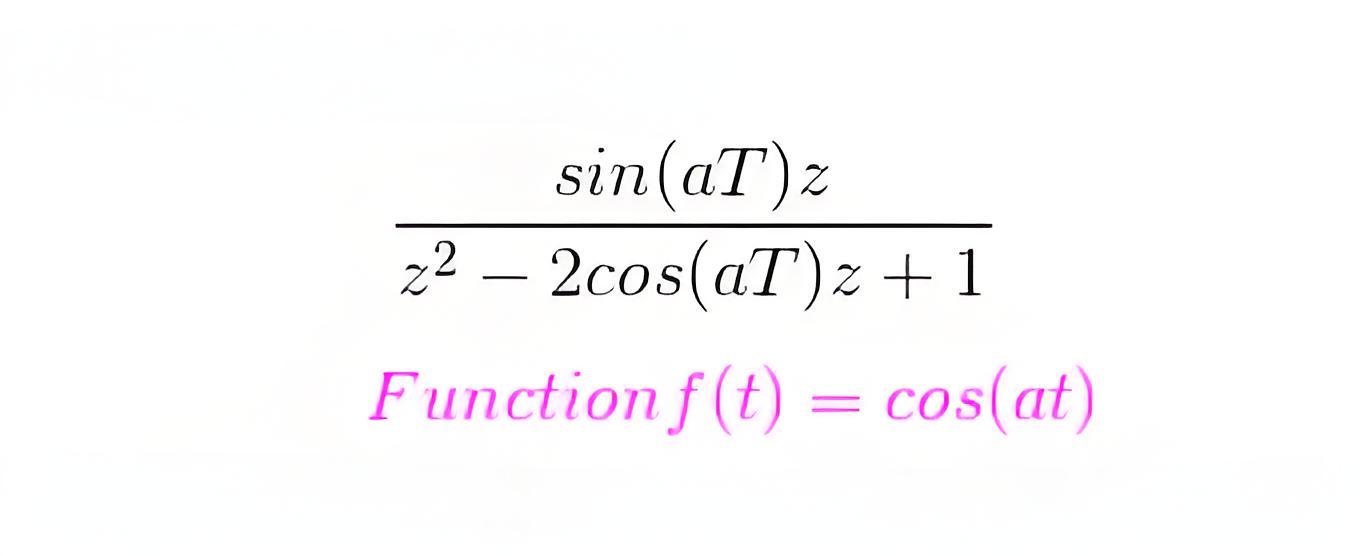
Sekarang terkadang ada kebutuhan untuk mengambil sampel data lagi, yang berarti mengonversi data diskrit menjadi bentuk kontinu. Kita dapat mengonversi data digital dari sistem kontrol menjadi bentuk kontinu dengan sirkuit hold yang dibahas di bawah ini:
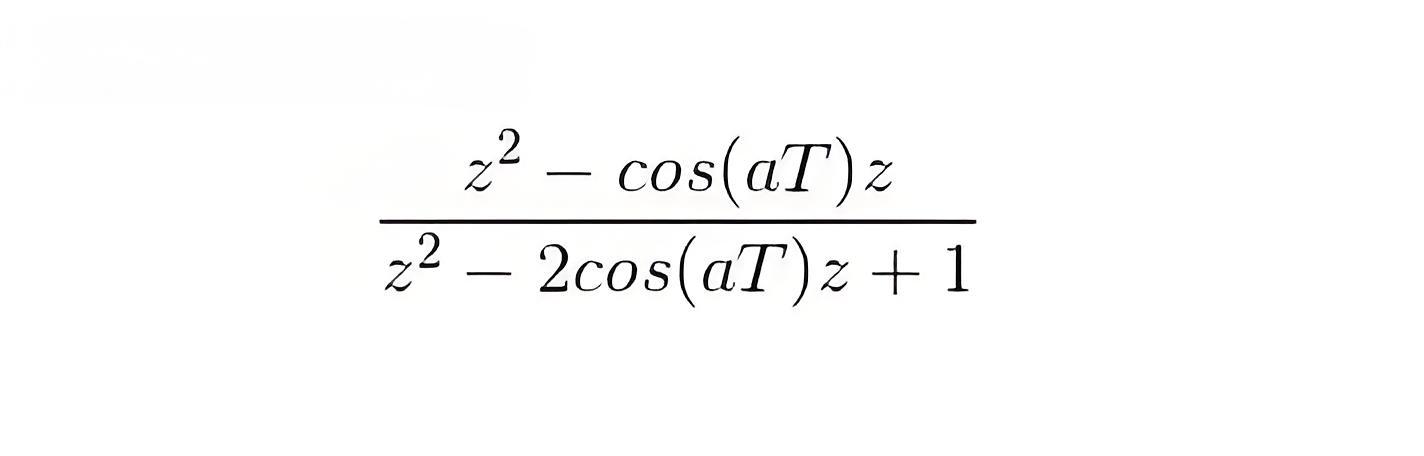
Sirkuit Hold: Ini adalah sirkuit yang mengonversi data diskrit menjadi data kontinu atau data asli. Ada dua jenis sirkuit Hold dan mereka dijelaskan secara detail:
Sirkuit Hold Orde Nol
Representasi diagram blok dari sirkuit hold orde nol diberikan di bawah ini:
Gambar terkait dengan sirkuit hold orde nol.
Dalam diagram blok, kami memberikan input f(t) ke sirkuit, ketika kami membiarkan sinyal input melewati sirkuit ini, ia mengonversi kembali sinyal input menjadi kontinu. Output dari sirkuit hold orde nol ditunjukkan di bawah ini.Sekarang kita tertarik untuk mengetahui fungsi transfer dari sirkuit hold orde nol. Dengan menulis persamaan output, kita memiliki
dengan mengambil transformasi Laplace dari persamaan di atas, kita memiliki
Dari persamaan di atas, kita dapat menghitung fungsi transfer sebagai
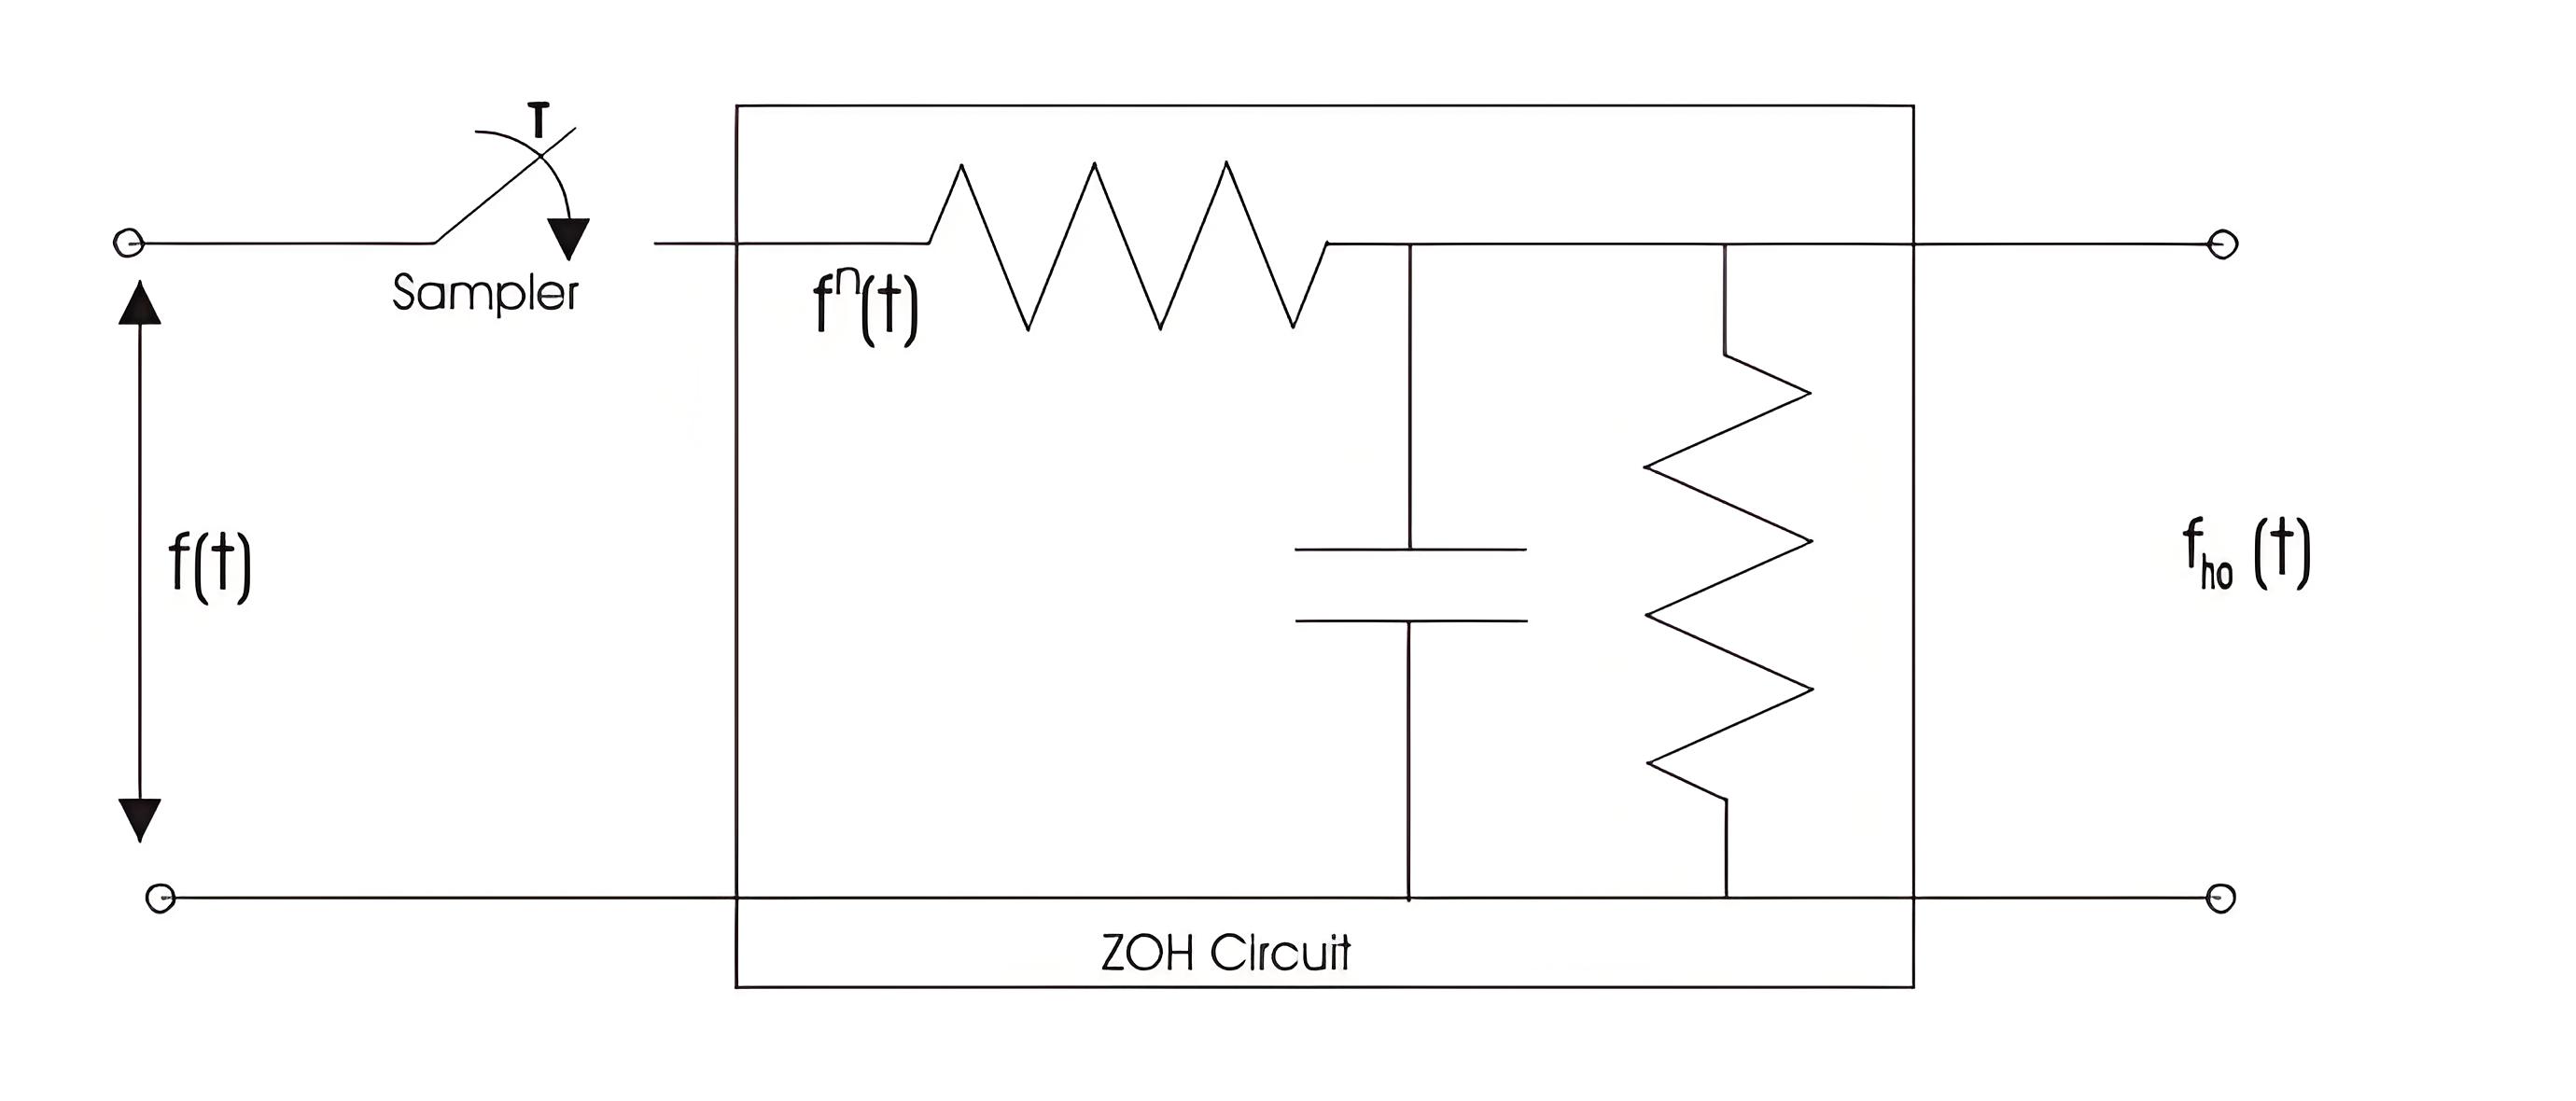
Dengan mensubstitusi s=jω, kita dapat menggambar plot bode untuk sirkuit hold orde nol. Representasi listrik dari sirkuit hold orde nol ditunjukkan di bawah ini, yang terdiri dari sampler yang terhubung seri dengan resistor, dan kombinasi ini terhubung dengan kombinasi paralel resistor dan kapasitor.
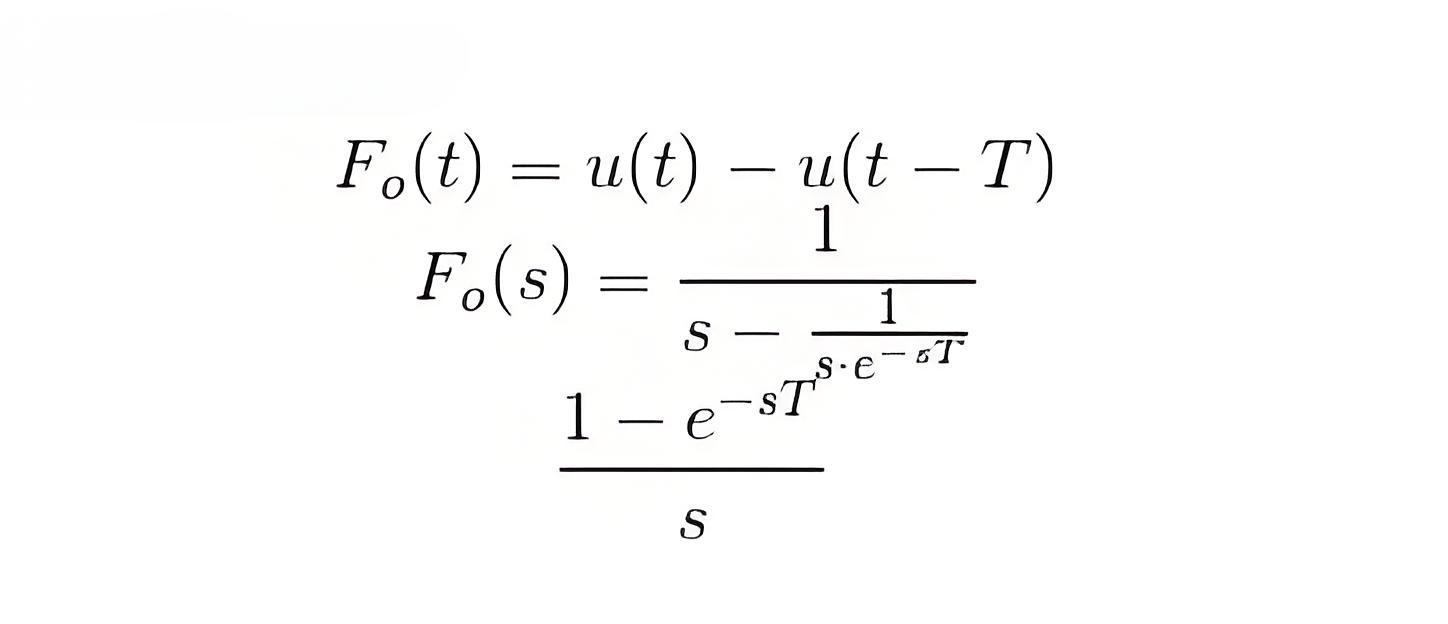
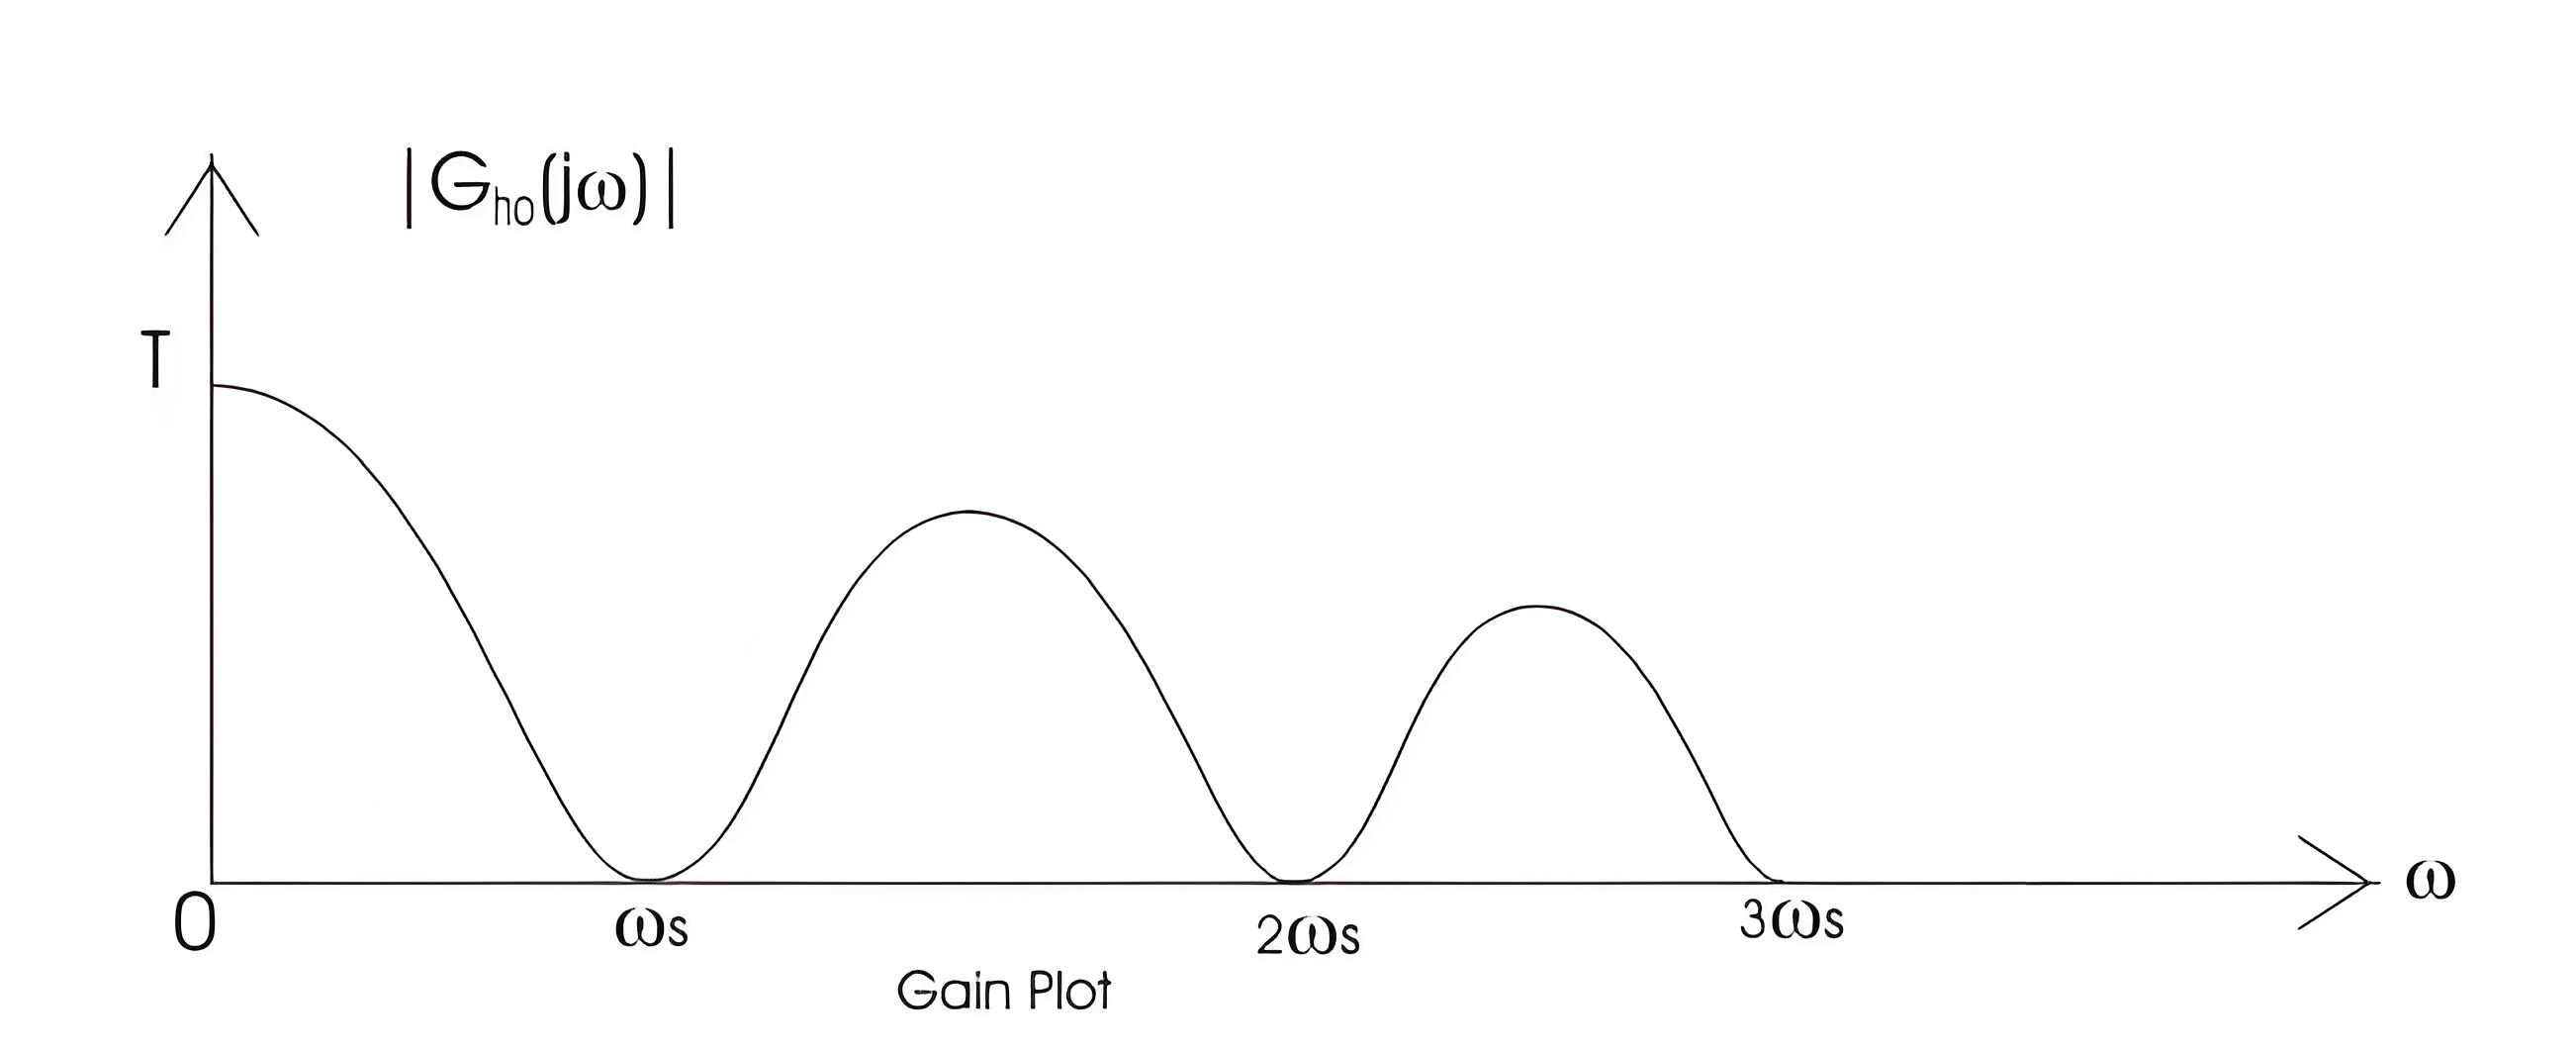
PLOT GAIN – kurva respons frekuensi dari ZOH
PLOT PHASE – kurva respons frekuensi dari ZOH
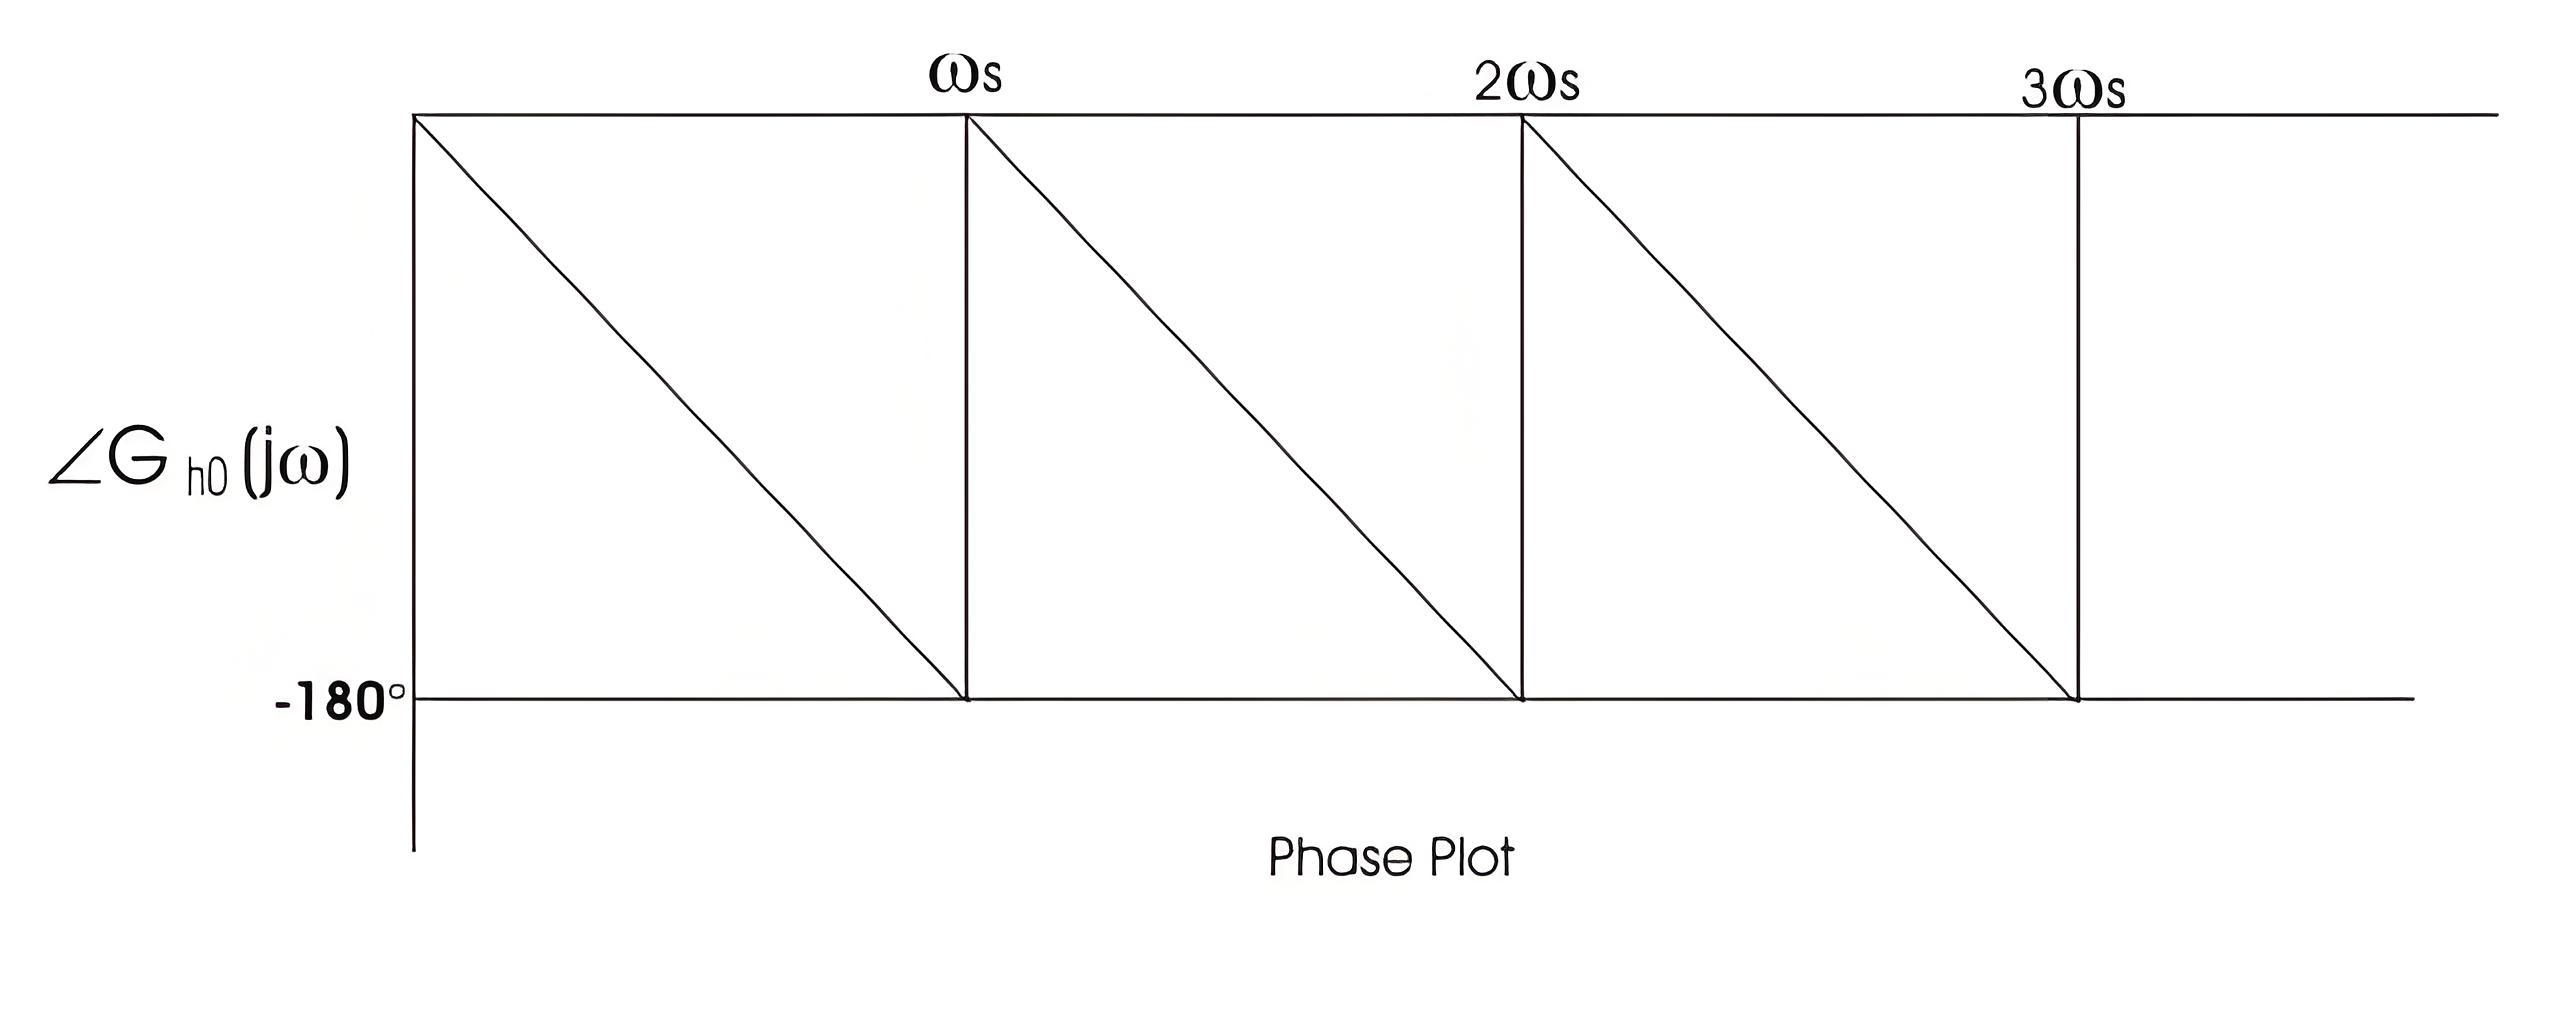
Sirkuit Hold Orde Pertama
Representasi diagram blok dari sirkuit hold orde pertama diberikan di bawah ini:
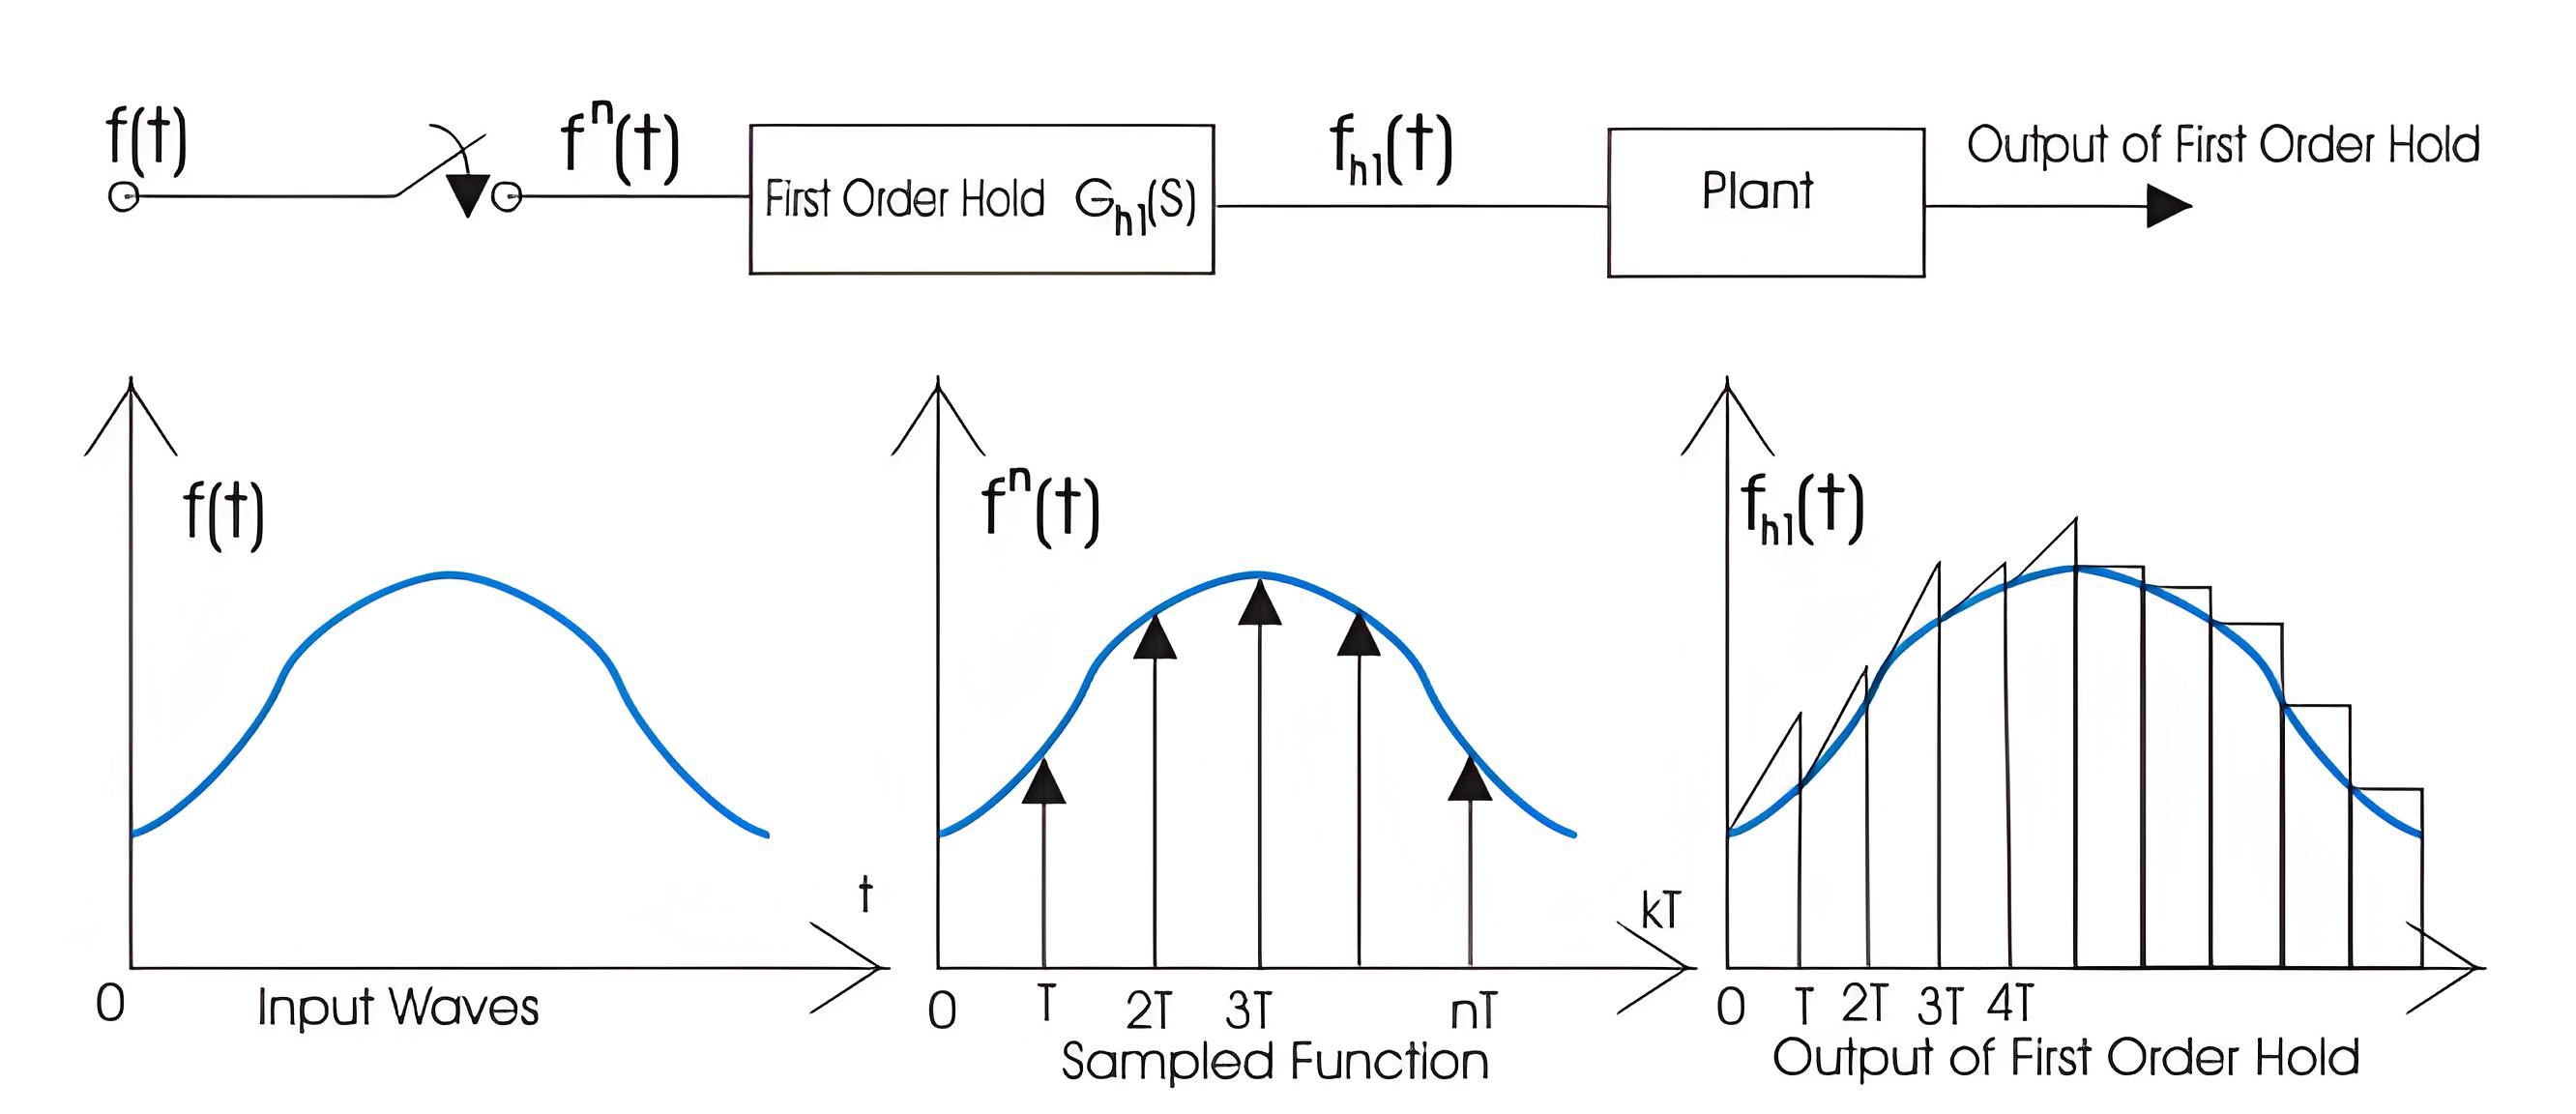
Sirkuit Hold Orde Pertama
Dalam diagram blok, kami memberikan input f(t) ke sirkuit, ketika kami membiarkan sinyal input melewati sirkuit ini, ia mengonversi kembali sinyal input menjadi kontinu. Output dari sirkuit hold orde pertama ditunjukkan di bawah ini: Sekarang kita tertarik untuk mengetahui fungsi transfer dari sirkuit hold orde pertama. Dengan menulis persamaan output, kita memiliki
Dengan mengambil transformasi Laplace dari persamaan di atas, kita memiliki
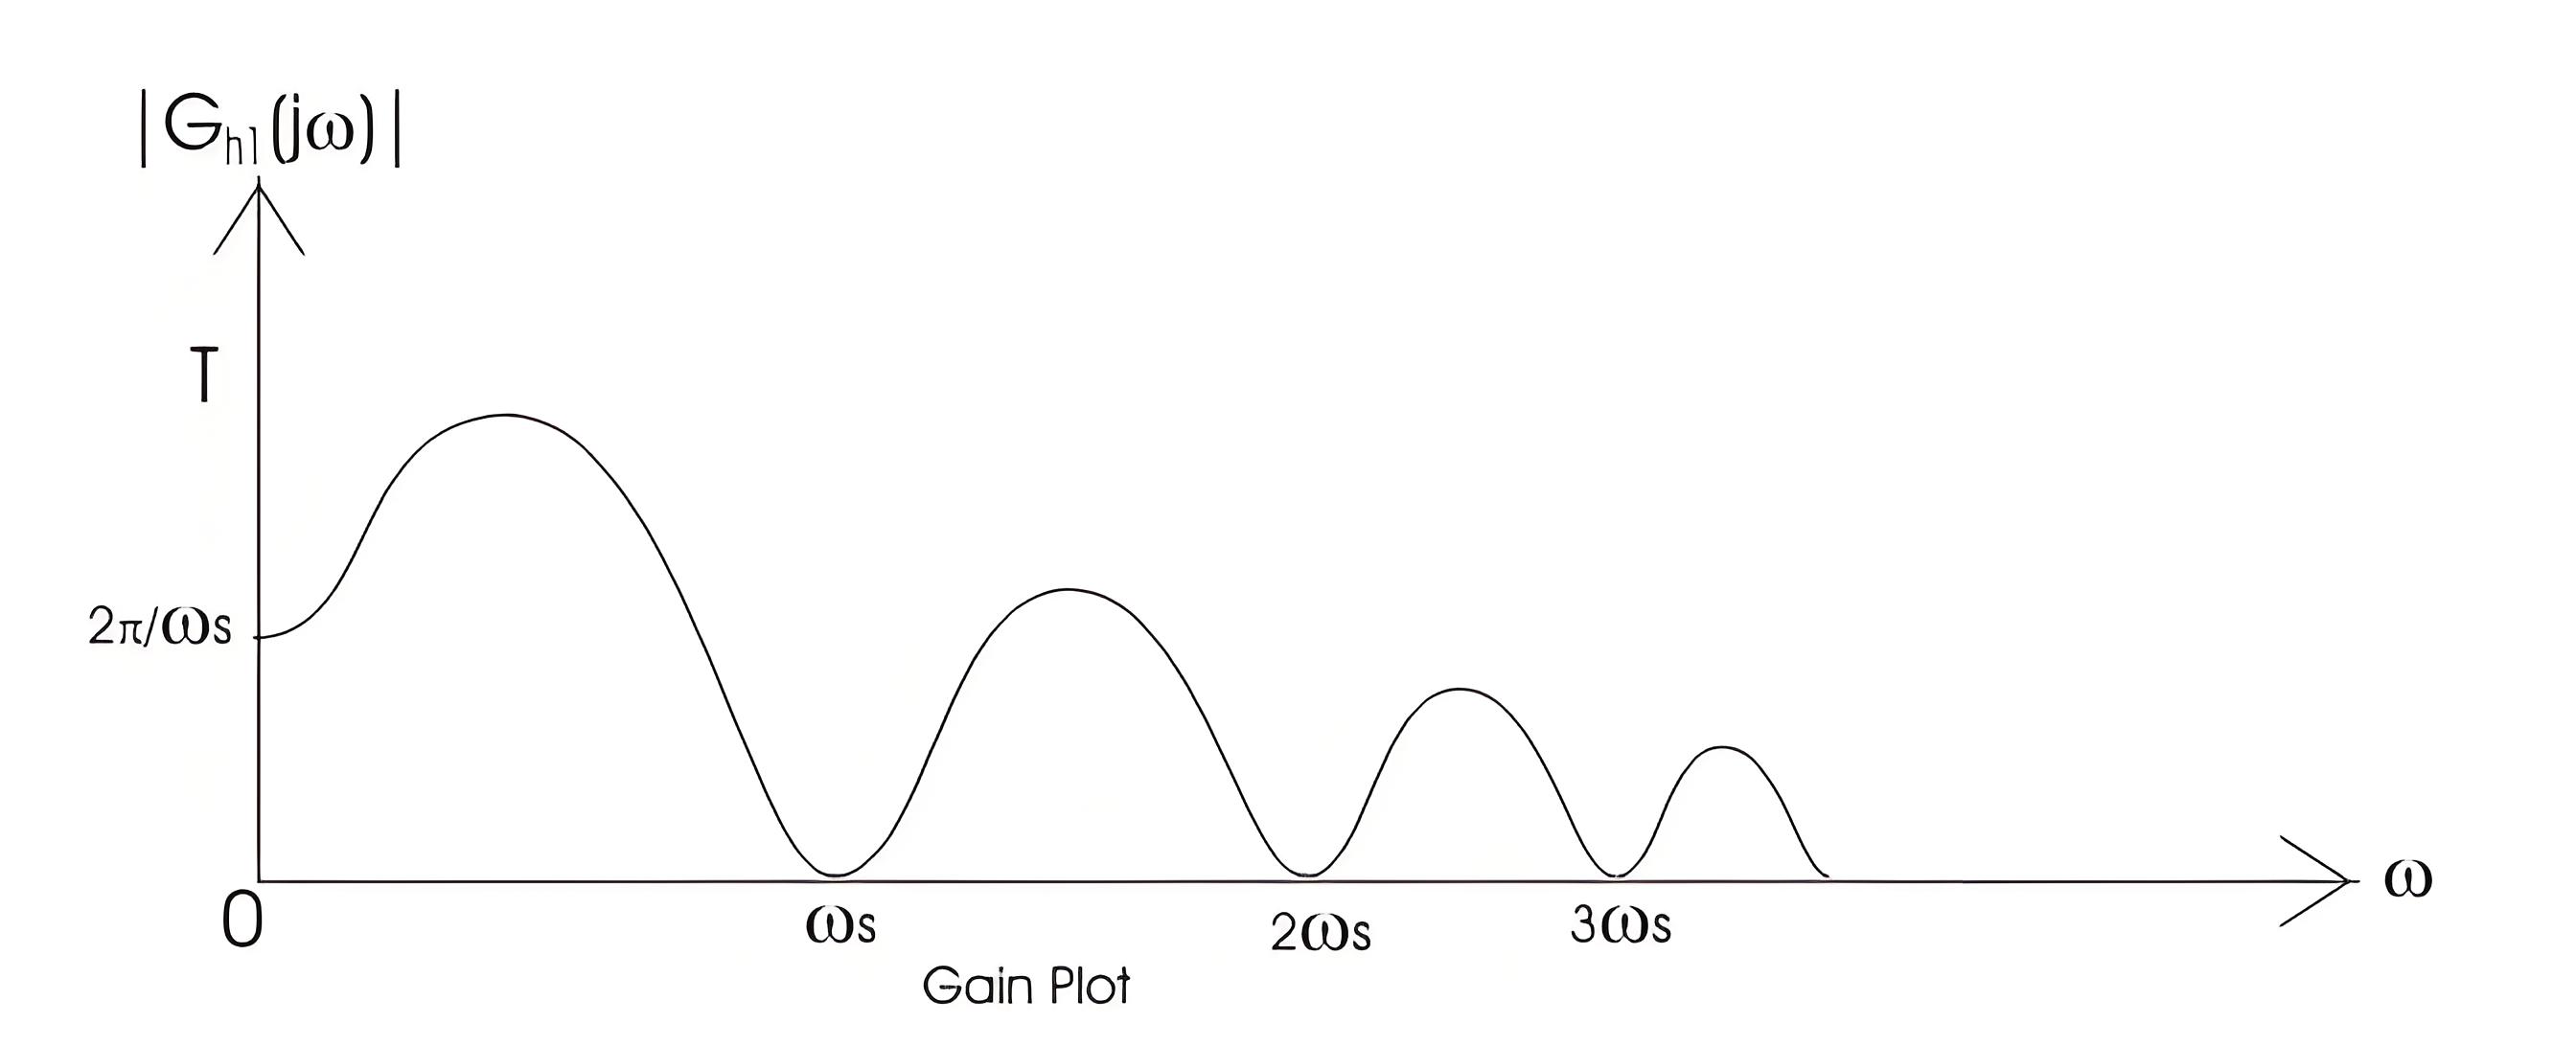
Dari persamaan di atas, kita dapat menghitung fungsi transfer sebagai (1-e -sT)/s. Dengan mensubstitusi s=jω, kita dapat menggambar plot bode untuk sirkuit hold orde nol.
Plot bode untuk sirkuit hold orde pertama ditunjukkan di bawah ini, yang terdiri dari plot magnitudo dan plot sudut fase. Plot magnitudo dimulai dengan nilai magnitudo 2π/ωs.

 Masuk