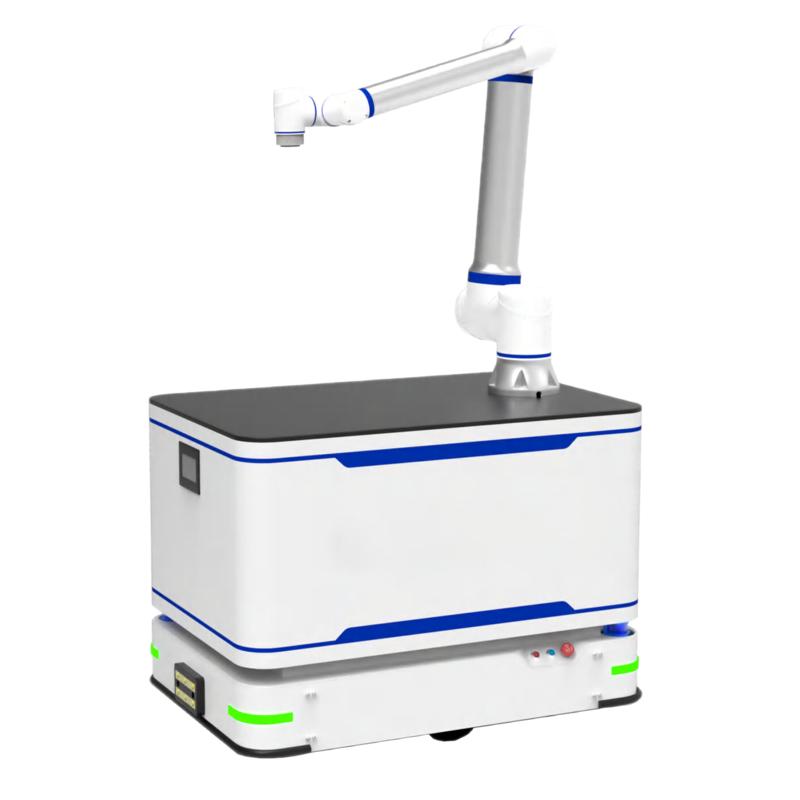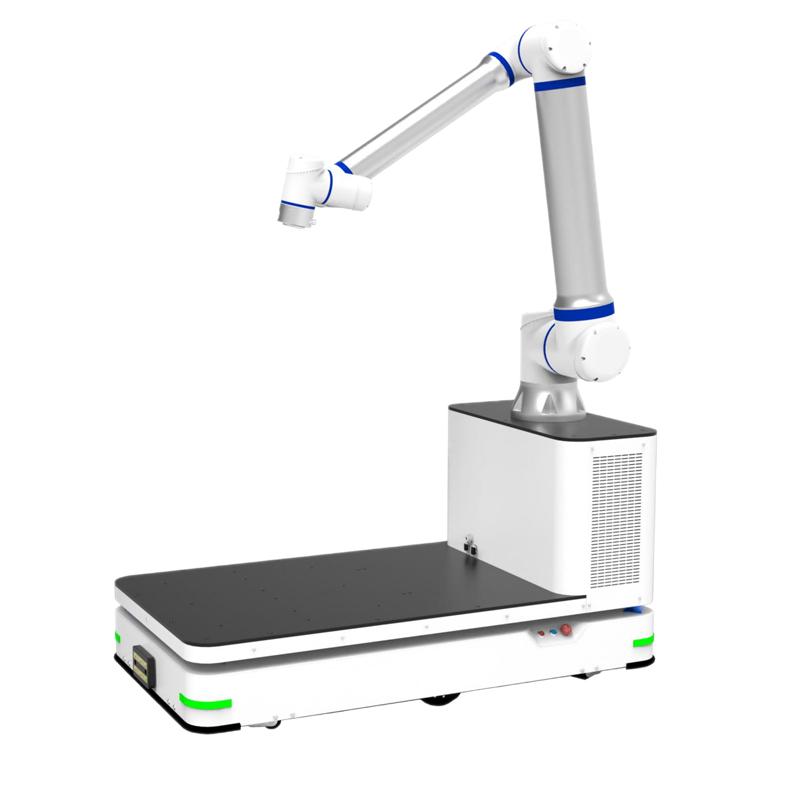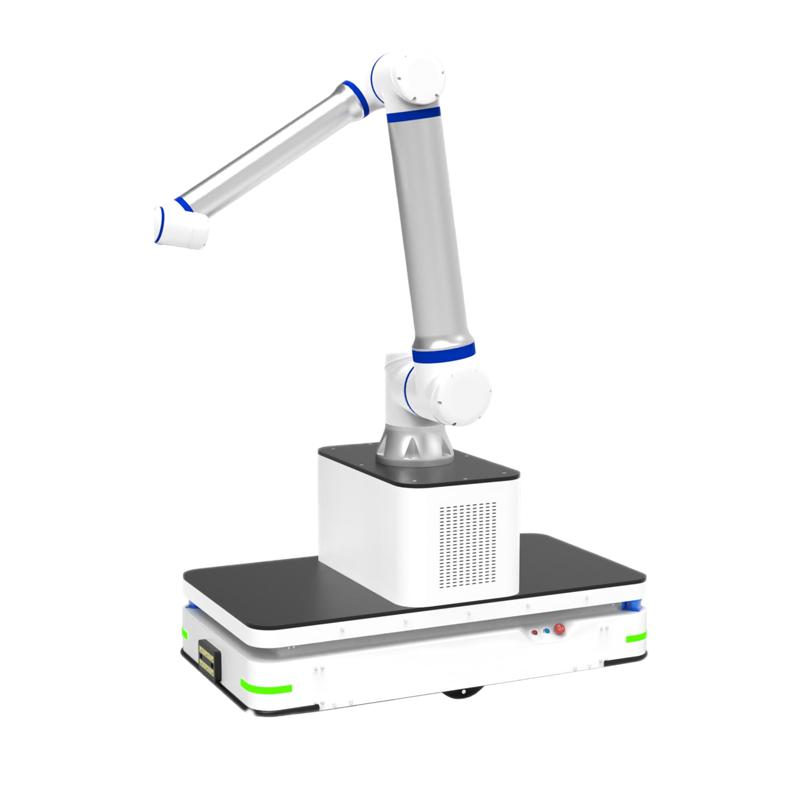
| Marke | HK Electrical |
| Modellnummer | Hohlwrist-Roboter |
| Nennnutzlast | 20kg |
| Freiheitsgrad | 6-direction |
| Maximale Arbeitsfahrt | 1850mm |
| Serie | JH |
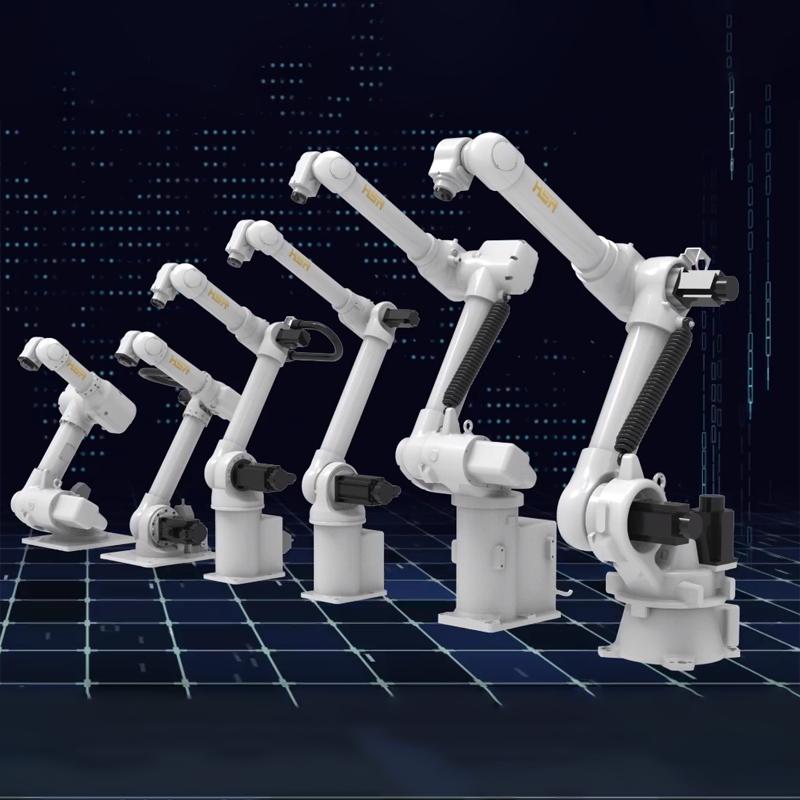
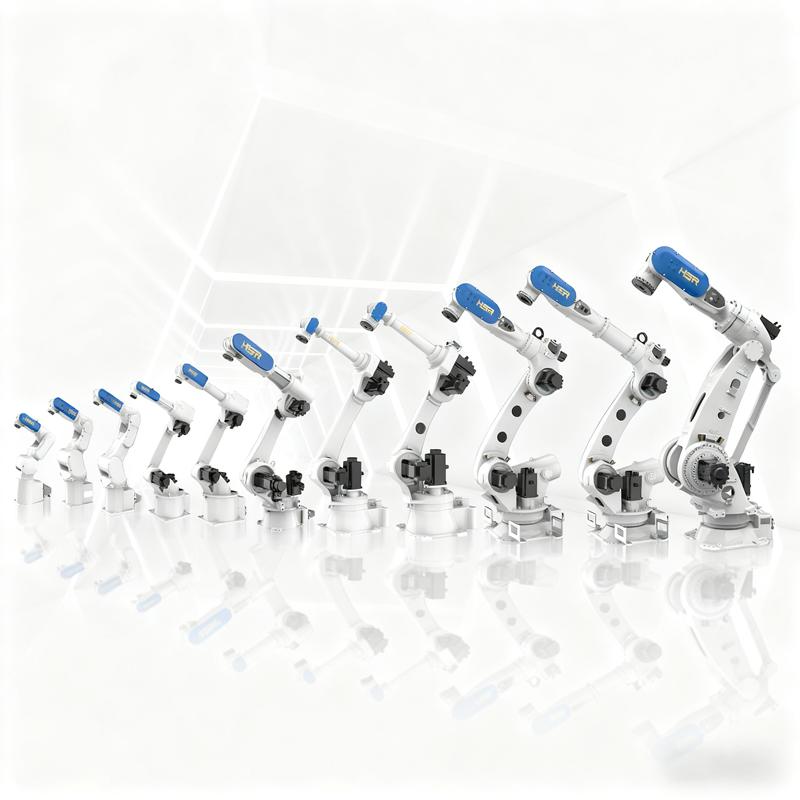
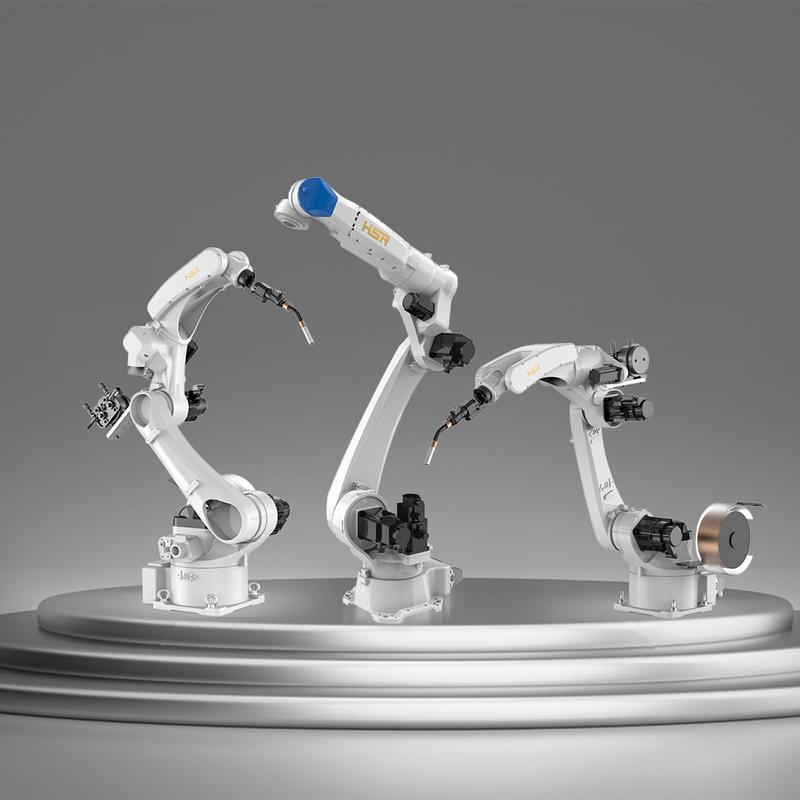
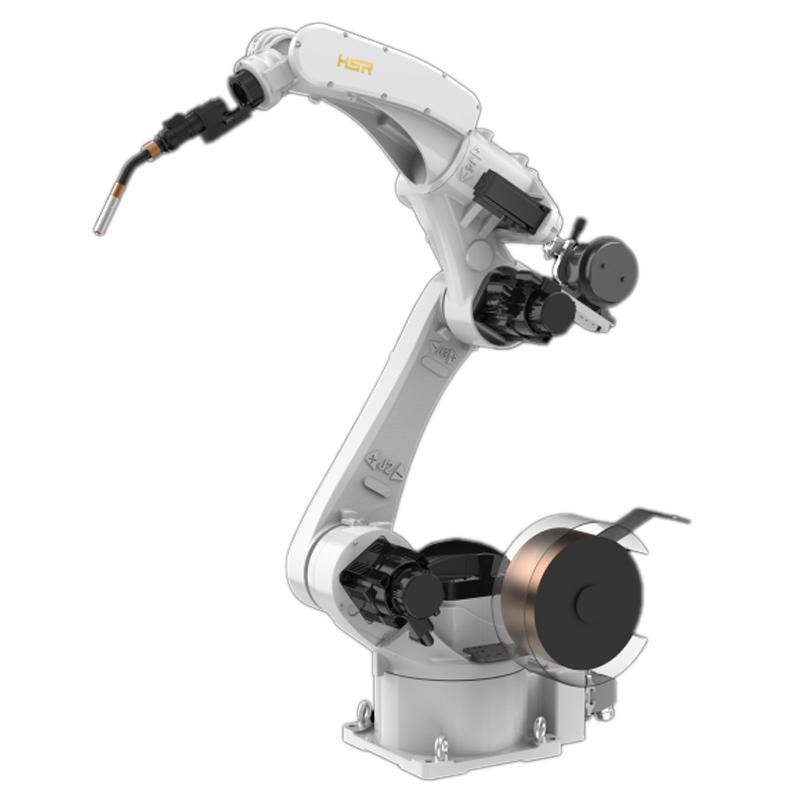
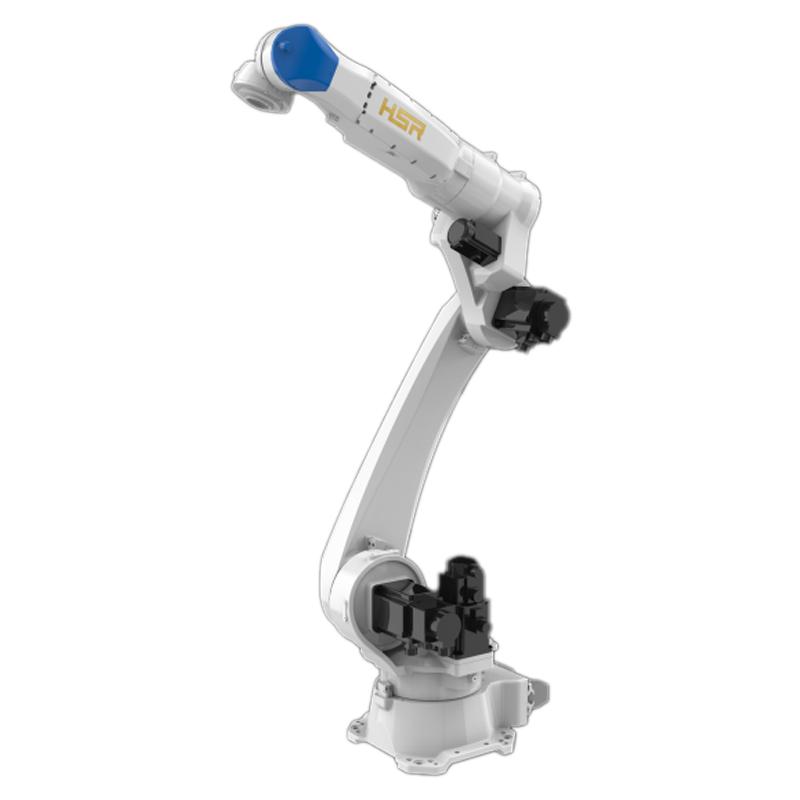
Der von der JH-Serie-Roboter entwickelte große hohle Handgelenkroboter ist ein neuer Durchbruch in der Produktforschung und -entwicklung über viele Jahre hinweg. Er übertrifft herkömmliche allgemeine Produkte in Bezug auf Benutzerfreundlichkeit und Anwendungsbreite und hat die einzigartigen Vorteile eines großen Hohlraums, hoher Geschwindigkeit und hoher Präzision.
Hauptmerkmale:
1. Hohe Steifigkeit: 40 % höhere Steifigkeit im Vergleich zur vorherigen Generation, was zu verbessertem Stabilität und herausragender Leistung bei der Reduzierung von Betriebsvibrationen führt.
2. Hohe Geschwindigkeit: Durch den Einsatz eines höheren Geschwindigkeitsmotors und eines leistungsstärkeren Getriebes erreichen wir kürzere Zykluszeiten und verbesserte Betriebseffizienz.
3. Hohe Präzision: Der neue Schweißroboter erreicht eine Wiederholgenauigkeit von bis zu ±0,05 mm, wobei die Bahnpräzision und Wiederholbarkeit – sowie andere Präzisionskenngrößen – um 20 % gegenüber der vorherigen Generation verbessert sind.
4. Exzellente Reichweite: Der Arbeitsradius beträgt bis zu 2000 mm, wobei jedes Gelenk einen signifikant verbesserten Bewegungsumfang im Vergleich zur vorherigen Generation bietet, was insgesamt eine verbesserte Zugänglichkeit ergibt.
5. Praktikabilität: Mit einem kleineren Handgelenk wird die Bequemlichkeit bei der Lehrdemonstration erheblich verbessert. Die hohle Struktur ermöglicht die Verwendung eines hohlen Schweißbrenners.
6. Starke Störfestigkeit: Der Roboter verfügt über eine völlig neue Störschutzstruktur, die seine Fähigkeit, externe Störungen zu widerstehen, erheblich verbessert.
Technische Parameter
| Industrieroboter | JH605-1500 | JH615-2000 | JH620-1800 | |
| Freiheitsgrade | 6 | 6 | 6 | |
| Maximale Last | 5 kg | 15 kg | 20 kg | |
| Maximaler Arbeitsradius | 1494 mm | 2000 mm | 1800 mm | |
| Wiederholgenauigkeit | ±0,05 m | ±0,05 mm | ±0,05 mm | |
| Bewegungsbereich | J1 | ±170° | ±165° | ±165° |
| J2 | -175°/+60° | -165°/+75° | -165°/+75° | |
| J3 | +6° / +270° | -15°/ +260° | -15°/ +260° | |
| J4 | ±180° | ±170° | ±170° | |
| J5 | -120° / +150° | ±140° | ±140° | |
| J6 | ±360° | ±400° | ±400° | |
| Maximale Geschwindigkeit | J1 | 225°/s, 3,92 rad/s | 220°/s, 3,84 rad/s | 220°/s, 3,84 rad/s |
| J2 | 225°/s, 3,92 rad/s | 205°/s, 3,58 rad/s | 205°/s, 3,58 rad/s | |
| J3 | 252°/s, 4,40 rad/s | 220°/s, 3,84 rad/s | 220°/s, 3,84 rad/s | |
| J4 | 407°/s, 7,10 rad/s | 330°/s, 5,76 rad/s | 330°/s, 5,76 rad/s | |
| J5 | 600°/s, 10,47 rad/s | 420°/s, 7,33 rad/s | 420°/s, 7,33 rad/s | |
| J6 | 927°/s, 16,18 rad/s | 670°/s, 11,7 rad/s | 670°/s, 11,7 rad/s | |
| Erlaubtes Trägheitsmoment | J6 | 0,2 kgm³ | 2,8 kgm³ | 2,8 kgm³ |
| J5 | 0,4 kgm³ | 2,2 kgm³ | 2,2 kgm³ | |
| J4 | 0,4 kgm³ | 1 kgm³ | 1 kgm³ | |
| Zulässiges Drehmoment | J6 | 6,5 Nm | 60 Nm | 60 Nm |
| J5 | 12 Nm | 52 Nm | 52 Nm | |
| J4 | 12 Nm | 32 Nm | 32 Nm | |
| Anwendbare Umgebung | Temperatur | 0°C bis 45°C | 0°C bis 45°C | 0°C bis 45°C |
| Feuchtigkeit | 20% bis 80% | 20% bis 80% | 20% bis 80% | |
| Sonstiges | Vermeiden Sie den Kontakt mit brennbaren, explosiven oder korrosiven Gasen und Flüssigkeiten, und halten Sie sich von Quellen elektronischer Störungen (wie Plasma) fern. | Vermeiden Sie den Kontakt mit brennbaren, explosiven oder korrosiven Gasen und Flüssigkeiten, und halten Sie sich von Quellen elektronischer Störungen (wie Plasma) fern. | Vermeiden Sie den Kontakt mit brennbaren, explosiven oder korrosiven Gasen und Flüssigkeiten, und halten Sie sich von Quellen elektronischer Störungen (wie Plasma) fern. | |
| Länge des Lehrgerät-Kabels | 8 m | 8 m | 8 m | |
| Länge des Kabels zwischen Körper und Schrank | 5 m | 5 m | 5 m | |
| I/O-Parameter | ||||








 Anmeldung