تحدد درجة نظام التحكم بقوة 's' في المقام لدالة النقل الخاصة به.
إذا كانت قوة s في المقام لدالة النقل لنظام التحكم هي 2، فإن النظام يُعتبر نظام تحكم من الدرجة الثانية.
يعطى التعبير العام لدالة النقل لنظام التحكم من الدرجة الثانية كما يلي
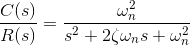
هنا، ζ و ωn هما نسبة التخميد وتواتر الرنين الطبيعي للنظام على التوالي (سندرس هذين المصطلحين بمزيد من التفصيل لاحقًا).
بإعادة ترتيب الصيغة أعلاه، يكون الخرج للنظام كما يلي
إذا اعتبرنا دالة الخطوة الوحدوية كمدخل للنظام، فعندئذ يمكن إعادة كتابة معادلة الخرج للنظام كما يلي

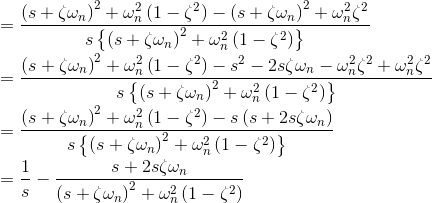

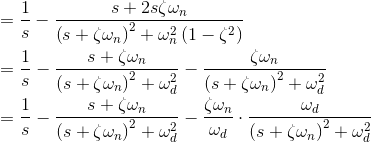
بأخذ تحويل لابلاس العكسي للمعادلة أعلاه، نحصل على
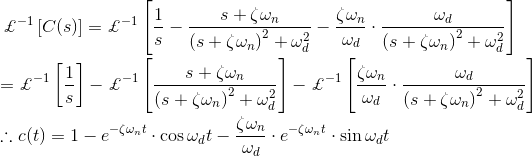
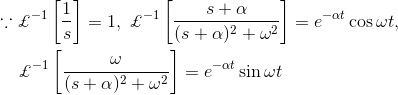
يمكن إعادة كتابة التعبير أعلاه عن الخرج c(t) كما يلي
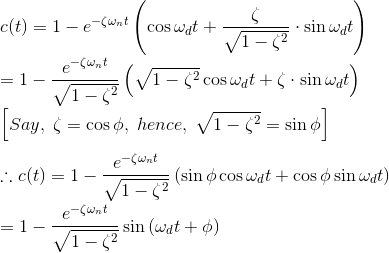
يتم إعطاء خطأ الإشارة للرد بواسطة e(t) = r (t) – c(t)، وبالتالي.

من التعبير أعلاه يتضح أن خطأ الإشارة هو من النوع المتذبذب مع مقدار يتناقص أسياً عندما ζ < 1.
تواتر التذبذب هو ωd والثابت الزمني للتضاؤل الأسياوي هو 1/ζωn.
حيث، ωd، يشار إليه كتواتر الرنين المخمد، و ωn هو تواتر الرنين الطبيعي. يؤثر المصطلح ζ بشكل كبير على التخميد ولذلك يُسمى بنسبة التخميد.
سيكون هناك سلوكيات مختلفة للإشارة الخرج، اعتمادًا على قيمة نسبة التخميد ودعونا نفحص كل حالة واحدة تلو الأخرى.
باستخدام هذا كأساس، سنقوم بتحليل رد الفعل الزمني لنظام تحكم من الدرجة الثانية. سنفعل ذلك عن طريق تحليل رد فعل الخطوة الوحدوية لنظام تحكم من الدرجة الثانية في مجال التردد، قبل تحويله إلى المجال الزمني.
رد فعل الخطوة لنظام من الدرجة الثانية
عندما تكون نسبة التخميد صفرًا، يمكن إعادة كتابة التعبير أعلاه للإشارة الخرج كما يلي

نظرًا لعدم وجود حد أسياوي في هذا التعبير، يكون رد الفعل الزمني لنظام التحكم غير مخمد بالنسبة لدالة الخطوة الوحدوية بنسبة تخميد صفر.
الصفحة 137. الشكل 6.4.3. من كتاب نظام التحكم الأوتوماتيكي بواسطة حسن.
لنقم الآن بفحص الحالة عندما تكون نسبة التخميد واحدًا.
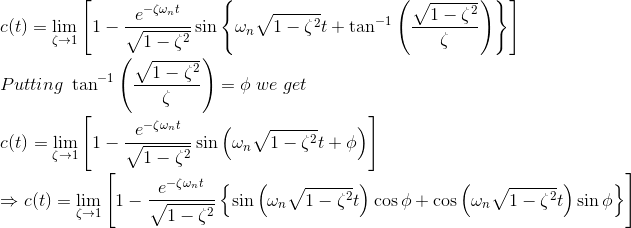
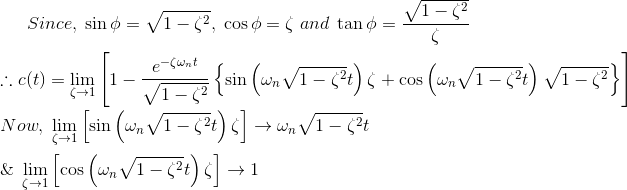

في هذا التعبير للإشارة الخرج، لا يوجد جزء متذبذب في دالة الخطوة الوحدوية الموضوعية. ولذلك يُشار إلى هذا الرد الزمني لنظام التحكم من الدرجة الثانية بأنه مخمد بالحد الأقصى.
الآن سنقوم بفحص الرد الزمني لنظام تحكم من الدرجة الثانية بدالة الخطوة الوحدوية الموضوعية عندما تكون نسبة التخميد أكبر من واحد.
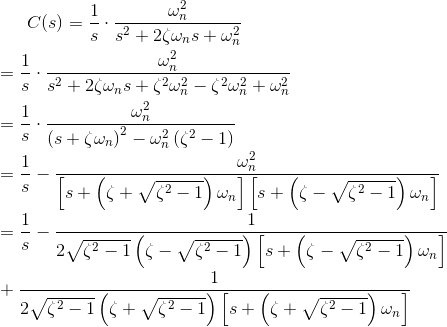
بأخذ تحويل لابلاس العكسي لكلا الجانبين من المعادلة أعلاه نحصل على,
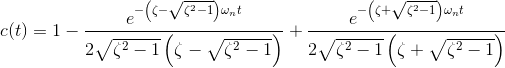

في التعبير أعلاه، هناك ثوابت زمنية.
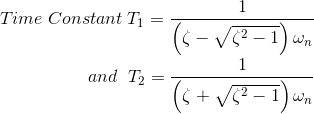
بالنسبة لقيمة ζ أكبر بكثير من واحد، يمكن تجاهل تأثير الثابت الزمني الأسرع على الرد الزمني والتعبير النهائي للرد الزمني يأتي كما يلي
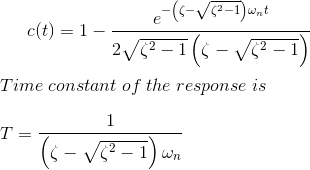
الشكل 6.4.5 من الصفحة 139 من كتاب نظام التحكم الأوتوماتيكي بواسطة حسن.
رد فعل الزمن المخمد بالحد الأقصى لنظام التحكم
يتم إعطاء التعبير عن الرد الزمني لنظام تحكم من الدرجة الثانية بالنسبة لدالة الخطوة الوحدوية كما يلي.

المقلوب للثابت السالب للقوة الأسية في الجزء الخاطئ من الإشارة الخرج هو المسؤول في الواقع عن التخميد للرد الخرج.
هنا في هذه المعادلة هو ζωn. المقلوب للثابت السالب للقوة الأسية في إشارة الخطا يُعرف بالثابت الزمني.
لقد فحصنا بالفعل أنه عندما تكون قيمة ζ (المعروف أيضًا باسم نسبة التخميد) أقل من الوحدة، فإن التذبذب للرد يتضائل بشكل أسياوي مع ثابت زمني 1/ζωn. وهذا ما يُسمى بالرد تحت التخميد.
على الجانب الآخر، عندما يكون ζ أكبر من الوحدة، فإن الرد لإشارة الخطوة الوحدوية المعطاة للنظام لا يظهر جزءًا متذبذبًا فيه.
وهذا ما يُسمى بالرد فوق التخميد. لقد فحصنا أيضًا الحالة عندما تكون نسبة التخميد مساوية للوحدة أي ζ = 1.
في تلك الحالة يتم تحكم في التخميد للرد بواسطة التردد الطبيعي ωn فقط. التخميد الفعلي في تلك الحالة يعرف بالتخميد الحرجة للرد.
كما رأينا بالفعل في التعبيرات المرتبطة بالرد الزمني لنظام التحكم بالنسبة لدالة الخطوة الوحدوية، فإن الجزء المتذبذب موجود في الرد عندما تكون نسبة التخميد (ζ) أقل من واحد وليس موجودًا في الرد عندما تكون نسبة التخميد مساوية لواحد.

 تسجيل الدخول