A ordem de um sistema de controle é determinada pela potência de ‘s’ no denominador de sua função de transferência.
Se a potência de s no denominador da função de transferência de um sistema de controle for 2, então o sistema é dito ser sistema de controle de segunda ordem.
A expressão geral da função de transferência de um sistema de controle de segunda ordem é dada como
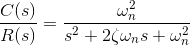
Aqui, ζ e ωn são, respectivamente, a razão de amortecimento e a frequência natural do sistema (estudaremos esses dois termos em detalhes mais tarde).
Reorganizando a fórmula acima, a saída do sistema é dada por
Se considerarmos uma função degrau unitário como a entrada do sistema, então a equação de saída do sistema pode ser reescrita como

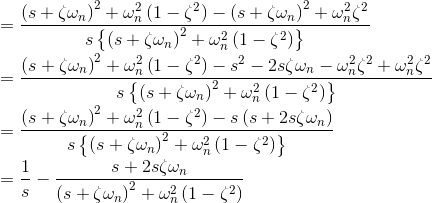

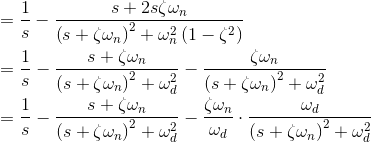
Tomando a transformada inversa de Laplace da equação acima, obtemos
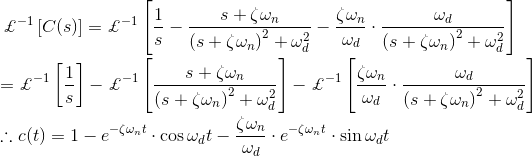
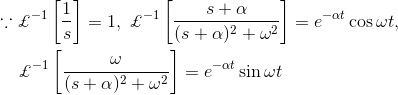
A expressão acima da saída c(t) pode ser reescrita como
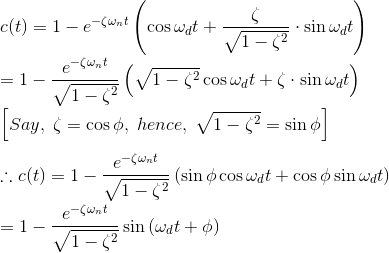
O erro do sinal da resposta é dado por e(t) = r (t) – c(t), e, portanto.

A partir da expressão acima, é claro que o erro do sinal é do tipo oscilatório com magnitude decrescendo exponencialmente quando ζ < 1.
A frequência da oscilação é ωd e a constante de tempo de decaimento exponencial é 1/ζωn.
Onde, ωd, é referido como frequência amortecida da oscilação, e ωn é a frequência natural da oscilação. O termo ζ afeta muito o amortecimento e, portanto, este termo é chamado de razão de amortecimento.
Haverá diferentes comportamentos do sinal de saída, dependendo do valor da razão de amortecimento, e vamos examinar cada um dos casos, um por um.
Usando isso como base, analisaremos a resposta temporal de um sistema de controle de segunda ordem. Faremos isso analisando a resposta ao degrau unitário de um sistema de controle de segunda ordem no domínio da frequência, antes de convertê-la no domínio do tempo.
Resposta ao Degrau de um Sistema de Segunda Ordem
Quando a razão de amortecimento é zero, podemos reescrever a expressão acima do sinal de saída como

Como nesta expressão não há termo exponencial, a resposta temporal do sistema de controle é não amortecida para a função de degrau unitário com razão de amortecimento zero.
Página 137. Figura 6.4.3. do livro Sistemas de Controle Automático por Hasan.
Agora, vamos examinar o caso em que a razão de amortecimento é unidade.
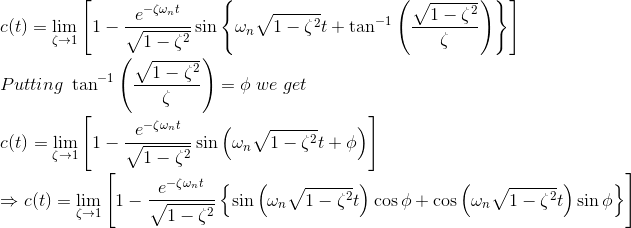
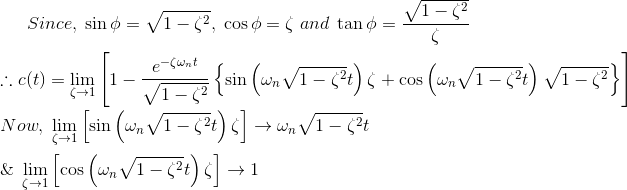

Nesta expressão do sinal de saída, não há parte oscilatória na função de degrau unitária. E, portanto, esta resposta temporal do sistema de controle de segunda ordem é referida como criticamente amortecida.
Agora, examinaremos a resposta temporal de um sistema de controle de segunda ordem à função de degrau unitário quando a razão de amortecimento é maior que um.
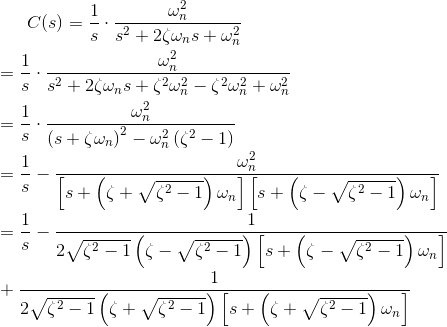
Tirando a transformada inversa de Laplace de ambos os lados da equação acima, obtemos,
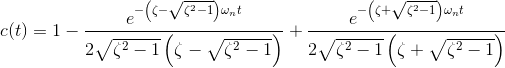

Na expressão acima, há duas constantes de tempo.
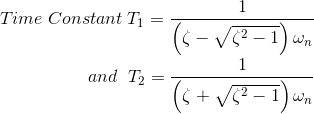
Para o valor de ζ comparativamente muito maior que um, o efeito da constante de tempo mais rápida na resposta temporal pode ser negligenciado e a expressão da resposta temporal finalmente vem como
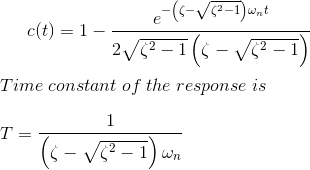
Figura 6.4.5 da página 139 do livro Sistemas de Controle Automático por Hasan.
Resposta Temporal Criticamente Amortecida de um Sistema de Controle
A expressão da resposta temporal de um sistema de controle de segunda ordem sujeito à função de degrau unitário é dada abaixo.

O recíproco da constante do poder negativo do termo exponencial na parte de erro do sinal de saída é, na verdade, responsável pelo amortecimento da resposta de saída.
Aqui, nesta equação, é ζωn. O recíproco da constante do poder negativo do termo exponencial no sinal de erro é conhecido como constante de tempo.
Já examinamos que, quando o valor de ζ (também conhecido como razão de amortecimento) é menor que a unidade, a oscilação da resposta decai exponencialmente com uma constante de tempo 1/ζωn. Isso é chamado de resposta subamortecida.
Por outro lado, quando ζ é maior que a unidade, a resposta da função de degrau unitário fornecida ao sistema não exibe parte oscilatória nela.
Isso é chamado de resposta superamortecida. Também examinamos a situação em que a razão de amortecimento é unidade, ou seja, ζ = 1.
Nessa situação, o amortecimento da resposta é governado pela frequência natural ωn apenas. O amortecimento real nessa condição é conhecido como amortecimento crítico da resposta.
Como já vimos nas expressões associadas da resposta temporal do sistema de controle sujeito à função de degrau, a parte oscilatória está presente na resposta quando a razão de amortecimento (ζ) é menor que um e não está

 Login