Direct current
I = P / (U * η)
Alternating single‑phase
I = P / (U₀ * cosφ * η)
Alternating two‑phase
I = P / (U * cosφ * η)
Alternating three‑phase
I = P / (√3 * U * cosφ * η)
Where:
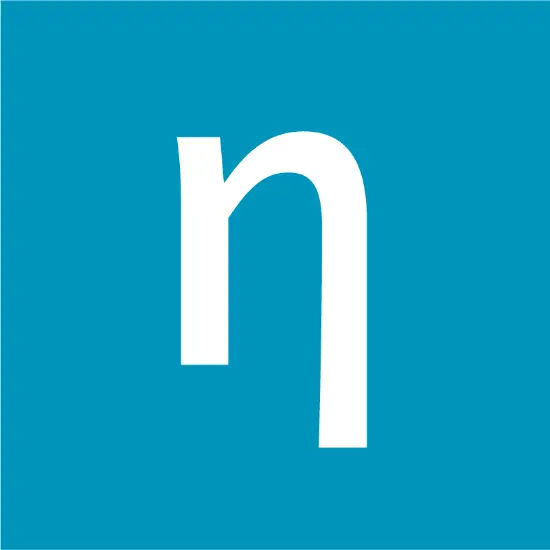
η = Efficiency(%)
P = Power (W)
U₀ = Voltage [L − N] (V)
U = Voltage [L − L] (V)
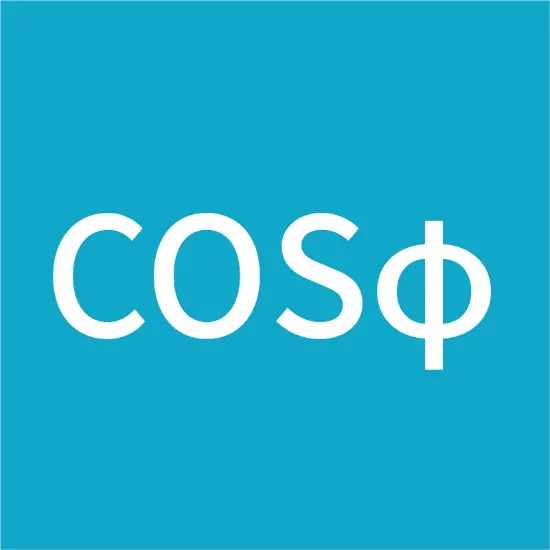
I = Current(A) cosφ = Power factor
Menghitung arus yang ditarik oleh motor listrik berdasarkan daya, tegangan, faktor daya, dan efisiensi, berguna untuk desain listrik dan pemilihan peralatan.
Dukungan:
Arus Searah (DC)
Arus Bolak-Balik Fase Tunggal
Arus Bolak-Balik Tiga Fase
Fase Tunggal: I = P / (V × PF × η)
Tiga Fase: I = P / (√3 × V × PF × η)
DC: I = P / (V × η)
Di mana:
I: Arus (A)
P: Daya Aktif (kW)
V: Tegangan (V)
PF: Faktor Daya (0.6–1.0)
η: Efisiensi (0.7–0.96)
Motor tiga fase: 400V, 10kW, PF=0.85, η=0.9 →
I = 10,000 / (1.732 × 400 × 0.85 × 0.9) ≈ 18.9 A
Kalkulator ini dirancang untuk para profesional listrik, personel pemeliharaan, dan pelajar akademis, termasuk:
Insinyur Desain Listrik: Untuk menentukan proteksi sirkuit cabang, menentukan ukuran pusat kendali motor (MCC), dan menghitung umpan kabel.
Otomasi Industri & Pembangun Panel: Untuk memilih kontaktor, penggerak frekuensi variabel (VFD), starter lunak, dan relai beban lebih.
Teknisi Pemeliharaan Pabrik & Ahli Listrik: Untuk pemecahan masalah di lapangan terkait gangguan motor, memeriksa keseimbangan antar fase, dan memverifikasi pengaturan termal.
Mahasiswa Teknik & Peserta Magang: Untuk mempraktikkan fisika konversi energi elektromekanis dan menguasai kepatuhan desain NEC/IEC.
Jika nilai pasti pada pelat nama motor tidak tersedia, gunakan estimasi standar industri berikut:
Efisiensi Motor (η): Motor kecil (< 1hp) biasanya beroperasi antara 0,75 dan 0,82. Motor menengah (1hp hingga 50 hp) berkisar antara 0,85 hingga 0,93 (Efisiensi Premium IE3). Motor besar (> 50 hp) mencapai 0,94 hingga 0,96 (Super Premium IE4).
Faktor Daya (cos∅): Motor induksi standar pada beban penuh biasanya berkisar antara 0,80 hingga 0,90 (0,85 adalah estimasi dasar standar).
Arus Lonjakan / Arus Pengasutan (Arus Rotor Terkunci): Perhatikan bahwa arus pengasutan langsung (DOL) dapat mencapai 6× hingga 8× arus operasi beban penuh yang dihitung (IFLC).
Pembagi tegangan banyak digunakan dalam:
① Pergeseran level — menurunkan sinyal tegangan yang lebih tinggi agar sesuai dengan rentang masukan ADC (misalnya, 12V → 3.3V untuk mikrokontroler);
② Antarmuka sensor — membaca sensor resistif seperti termistor, fotoresistor, dan pengukur regangan;
③ Pemberian bias — menetapkan titik operasi DC untuk transistor dan op-amp;
④ Tegangan yang dapat disesuaikan — menggunakan potensiometer sebagai R2 untuk menciptakan sumber tegangan variabel;
⑤ Jaringan umpan balik — menetapkan penguatan dalam rangkaian op-amp.








 Masuk