1. نظرة عامة على الحل
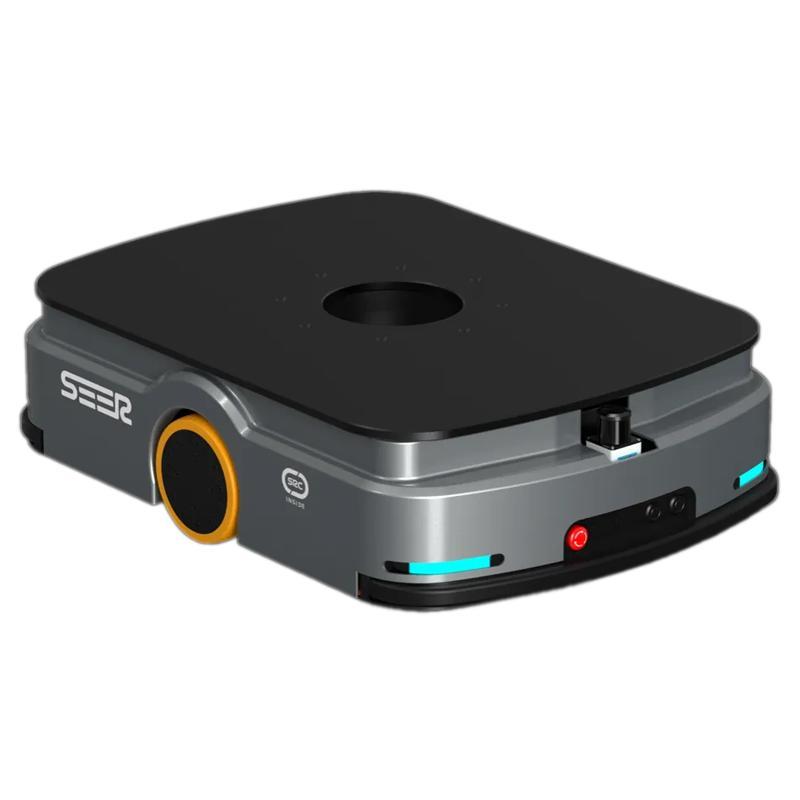
يقترح هذا الحل روبوتًا للنقل اللوجستي قابل للدوران، بهدف معالجة المشكلات الموجودة في الروبوتات الحالية مثل عدم سهولة الدوران، وسهولة انزلاق الطرود، وصعوبة نقل الروبوت يدويًا. من خلال تصميم هيكلي مبتكر، يدمج هذا الروبوت المرونة في الحركة والدوران الدقيق والحمل المستقر. يمكنه تحسين كفاءة العمليات في عمليات النقل اللوجستي، وتقليل الأضرار التي تلحق بالبضائع، وتحسين تجربة المستخدم للعاملين.
2. الخلفية التقنية وهدف النموذج العملي
2.1 الخلفية التقنية
مع التطور السريع لصناعة النقل اللوجستي، بدأت المعدات الآلية في استبدال المناولة اليدوية التقليدية بشكل تدريجي. ومع ذلك، لا تزال بعض الروبوتات الحالية في السوق تعاني من نقاط ضعف كبيرة:
- صعوبة الدوران: يفتقر الروبوت ككل أو منصة التحميل إلى القدرة على القيادة المرن، مما يجعل من الصعب ضبط الاتجاه في المساحات الضيقة، مما يؤثر على كفاءة الفرز والترتيب.
- سهولة انزلاق الطرود: يفتقر جسم التحميل إلى أجهزة تقييد فعالة، مما يؤدي إلى انزلاق البضائع بسهولة أثناء الحركة أو الدوران، مما يؤدي إلى زيادة خسائر النقل.
- صعوبة المناولة اليدوية: لا يأخذ تصميم الروبوت في الاعتبار بشكل كامل الحاجة إلى التدخل اليدوي. يفتقر الجسم إلى المكونات السهلة القبض عليها، مما يجعل نقل وتحويل الروبوت مرهقًا ومعرضًا للمخاطر.
2.2 هدف النموذج العملي
لحل المشكلات المذكورة أعلاه، يهدف هذا الحل إلى تقديم روبوت جديد للنقل اللوجستي مع الأهداف الأساسية التالية:
- تحقيق الدوران المريح: تمكين الدوران الدقيق والمرن لمنصة التحميل من خلال وحدة دوران مستقلة، مما يسهل مواءمة المنافذ التسليم.
- منع انزلاق الطرود بكفاءة: توفير حدود فيزيائية للبضائع من خلال إعداد حواف تحتفظ بها منصة التحميل، مما يضمن الاستقرار والأمان أثناء النقل.
- تحسين تجربة المناولة اليدوية: تصميم هيكل مقبض قابل للسحب، مما يجعل الروبوت سهل القبض عليه والحمل، مما يحسن الراحة والأمان في التشغيل.
3. الهيكل العام للروبوت وتفاصيل المكونات
3.1 مقدمة عن الهيكل العام
يستخدم الروبوت تصميمًا معياريًا، باستخدام الصندوق (1) كهيكل داعم أساسي، ويتكامل أربع وحدات وظيفية: التنقل، والدوران، والحمل، والمساعدة في التشغيل. المنصة (6)، كجسم حمل مباشر، متصلة بالصندوق عبر صينية (5) والقضيب الدوار الأول (4)، مما يتيح الدوران الأفقي.
3.2 تفاصيل الوحدات الوظيفية الأساسية
3.2.1 وحدة الحمل والتثبيت
- صينية (5): موجودة في الطرف العلوي من الصندوق، متصلة بمرونة مع الصندوق عبر القضيب الدوار الأول، تعمل كقاعدة مباشرة للمنصة.
- المنصة (6): ثابتة في الطرف العلوي من الصينية، تستخدم لوضع الطرود اللوجستية مباشرة.
- الحافة المحاذية (7): ثابتة حول الطرف العلوي للمنصة، تشكل حاجزًا لمنع انزلاق الطرود أثناء حركة أو دوران الروبوت.
3.2.2 وحدة التنقل
تستخدم هذه الوحدة نظام الدفع رباعي العجلات لضمان الحركة المرنة والاستقرار.
| اسم المكون |
الكمية / التوزيع |
الوصف الوظيفي |
| العجلة الأولى الكونية (2) |
2 وحدة، موزعة بشكل متماثل |
مسؤولة عن التوجيه، تعمل مع العجلات التوجيهية الثانية لتحقيق الحركة المتعددة الاتجاهات المرنة. |
| العجلة التوجيهية الثانية (3) |
2 وحدة، موزعة بشكل متماثل |
مسؤولة عن الدفع، تعمل بالتعاون مع العجلات الكونية الأولى لضمان استقرار الحركة. |
| القضيب الدوار الثاني (18) |
موزع بشكل متماثل |
يدور تحت قوة المحرك الدوار الثاني، ينقل الطاقة إلى العجلات. |
| القضيب الدوار الثالث (19) |
موزع بشكل متماثل |
وظيفته نفس وظيفة القضيب الدوار الثاني، يعمل معه لدفع العجلات على الجانبين. |
| الغطاء الواقي (12) |
4 وحدات، موزعة بشكل متساوٍ |
يغطي العجلات الكونية، يوفر الحماية من الغبار والصدمات. |
| الفتحة الأولى (13) / الفتحة الثانية (14) |
مفتوحة بشكل متماثل في الطرف السفلي من الصندوق |
توفر المساحة اللازمة للحركة الدورانية للقضيبين الدوارين الثاني والثالث، لتجنب التداخل. |
3.2.3 وحدة الدوران
- القضيب الدوار الأول (4): متصل بشكل متحرك بين الصندوق والصينية، هو المكون الرئيسي لنقل الحركة الدورانية.
- المحرك الدوار الأول (11): مثبت داخل الصندوق (نوع PF60)، متصل بالقضيب الدوار الأول، يوفر الطاقة للدوران الأفقي للمنصة.
3.2.4 وحدة الطاقة والحماية
- المحرك الدوار الثاني (16): مثبت داخل الأغطية المتماثلة (15) (نوع PF60)، يوفر الطاقة لمجموعة العجلات المتحركة. يتصل كهربائيًا بالمحرك الدوار الأول، يتلقى التحكم الموحد.
- الأغطية (15): تحمي المحرك الدوار الداخلي الثاني من الصدمات والغبار الخارجي.
- القاعدة (17): موزعة بشكل متماثل في الطرف العلوي من المحرك الدوار الثاني، توفر الدعم الأساسي والاستقرار.
3.2.5 وحدة المساعدة في التشغيل
- المنخفض (8): متشكل بشكل متماثل على جانبي الصندوق، يستخدم لتخزين المقبض عند عدم استخدامه، مما يحافظ على مظهر الصندوق الناعم.
- المقبض (9): متصل بشكل متحرك داخل المنخفض، يسمح للعامل بالقبض عليه بسهولة لحمل الروبوت بأكمله إلى منطقة العمل المستهدفة.
- القضيب الدافع (10): يربط المقبض بالمنخفض، يسمح بالمرونة في تمديد وإعادة سحب المقبض.
4. ملخص مزايا الحل
يوفر الروبوت المصمم في هذا الحل المزايا التالية:
- كفاءة عالية: الدوران المستقل لمنصة التحميل يقلل من الحاجة إلى دوران الروبوت بأكمله، مما يجعله مناسبًا بشكل خاص للعمل في المساحات الضيقة ويزيد من كفاءة النقل.
- أمان عالي: تصميم الحافة المحاذية للمنصة يمنع انزلاق الطرود بكفاءة، مما يقلل من مخاطر تلف البضائع. يتميز تصميم المقبض الإرگونومي بجعل المناولة آمنة وأقل تعبًا.
- موثوقية عالية: تصميم المعيارية والأغطية الواقي المخصصة (الأغطية الواقي، أغطية المحرك) يضمن التشغيل المستقر للمكونات الأساسية ويمد عمر الخدمة للمعدات.
- سهولة التشغيل: يتم التحكم في الوظائف الحركية والدورانية بشكل تناسقي بواسطة المحركات، مما يجعل التشغيل بسيطًا وبديهيًا، ويخفف من صعوبة التشغيل للعاملين.

 تسجيل الدخول