1. Обзор решения
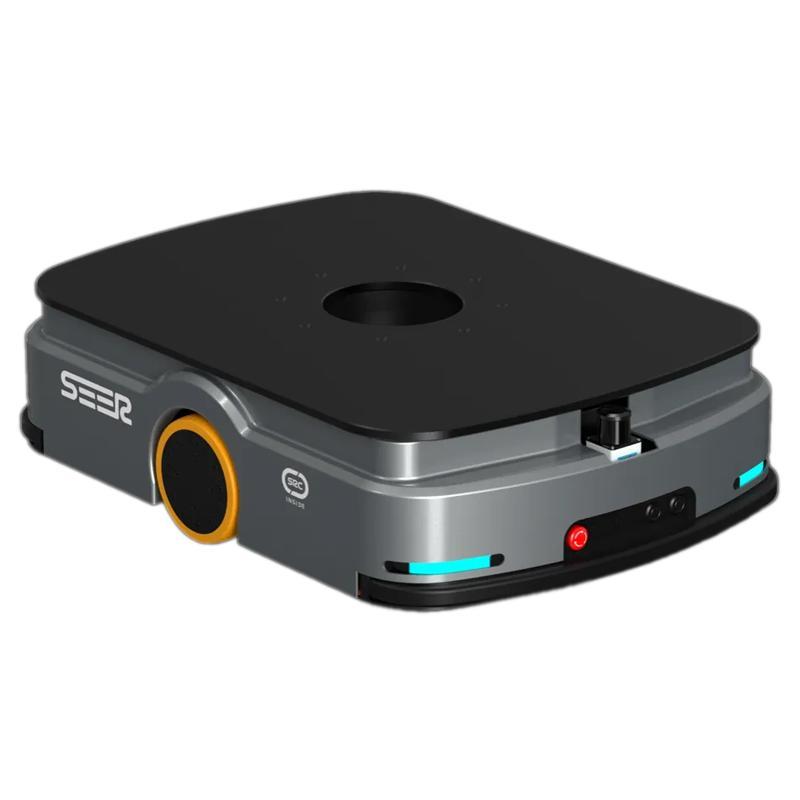
Это решение предлагает вращающегося робота-манипулятора для логистической транспортировки, с целью устранения проблем, существующих в текущих манипуляторах, таких как неудобное вращение, склонность грузов к соскальзыванию и трудности в ручном перемещении самого робота. Благодаря инновационному конструктивному дизайну, этот робот объединяет гибкую мобильность, точное вращение и стабильную функцию несущей способности. Он может эффективно повысить операционную эффективность в процессах логистической транспортировки, снизить повреждение грузов и улучшить пользовательский опыт операторов.
2. Технический фон и цель полезной модели
2.1 Технический фон
С быстрым развитием логистической отрасли автоматизированное оборудование постепенно заменяет традиционные ручные операции. Однако некоторые манипуляторы, представленные на рынке, все еще имеют значительные недостатки:
- Неудобное вращение: Сам робот или его платформа загрузки не имеют гибкого управления, что затрудняет изменение ориентации в ограниченных пространствах, что влияет на эффективность сортировки и размещения.
- Склонность грузов к соскальзыванию: Платформа загрузки не имеет эффективных ограничивающих устройств, что приводит к легкому соскальзыванию грузов во время движения или поворота, увеличивая логистические потери.
- Неудобное ручное управление: Дизайн робота не полностью учитывает потребность в ручном вмешательстве. Корпус не имеет удобных для захвата элементов, что делает перемещение и переноску робота трудоемким и создает риск падения.
2.2 Цель полезной модели
Для решения вышеупомянутых проблем это решение направлено на предоставление нового логистического робота-манипулятора с следующими ключевыми целями:
- Достижение удобного вращения: Обеспечить точное и гибкое управление платформой загрузки через независимый модуль вращения, облегчающий выравнивание с портами доставки.
- Эффективное предотвращение соскальзывания грузов: Обеспечить физические ограничители для грузов, установив бортики на платформе загрузки, гарантируя стабильность и безопасность при транспортировке.
- Оптимизация опыта ручного управления: Разработать выдвижную рукоятку, делая робота легко захватываемым и переносимым, тем самым улучшая удобство и безопасность эксплуатации.
3. Общая структура робота и детали компонентов
3.1 Введение в общую структуру
Робот использует модульный дизайн, используя короб (1) в качестве основной поддерживающей структуры, интегрируя четыре функциональных модуля: мобильность, вращение, несущая способность и помощь в управлении. Платформа (6), как непосредственный несущий элемент, соединена с коробом через поддон (5) и первую вращающуюся штангу (4), обеспечивая горизонтальное вращение.
3.2 Детали основных функциональных модулей
3.2.1 Модуль несущей способности и противоскольжения
- Поддон (5): Расположен на верхнем конце короба, подвижно соединен с коробом через первую вращающуюся штангу, служит непосредственной базой для платформы.
- Платформа (6): Зафиксирована на верхнем конце поддона, используется для непосредственного размещения логистических грузов.
- Бортик (7): Зафиксирован вокруг верхнего конца платформы, формируя ограждение, которое эффективно предотвращает соскальзывание грузов во время движения или вращения робота.
3.2.2 Модуль мобильности
Этот модуль использует систему привода на четырех колесах, чтобы обеспечить гибкое и стабильное движение.
| Название компонента |
Количество / Распределение |
Функциональное описание |
| Первое универсальное колесо (2) |
2 единицы, симметрично распределены |
Отвечает за управление, работая в координации со вторыми направляющими колесами для достижения гибкого всенаправленного движения. |
| Второе направляющее колесо (3) |
2 единицы, симметрично распределены |
Отвечает за привод, работая в координации с первыми универсальными колесами, обеспечивая стабильность движения. |
| Вторая вращающаяся штанга (18) |
Симметрично распределены |
Вращается под действием второго двигателя вращения, передавая мощность колесам. |
| Третья вращающаяся штанга (19) |
Симметрично распределены |
Функция такая же, как у второй вращающейся штанги, работает в координации с ней для привода колес на обеих сторонах. |
| Защитный кожух (12) |
4 единицы, равноудаленно распределены |
Покрывает универсальные колеса, обеспечивая защиту от пыли и ударов. |
| Первое отверстие (13) / Второе отверстие (14) |
Симметрично открыты на нижнем конце короба |
Предоставляют необходимое пространство для вращательного движения второй и третьей вращающихся штанг, избегая помех. |
3.2.3 Модуль вращения
- Первая вращающаяся штанга (4): Подвижно соединена между коробом и поддоном, является ключевым компонентом для передачи вращательного движения.
- Первый двигатель вращения (11): Установлен внутри короба (Модель PF60), соединен с первой вращающейся штангой, обеспечивает мощность для горизонтального вращения платформы.
3.2.4 Модуль питания и защиты
- Второй двигатель вращения (16): Установлен внутри симметричных корпусов (15) (Модель PF60), обеспечивает мощность для набора колес мобильности. Электрически соединен с первым двигателем вращения, принимая унифицированное управление.
- Корпус (15): Защищает внутренний второй двигатель вращения от внешних ударов и пыли.
- Основание (17): Симметрично расположено на верхнем конце второго двигателя вращения, обеспечивает нижнюю поддержку и стабильность.
3.2.5 Модуль помощи в управлении
- Выемка (8): Симметрично сформирована на обеих сторонах короба, используется для хранения рукоятки, когда она не используется, сохраняя гладкий вид короба.
- Рукоятка (9): Подвижно соединена внутри выемки, позволяя оператору легко захватывать ее для переноски всего робота в целевую рабочую зону.
- Управляющий стержень (10): Соединяет рукоятку с выемкой, позволяя рукоятке гибко выдвигаться и задвигаться.
4. Краткий обзор преимуществ решения
Логистический робот-манипулятор, спроектированный в этом решении, предлагает следующие значительные преимущества:
- Высокая эффективность: Независимое вращение платформы загрузки уменьшает необходимость поворота всего робота, что особенно подходит для работы в узких пространствах и повышает эффективность транспортировки.
- Высокая безопасность: Дизайн бортиков платформы эффективно предотвращает соскальзывание грузов, снижая риск повреждения. Эргономичный дизайн рукоятки делает управление роботом более безопасным и менее трудоемким.
- Высокая надежность: Модульный дизайн и специальные защитные крышки (защитные крышки, корпуса двигателей) обеспечивают стабильную работу ключевых компонентов и продлевают срок службы оборудования.
- Простота управления: Функции движения и вращения координированно управляются двигателями, что делает управление простым и интуитивным, снижая сложность эксплуатации для персонала.

 Вход