1. Tinjauan Solusi
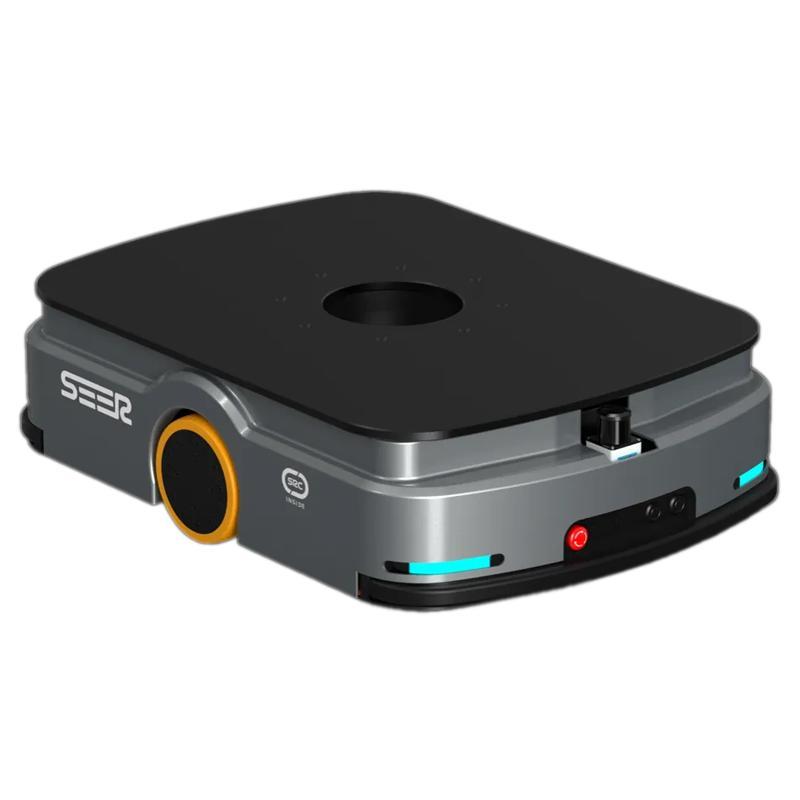
Solusi ini mengusulkan robot penanganan berputar untuk transfer logistik, bertujuan untuk mengatasi masalah yang ada pada robot penanganan saat ini, seperti rotasi yang tidak nyaman, kemasan yang mudah tergelincir, dan kesulitan dalam memindahkan robot itu sendiri secara manual. Melalui desain struktural inovatif, robot ini mengintegrasikan mobilitas yang fleksibel, rotasi yang presisi, dan fungsi pembawa beban yang stabil. Ini dapat secara efektif meningkatkan efisiensi operasional dalam proses transfer logistik, mengurangi kerusakan barang, dan meningkatkan pengalaman pengguna bagi operator.
2. Latar Belakang Teknis dan Tujuan Model Utilitas
2.1 Latar Belakang Teknis
Dengan perkembangan cepat industri logistik, peralatan otomatis telah secara bertahap menggantikan penanganan manual tradisional. Namun, beberapa robot penanganan yang ada di pasar saat ini masih memiliki kekurangan signifikan:
- Rotasi yang Tidak Nyaman: Robot secara keseluruhan atau platform pemuatannya kurang kemampuan belok yang fleksibel, sehingga sulit untuk menyesuaikan orientasi di ruang sempit, yang mempengaruhi efisiensi pengurutan dan penempatan.
- Kemasan Mudah Terlepas: Platform pemuatannya kurang memiliki perangkat pembatas yang efektif, menyebabkan kargo mudah tergelincir selama pergerakan atau belok, yang mengakibatkan peningkatan kerugian logistik.
- Pengendalian Manual yang Tidak Nyaman: Desain robot tidak sepenuhnya mempertimbangkan kebutuhan intervensi manual. Badan robot kurang komponen yang mudah digenggam, membuat pemindahan dan transfer robot menjadi melelahkan dan berisiko jatuh.
2.2 Tujuan Model Utilitas
Untuk mengatasi masalah-masalah tersebut, solusi ini bertujuan untuk menyediakan robot transfer logistik baru dengan tujuan inti berikut:
- Mencapai Rotasi yang Nyaman: Memungkinkan belok yang presisi dan fleksibel pada platform pemuat melalui modul rotasi independen, memudahkan penyesuaian dengan port pengiriman.
- Mencegah Efektif Kemasan yang Terlepas: Memberikan batas fisik untuk kargo dengan menetapkan tepi pembatas pada platform pemuat, memastikan stabilitas dan keamanan selama transfer.
- Optimalkan Pengalaman Pengendalian Manual: Merancang struktur pegangan yang dapat ditarik, membuat robot mudah digenggam dan dibawa, sehingga meningkatkan kenyamanan dan keamanan operasional.
3. Struktur Robot Secara Keseluruhan dan Detail Komponen
3.1 Penjelasan Struktur Secara Keseluruhan
Robot menggunakan desain modular, dengan kotak (1) sebagai struktur pendukung inti, mengintegrasikan empat modul fungsional: mobilitas, rotasi, pembawa beban, dan bantuan operasional. Platform (6), sebagai badan pembawa beban langsung, terhubung ke kotak melalui nampan (5) dan batang putaran pertama (4), memungkinkan rotasi horizontal.
3.2 Detail Modul Fungsional Inti
3.2.1 Modul Pembawa Beban dan Anti-Slip
- Nampan (5): Terletak di ujung atas kotak, terhubung secara gerak ke kotak melalui batang putaran pertama, berfungsi sebagai dasar langsung untuk platform.
- Platform (6): Ditetapkan di ujung atas nampan, digunakan untuk menempatkan paket logistik secara langsung.
- Tepi Pembatas (7): Ditetapkan di sekeliling ujung atas platform, membentuk pelindung untuk mencegah efektif kemasan tergelincir selama pergerakan atau rotasi robot.
3.2.2 Modul Mobilitas
Modul ini menggunakan sistem penggerak empat roda untuk memastikan pergerakan yang fleksibel dan stabil.
| Nama Komponen |
Jumlah / Distribusi |
Deskripsi Fungsi |
| Roda Universal Pertama (2) |
2 unit, didistribusikan secara simetris |
Bertanggung jawab atas belok, bekerja sama dengan roda arah kedua untuk mencapai pergerakan omnidireksional yang fleksibel. |
| Roda Arah Kedua (3) |
2 unit, didistribusikan secara simetris |
Bertanggung jawab atas penggerak, bekerja sama dengan roda universal pertama untuk memastikan stabilitas pergerakan. |
| Batang Putaran Kedua (18) |
Didistribusikan secara simetris |
Berputar di bawah penggerak motor putaran kedua, mentransmisikan daya ke roda. |
| Batang Putaran Ketiga (19) |
Didistribusikan secara simetris |
Fungsi sama dengan batang putaran kedua, bekerja sama dengan batang putaran kedua untuk menggerakkan roda di kedua sisi. |
| Selubung Pelindung (12) |
4 unit, didistribusikan secara ekuidistan |
Melindungi roda universal, memberikan perlindungan terhadap debu dan benturan. |
| Bukaan Pertama (13) / Bukaan Kedua (14) |
Dibuka secara simetris di ujung bawah kotak |
Memberikan ruang yang diperlukan untuk pergerakan putaran batang putaran kedua dan ketiga, menghindari gangguan. |
3.2.3 Modul Rotasi
- Batang Putaran Pertama (4): Terhubung secara gerak antara kotak dan nampan, merupakan komponen kunci untuk mentransmisikan gerakan rotasi.
- Motor Putaran Pertama (11): Dipasang di dalam kotak (Model PF60), terhubung ke batang putaran pertama, menyediakan daya untuk rotasi horizontal platform.
3.2.4 Modul Tenaga dan Perlindungan
- Motor Putaran Kedua (16): Dipasang di dalam rumah simetris (15) (Model PF60), menyediakan tenaga untuk set roda mobilitas. Terhubung secara listrik ke motor putaran pertama, menerima kontrol yang terpadu.
- Rumah (15): Melindungi motor putaran kedua dari benturan dan debu eksternal.
- Dasar (17): Diatur secara simetris di ujung atas motor putaran kedua, memberikan dukungan bawah dan stabilitas.
3.2.5 Modul Bantuan Operasional
- Cekungan (8): Dibentuk secara simetris di kedua sisi kotak, digunakan untuk menyimpan pegangan saat tidak digunakan, menjaga tampilan kotak yang halus.
- Pegangan (9): Terhubung secara gerak di dalam cekungan, memungkinkan operator untuk menggenggamnya dengan mudah untuk membawa seluruh robot ke area kerja target.
- Batang Aktuator (10): Menghubungkan pegangan ke cekungan, memungkinkan pegangan untuk diperpanjang dan ditarik secara fleksibel.
4. Ringkasan Keunggulan Solusi
Robot transfer logistik yang dirancang dalam solusi ini menawarkan keunggulan signifikan berikut:
- Efisiensi Tinggi: Rotasi independen platform pemuat mengurangi kebutuhan untuk seluruh robot berputar, sangat cocok untuk operasi di ruang sempit dan meningkatkan efisiensi transfer.
- Keselamatan Tinggi: Desain tepi pembatas platform efektif mencegah kemasan tergelincir, mengurangi risiko kerusakan kargo. Desain pegangan ergonomis membuat penanganan robot lebih aman dan kurang melelahkan.
- Reliabilitas Tinggi: Desain modular dan penutup pelindung khusus (penutup pelindung, rumah motor) memastikan operasi stabil komponen inti dan memperpanjang umur layanan peralatan.
- Kemudahan Operasi: Fungsi pergerakan dan rotasi dikontrol koordinatif oleh motor, membuat operasi sederhana dan intuitif, serta mengurangi kesulitan operasional bagi personel.

 Masuk