1. Tổng quan về giải pháp
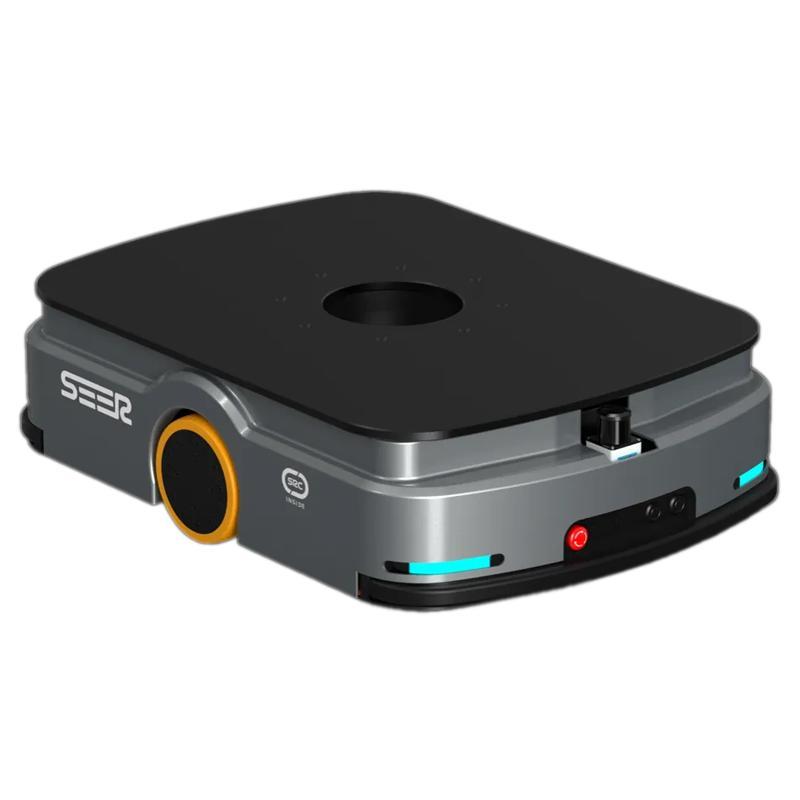
Giải pháp này đề xuất một robot xử lý xoay cho việc chuyển giao logistics, nhằm giải quyết các vấn đề hiện có trong các robot xử lý hiện tại, như việc xoay không thuận tiện, hàng hóa dễ trượt và khó di chuyển robot bằng tay. Qua thiết kế cấu trúc sáng tạo, robot này tích hợp tính năng di chuyển linh hoạt, xoay chính xác và chịu tải ổn định. Nó có thể cải thiện hiệu quả hoạt động trong quá trình chuyển giao logistics, giảm thiểu tổn thất hàng hóa và nâng cao trải nghiệm người dùng cho các nhà vận hành.
2. Bối cảnh kỹ thuật và mục đích mô hình hữu ích
2.1 Bối cảnh kỹ thuật
Với sự phát triển nhanh chóng của ngành logistics, thiết bị tự động đã dần thay thế cho việc xử lý thủ công truyền thống. Tuy nhiên, một số robot xử lý trên thị trường hiện nay vẫn còn những hạn chế đáng kể:
- Xoay không thuận tiện: Robot hoặc nền tảng tải của nó thiếu khả năng điều hướng linh hoạt, làm khó khăn trong việc điều chỉnh hướng trong không gian hẹp, ảnh hưởng đến hiệu quả sắp xếp và đặt hàng.
- Hàng hóa dễ trượt: Nền tảng tải thiếu các thiết bị hạn chế hiệu quả, khiến hàng hóa dễ trượt trong quá trình di chuyển hoặc quay, dẫn đến tăng tổn thất logistics.
- Khó xử lý bằng tay: Thiết kế robot không đầy đủ xem xét nhu cầu can thiệp bằng tay. Cơ thể thiếu các bộ phận dễ nắm, làm cho việc di chuyển và chuyển robot trở nên vất vả và có nguy cơ rơi.
2.2 Mục đích mô hình hữu ích
Để giải quyết các vấn đề được đề cập ở trên, giải pháp này nhằm cung cấp một robot chuyển giao logistics mới với các mục tiêu cốt lõi sau:
- Đạt được sự xoay thuận tiện: Cho phép điều hướng chính xác và linh hoạt của nền tảng tải thông qua mô-đun xoay độc lập, giúp căn chỉnh với cổng giao hàng.
- Ngăn chặn hiệu quả việc trượt gói hàng: Cung cấp giới hạn vật lý cho hàng hóa bằng cách thiết lập cạnh giữ trên nền tảng tải, đảm bảo sự ổn định và an toàn trong quá trình chuyển giao.
- Tối ưu hóa trải nghiệm xử lý bằng tay: Thiết kế cấu trúc tay cầm thu hồi, làm cho robot dễ nắm và mang, do đó cải thiện sự tiện lợi và an toàn trong vận hành.
3. Cấu trúc tổng thể của robot và chi tiết thành phần
3.1 Giới thiệu cấu trúc tổng thể
Robot sử dụng thiết kế mô-đun, sử dụng hộp (1) làm cấu trúc hỗ trợ cốt lõi, tích hợp bốn mô-đun chức năng: di chuyển, xoay, chịu tải và hỗ trợ vận hành. Nền tảng (6), là cơ thể chịu tải trực tiếp, được kết nối với hộp thông qua khay (5) và thanh xoay thứ nhất (4), cho phép xoay ngang.
3.2 Chi tiết mô-đun chức năng cốt lõi
3.2.1 Mô-đun chịu tải và chống trượt
- Khay (5): Nằm ở phía trên của hộp, được kết nối di động với hộp thông qua thanh xoay thứ nhất, đóng vai trò là cơ sở trực tiếp cho nền tảng.
- Nền tảng (6): Được cố định ở phía trên của khay, dùng để đặt trực tiếp các gói hàng logistics.
- Cạnh giữ (7): Được cố định xung quanh phía trên của nền tảng, tạo thành hàng rào để ngăn chặn hiệu quả việc trượt gói hàng trong quá trình di chuyển hoặc xoay của robot.
3.2.2 Mô-đun di chuyển
Mô-đun này sử dụng hệ thống lái bốn bánh để đảm bảo di chuyển linh hoạt và ổn định.
| Tên thành phần |
Số lượng / Phân bố |
Mô tả chức năng |
| Bánh xe đa hướng thứ nhất (2) |
2 đơn vị, phân bố đối xứng |
Chịu trách nhiệm điều hướng, phối hợp với bánh xe định hướng thứ hai để đạt được di chuyển đa hướng linh hoạt. |
| Bánh xe định hướng thứ hai (3) |
2 đơn vị, phân bố đối xứng |
Chịu trách nhiệm lái, phối hợp với bánh xe đa hướng thứ nhất để đảm bảo sự ổn định trong di chuyển. |
| Thanh xoay thứ hai (18) |
Phân bố đối xứng |
Xoay dưới sự điều khiển của động cơ xoay thứ hai, truyền lực tới bánh xe. |
| Thanh xoay thứ ba (19) |
Phân bố đối xứng |
Chức năng giống như thanh xoay thứ hai, phối hợp với nó để lái bánh xe ở cả hai bên. |
| Ốp bảo vệ (12) |
4 đơn vị, phân bố đều nhau |
Che phủ bánh xe đa hướng, cung cấp bảo vệ chống bụi và va đập. |
| Khe hở thứ nhất (13) / Khe hở thứ hai (14) |
Mở đối xứng ở phía dưới của hộp |
Cung cấp không gian cần thiết cho chuyển động xoay của thanh xoay thứ hai và thứ ba, tránh sự can thiệp. |
3.2.3 Mô-đun xoay
- Thanh xoay thứ nhất (4): Kết nối di động giữa hộp và khay, là thành phần chính truyền chuyển động xoay.
- Động cơ xoay thứ nhất (11): Được lắp đặt bên trong hộp (Mô hình PF60), kết nối với thanh xoay thứ nhất, cung cấp nguồn điện cho việc xoay ngang của nền tảng.
3.2.4 Mô-đun năng lượng và bảo vệ
- Động cơ xoay thứ hai (16): Được lắp đặt bên trong vỏ bảo vệ đối xứng (15) (Mô hình PF60), cung cấp nguồn điện cho bộ bánh xe di chuyển. Nó được kết nối điện với động cơ xoay thứ nhất, chấp nhận điều khiển thống nhất.
- Vỏ bảo vệ (15): Bảo vệ động cơ xoay thứ hai bên trong khỏi tác động ngoại vi và bụi.
- Cơ sở (17): Được bố trí đối xứng ở phía trên của động cơ xoay thứ hai, cung cấp hỗ trợ và ổn định từ dưới.
3.2.5 Mô-đun hỗ trợ vận hành
- Lỗ rãnh (8): Được tạo ra đối xứng ở cả hai bên của hộp, dùng để cất tay cầm khi không sử dụng, duy trì vẻ ngoài mượt mà của hộp.
- Tay cầm (9): Kết nối di động trong lỗ rãnh, cho phép người vận hành dễ dàng nắm lấy để mang toàn bộ robot đến khu vực làm việc mục tiêu.
- Thanh điều khiển (10): Kết nối tay cầm với lỗ rãnh, cho phép tay cầm được kéo dài và thu vào một cách linh hoạt.
4. Tóm tắt lợi ích của giải pháp
Robot chuyển giao logistics được thiết kế trong giải pháp này mang lại các lợi ích đáng kể sau:
- Hiệu suất cao: Việc xoay độc lập của nền tảng tải giảm bớt nhu cầu xoay toàn bộ robot, đặc biệt phù hợp cho hoạt động trong không gian hẹp và cải thiện hiệu suất chuyển giao.
- An toàn cao: Thiết kế cạnh giữ nền tảng hiệu quả ngăn chặn việc trượt gói hàng, giảm thiểu rủi ro tổn thất hàng hóa. Thiết kế tay cầm nhân trắc học làm cho việc xử lý robot an toàn hơn và ít vất vả hơn.
- Độ tin cậy cao: Thiết kế mô-đun và các ốp bảo vệ chuyên dụng (ốp bảo vệ, vỏ động cơ) đảm bảo hoạt động ổn định của các thành phần cốt lõi và kéo dài tuổi thọ của thiết bị.
- Dễ vận hành: Các chức năng di chuyển và xoay được điều khiển phối hợp bởi động cơ, làm cho vận hành đơn giản và trực quan, giảm độ khó vận hành cho nhân viên.

 Đăng nhập