Resposta Transiente do Sistema de Controle
Como o nome sugere, a resposta transiente do sistema de controle significa mudança, isso ocorre principalmente após duas condições e essas duas condições são escritas como segue:
Condição um: Logo após ligar o sistema, ou seja, no momento da aplicação de um sinal de entrada ao sistema.
Condição dois: Logo após qualquer condição anormal. Condições anormais podem incluir mudanças repentinas na carga, curto-circuito, etc.
Resposta em Estado Estacionário do Sistema de Controle
O estado estacionário ocorre após o sistema se estabilizar e, nesse estado, o sistema começa a funcionar normalmente. A resposta em estado estacionário do sistema de controle é uma função do sinal de entrada e também é chamada de resposta forçada.
Agora, a resposta transiente do sistema de controle fornece uma descrição clara de como o sistema funciona durante o estado transiente e a resposta em estado estacionário do sistema de controle fornece uma descrição clara de como o sistema funciona durante o estado estacionário.
Portanto, a análise temporal de ambos os estados é muito essencial. Analisaremos separadamente ambos os tipos de respostas. Vamos primeiro analisar a resposta transiente. Para analisar a resposta transiente, temos algumas especificações de tempo e elas são escritas como segue:
Tempo de Atraso: Representado por td, essa métrica mede quanto tempo leva para a resposta atingir cinquenta por cento de seu valor final pela primeira vez.
Tempo de Subida: Esse tempo é representado por tr e pode ser calculado usando a fórmula de tempo de subida. Definimos o tempo de subida em dois casos:
No caso de sistemas subamortecidos, onde o valor de ζ é menor que um, nesse caso, o tempo de subida é definido como o tempo necessário para a resposta ir de zero até cem por cento do valor final.
No caso de sistemas superamortecidos, onde o valor de ζ é maior que um, nesse caso, o tempo de subida é definido como o tempo necessário para a resposta ir de dez por cento até noventa por cento do valor final.
Tempo de Pico: Esse tempo é representado por tp. O tempo necessário para a resposta atingir o valor de pico pela primeira vez, esse tempo é conhecido como tempo de pico. O tempo de pico é claramente mostrado na curva de especificação de resposta temporal.
Tempo de Acomodação: Esse tempo é representado por ts e pode ser calculado usando a fórmula de tempo de acomodação. O tempo necessário para a resposta atingir e permanecer dentro da faixa especificada de cerca de (dois a cinco por cento) de seu valor final pela primeira vez, esse tempo é conhecido como tempo de acomodação. O tempo de acomodação é claramente mostrado na curva de especificação de resposta temporal.
Sobressalto Máximo: É expresso (em geral) em porcentagem do valor em estado estacionário e é definido como o desvio máximo positivo da resposta em relação ao seu valor desejado. Aqui, o valor desejado é o valor em estado estacionário.
Erro em Estado Estacionário: Definido como a diferença entre a saída real e a saída desejada quando o tempo tende ao infinito. Agora estamos em posição de fazer uma análise de resposta temporal de um sistema de primeira ordem.
Resposta Transiente e em Estado Estacionário de um Sistema de Controle de Primeira Ordem
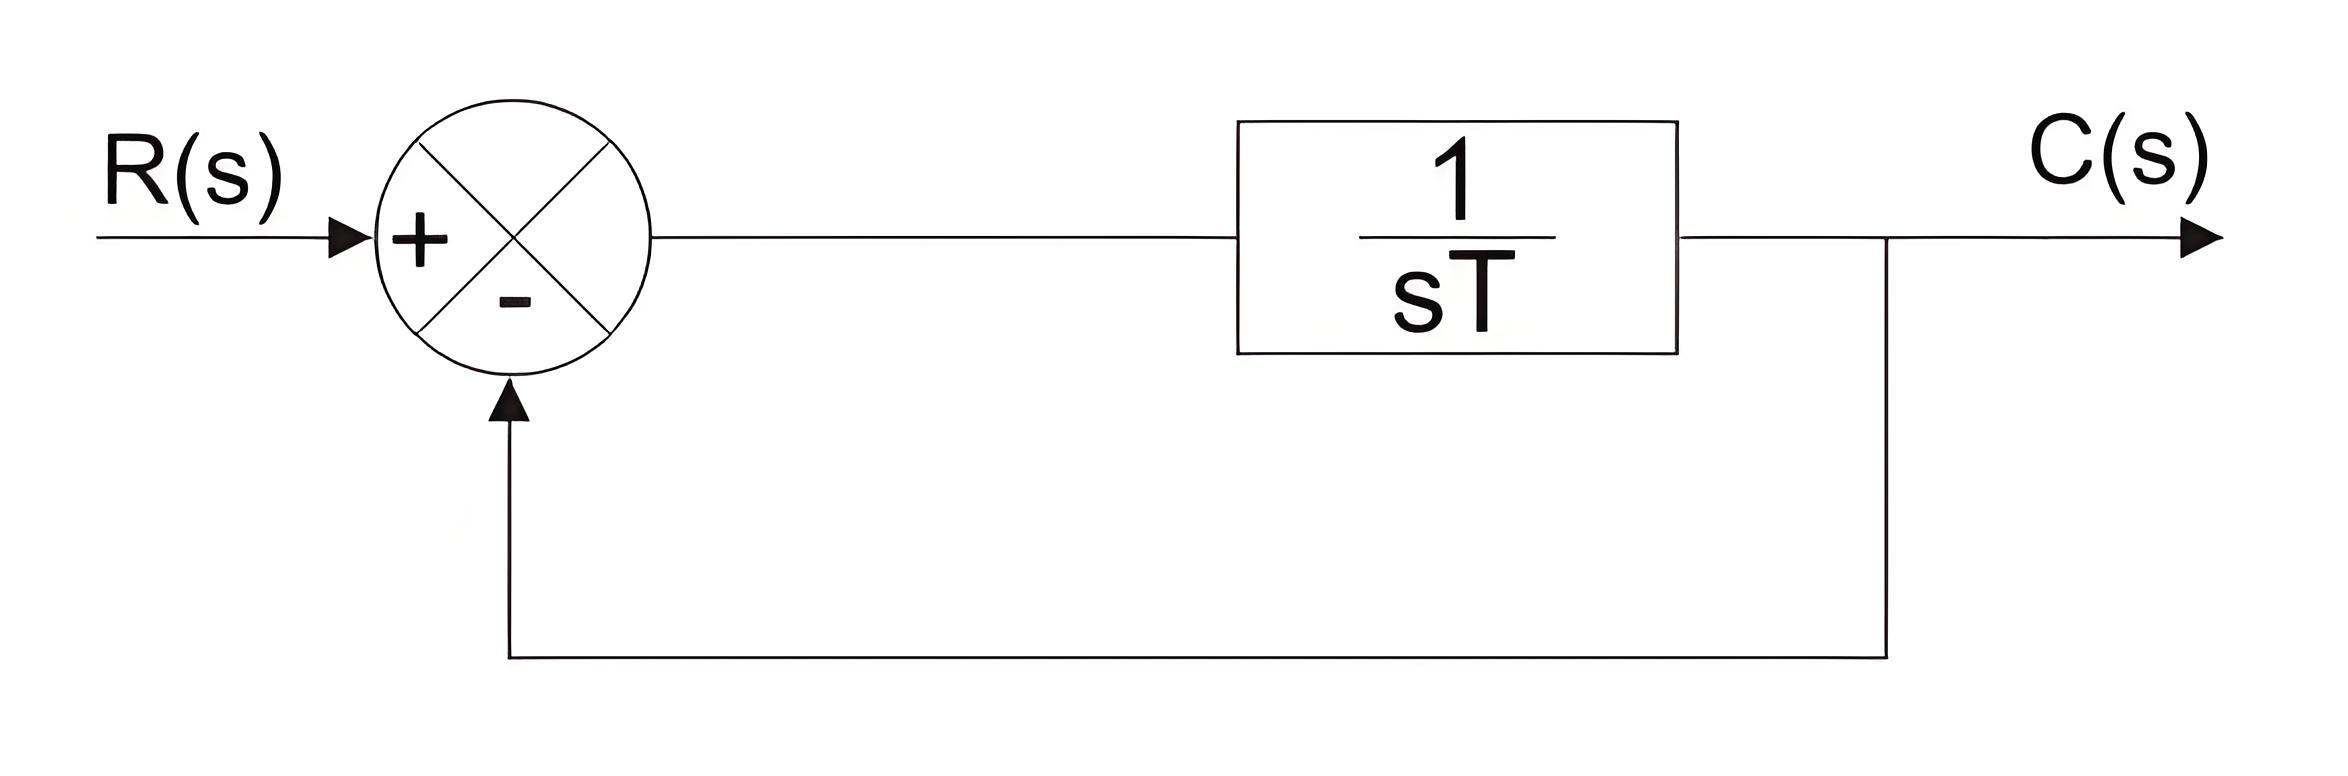
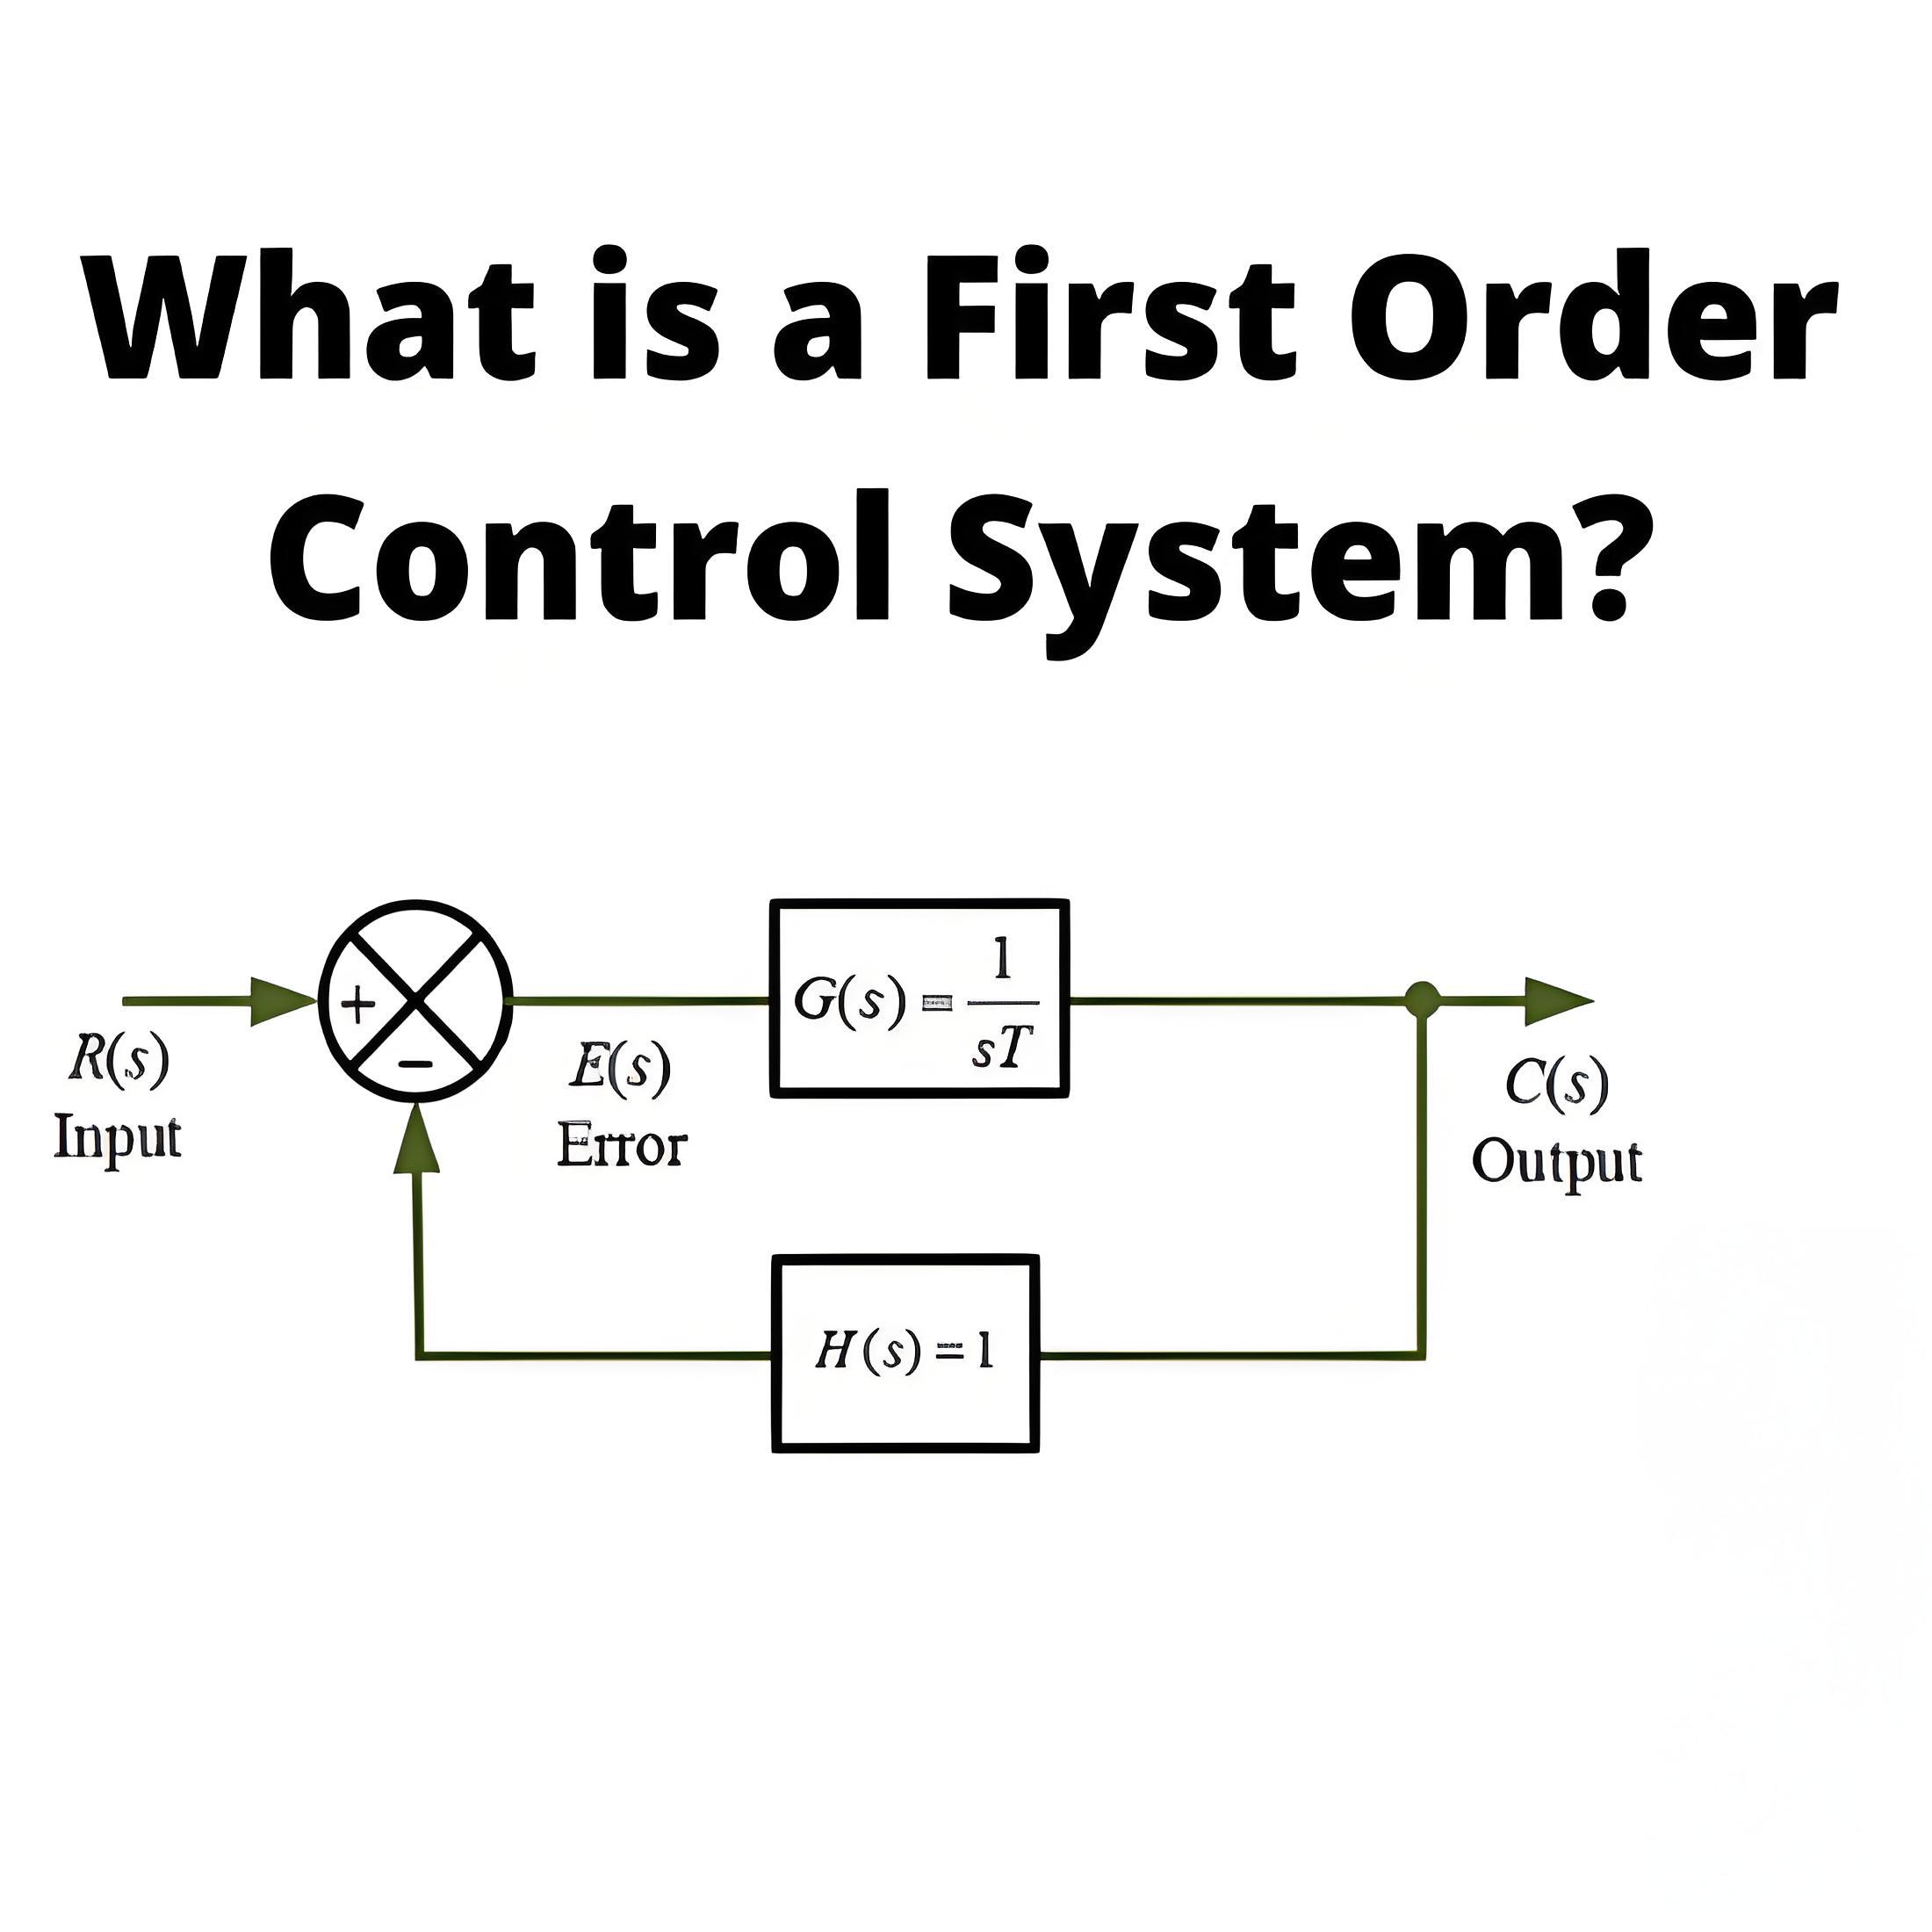
Vamos considerar o diagrama de blocos do sistema de primeira ordem.
A partir desse diagrama de blocos, podemos encontrar a função de transferência global, que é linear. A função de transferência do sistema de primeira ordem é 1/((sT+1)). Vamos analisar a resposta em estado estacionário e transiente do sistema de controle para os seguintes sinais padrão.
Impulso unitário.
Degrau unitário.
Rampa unitária.
Resposta ao Impulso Unitário: Temos a transformada de Laplace do impulso unitário igual a 1. Agora, vamos dar esse sinal padrão a um sistema de primeira ordem, temos
Agora, tomando a transformada inversa de Laplace da equação acima, temos
É claro que a resposta em estado estacionário do sistema de controle depende apenas da constante de tempo 'T' e é decrescente em natureza.
Resposta ao Degrau Unitário: A transformada de Laplace para a entrada de degrau unitário é 1/s. Aplicando isso a um sistema de primeira ordem, analisamos seus efeitos no comportamento do sistema.
Com a ajuda de frações parciais, tomando a transformada inversa de Laplace da equação acima, temos
É claro que a resposta temporal depende apenas da constante de tempo 'T'. Nesse caso, o erro em estado estacionário é zero ao colocar o limite t tendendo a zero.
Resposta à Rampa Unitária: Temos a transformada de Laplace da rampa unitária igual a 1/s².
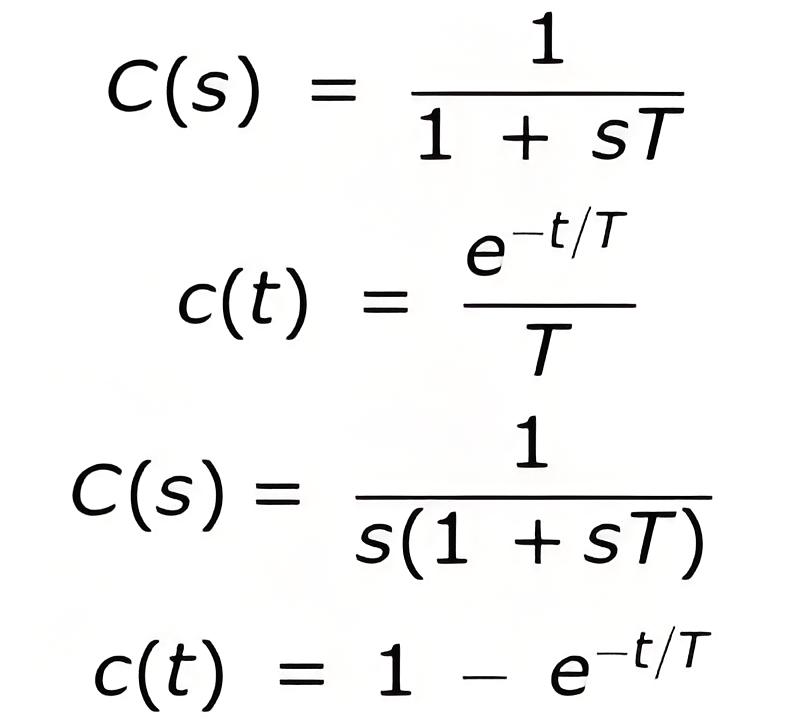
Agora, vamos dar esse sinal padrão a um sistema de primeira ordem, temos
Com a ajuda de frações parciais, tomando a transformada inversa de Laplace da equação acima, temos
Ao plotar a função exponencial do tempo, temos 'T' ao colocar o limite t tendendo a zero.
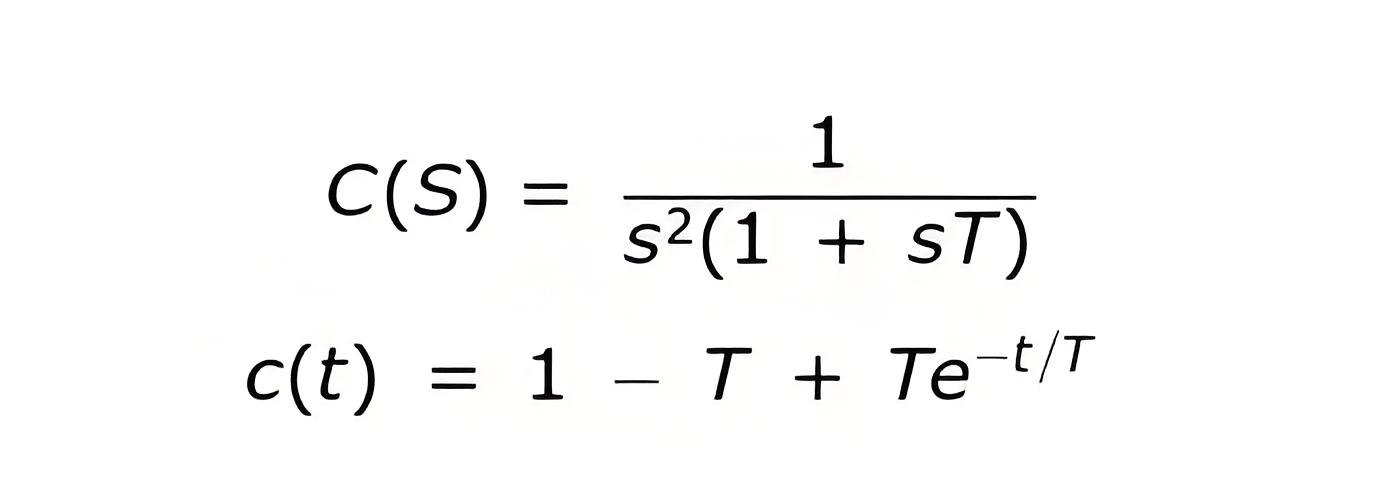
Resposta Transiente e em Estado Estacionário de um Sistema de Controle de Segunda Ordem
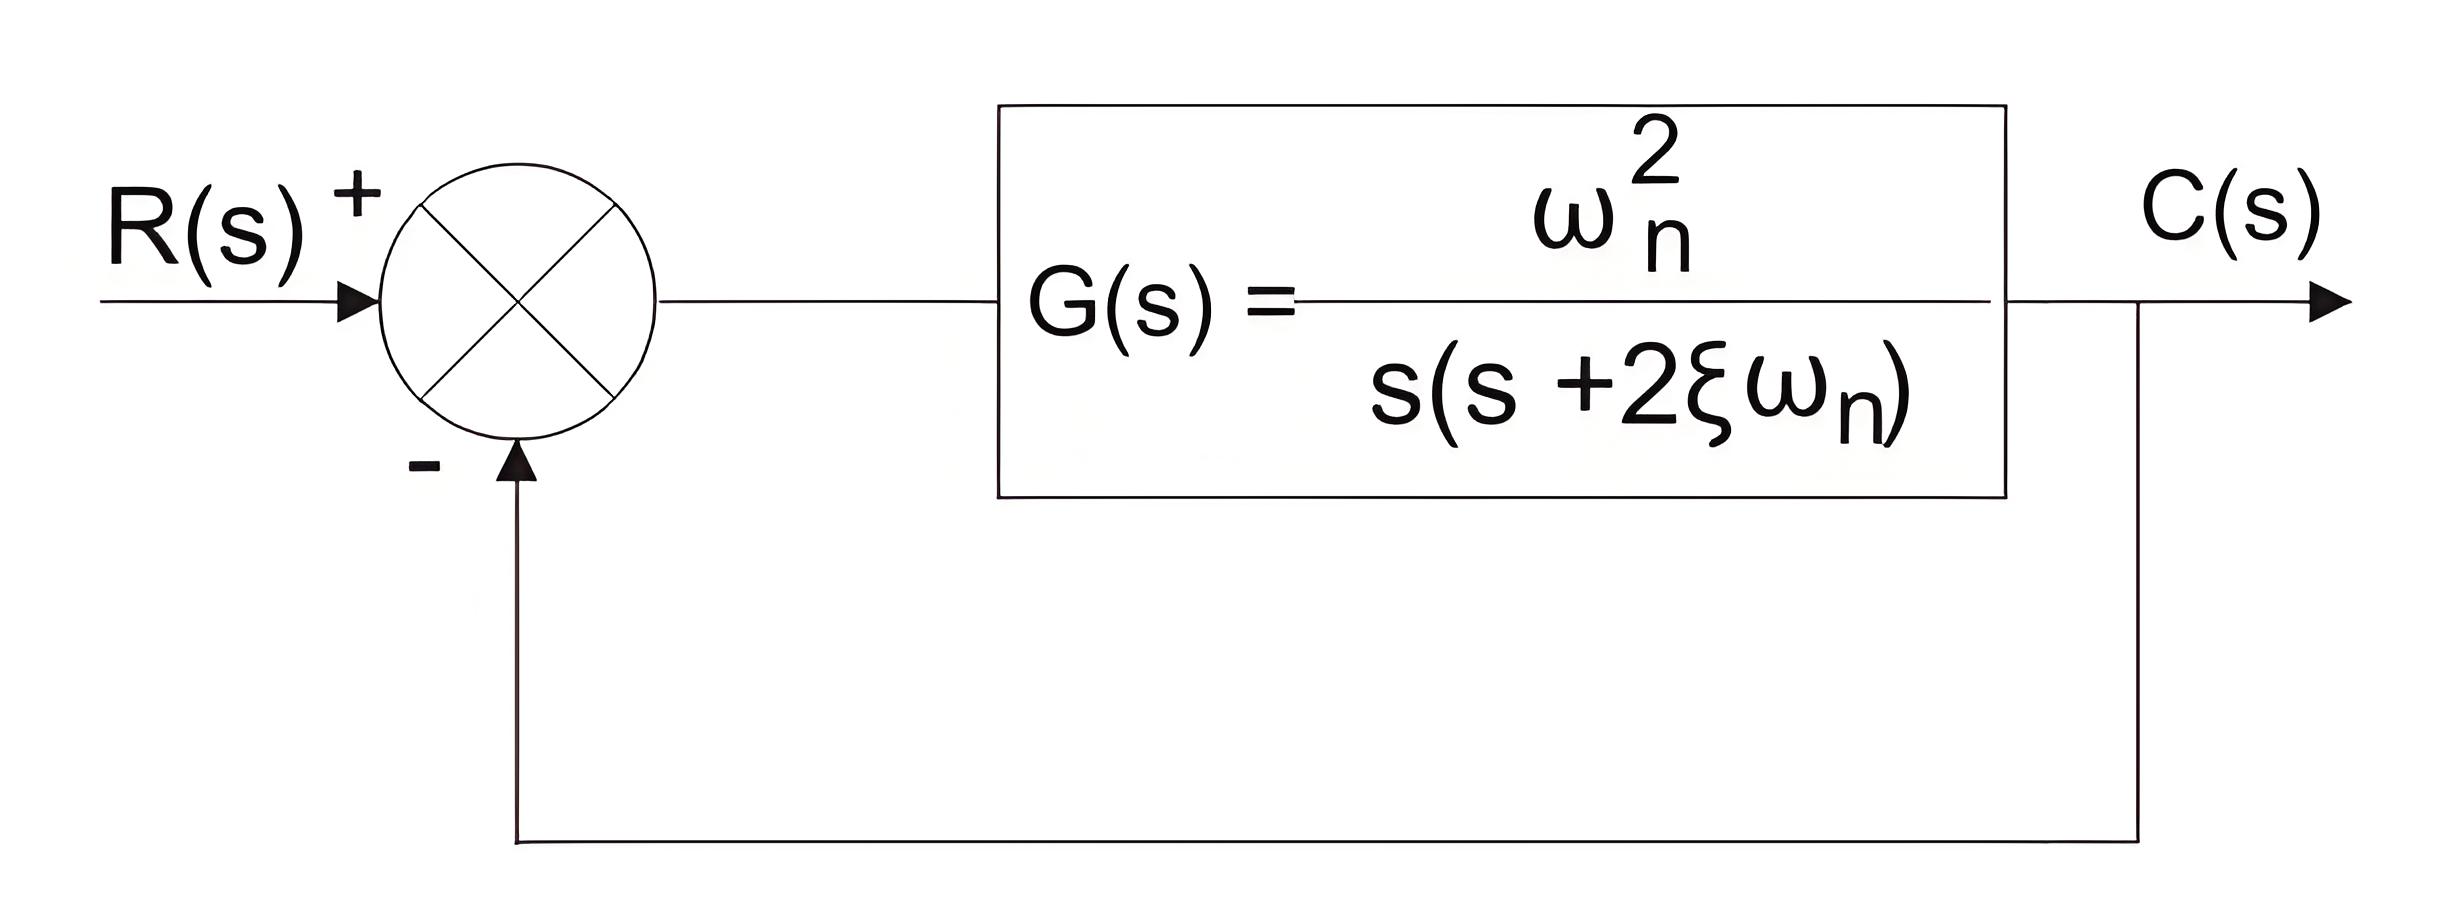
Vamos considerar o diagrama de blocos do sistema de segunda ordem.
A partir desse diagrama de blocos, podemos encontrar a função de transferência global, que é não-linear. A função de transferência do sistema de segunda ordem é (ω²) / {s (s + 2ζω)}. Vamos analisar a resposta transiente do sistema de controle para os seguintes sinais padrão.
Resposta ao Impulso Unitário: Temos a transformada de Laplace do impulso unitário igual a 1. Agora, vamos dar esse sinal padrão a um sistema de segunda ordem, temos
Onde, ω é a frequência natural em rad/s e ζ é a razão de amortecimento.
Resposta ao Degrau Unitário: Temos a transformada de Laplace do impulso unitário igual a 1/s. Agora, vamos dar esse sinal padrão a um sistema de primeira ordem, temos
Agora, veremos o efeito de diferentes valores de ζ na resposta. Temos três tipos de sistemas com base em diferentes valores de ζ.
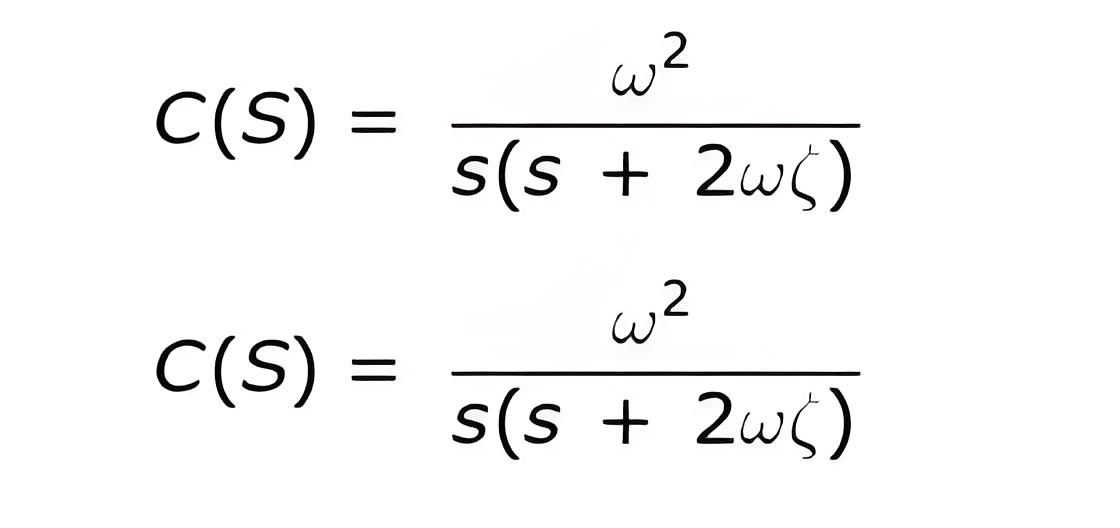
Sistema Subamortecido: Definido por uma razão de amortecimento (ζ) menor que um, esse sistema apresenta raízes complexas com partes reais negativas, garantindo estabilidade assintótica e um tempo de subida mais curto com algum sobressalto.
Sistema Criticamente Amortecido: Um sistema é dito criticamente amortecido quando o valor de ζ é um. Nesse caso, as raízes são reais e as partes reais são sempre repetitivas. O sistema é assintoticamente estável. O tempo de subida é menor nesse sistema e não há presença de sobressalto finito.
Sistema Superamortecido: Um sistema é dito superamortecido quando o valor de ζ é maior que um. Nesse caso, as raízes são reais e distintas e as partes reais são sempre negativas. O sistema é assintoticamente estável. O tempo de subida é maior do que nos outros sistemas e não há presença de sobressalto finito.
Oscilações Sustentadas: Um sistema é dito amortecido sustentado quando o valor de zeta é zero. Não ocorre amortecimento nesse caso.
Agora, vamos derivar as expressões para o tempo de subida, tempo de pico, sobressalto máximo, tempo de acomodação e erro em estado estacionário com uma entrada de degrau unitário para o sistema de segunda ordem.
Tempo de Subida: Para derivar a expressão para o tempo de subida, temos que igualar a expressão para c(t) = 1. Daí, temos
Resolvendo a equação acima, temos a expressão para o tempo de subida igual a
Tempo de Pico: Diferenciando a expressão de c(t), podemos obter a expressão para o tempo de pico. dc(t)/ dt = 0, temos a expressão para o tempo de pico,
Sobressalto Máximo: Agora, é claro a partir da figura que o sobressalto máximo ocorrerá no tempo de pico tp, portanto, ao colocar o valor do tempo de pico, obteremos o sobressalto máximo como
Tempo de Acomodação: O tempo de acomodação é dado pela expressão
Erro em Estado Estacionário: O erro em estado estacionário é a diferença entre a saída real e a saída desejada, portanto, no limite do tempo tendendo ao infinito, o erro em estado estacionário é zero.
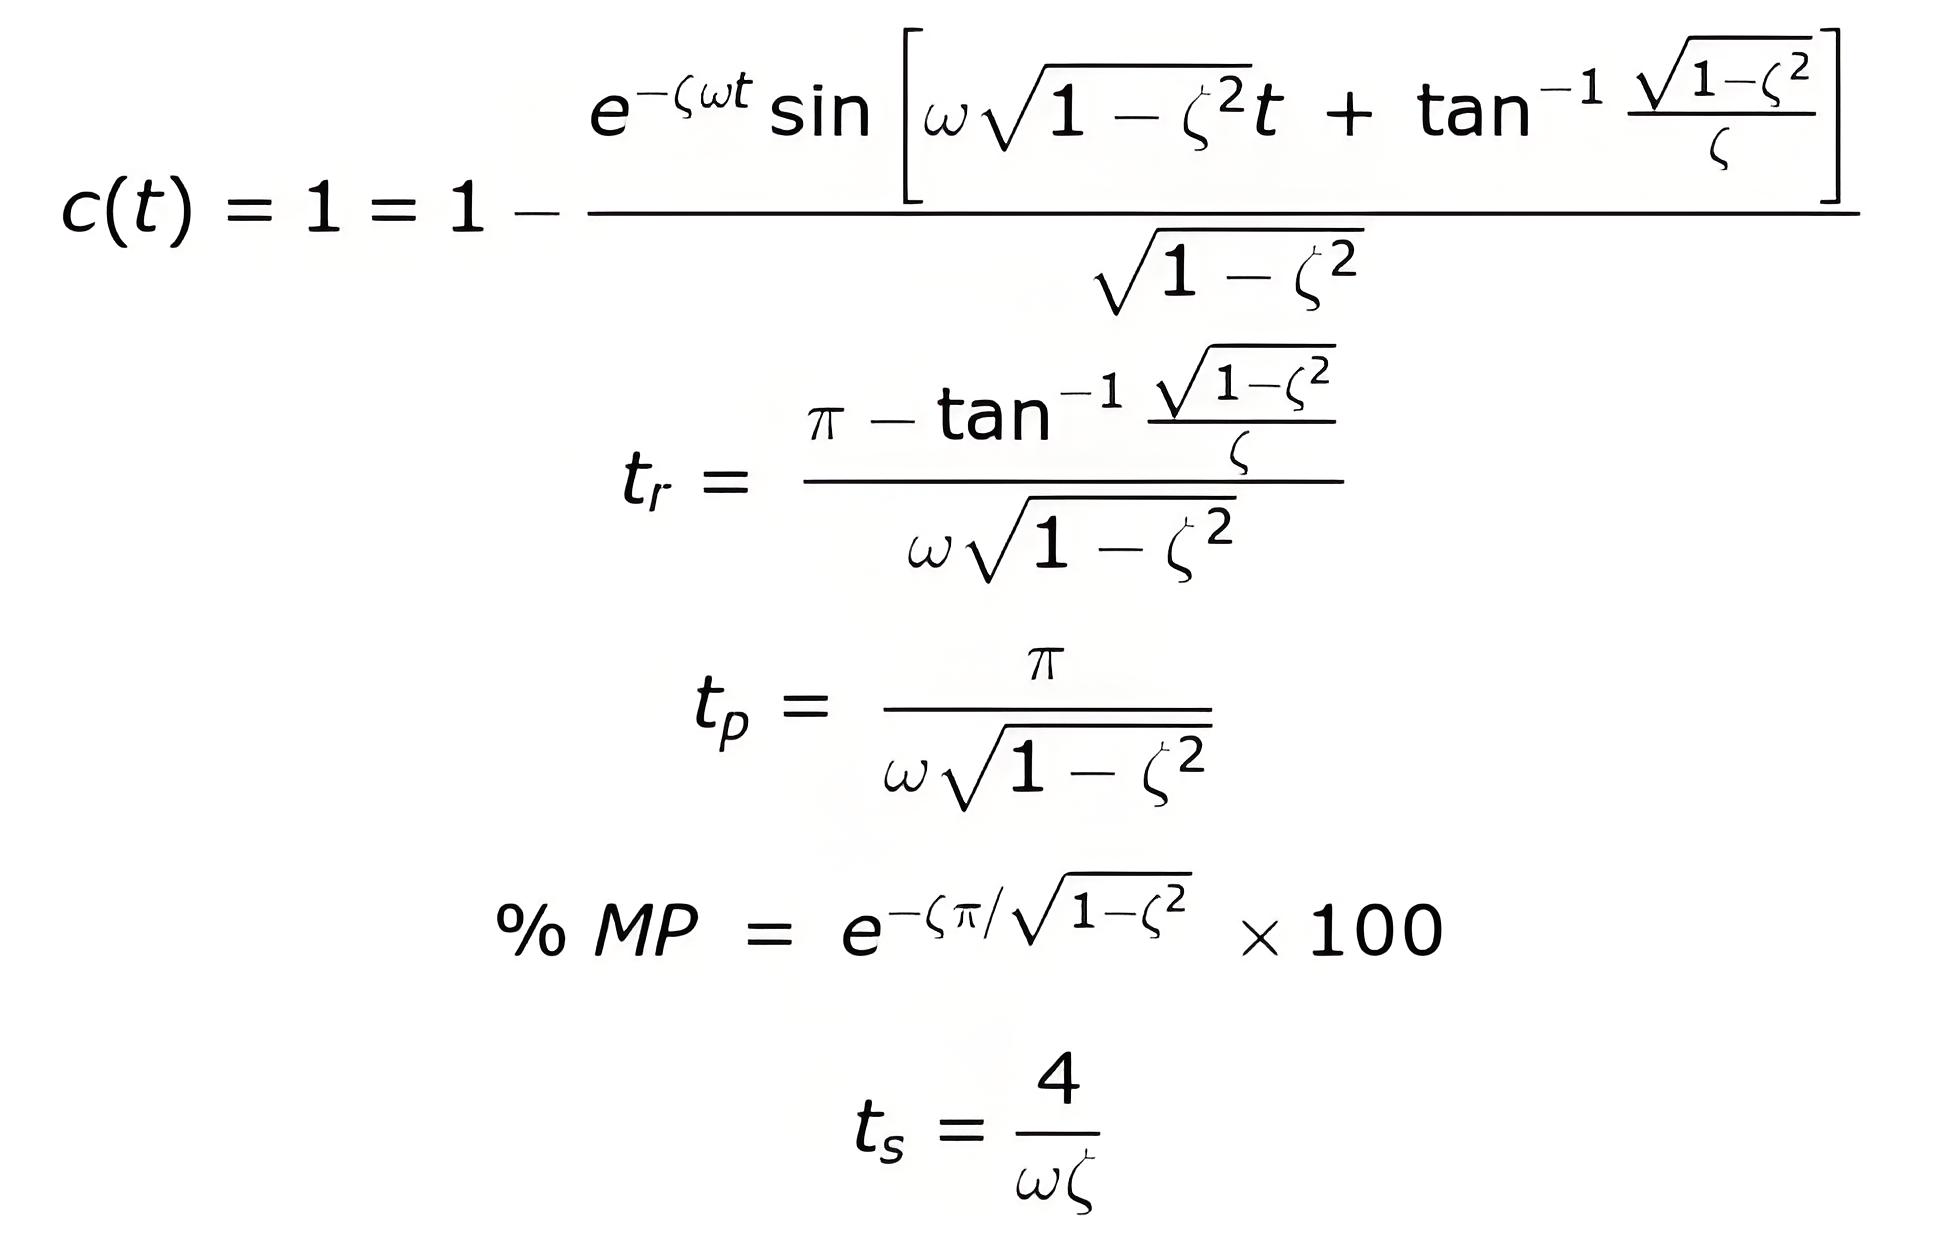

 Login