Réponse transitoire du système de commande
Comme son nom l'indique, la réponse transitoire d'un système de commande signifie un changement, ce qui se produit principalement après deux conditions, et ces deux conditions sont les suivantes :
Condition une : Juste après avoir allumé le système, c'est-à-dire au moment de l'application d'un signal d'entrée au système.
Condition deux : Juste après des conditions anormales. Les conditions anormales peuvent inclure un changement soudain de la charge, un court-circuit, etc.
Réponse en régime permanent du système de commande
Le régime permanent se produit après que le système est stabilisé et commence à fonctionner normalement. La réponse en régime permanent du système de commande est une fonction du signal d'entrée et est également appelée réponse forcée.
La réponse transitoire du système de commande donne une description claire de la façon dont le système fonctionne pendant l'état transitoire, tandis que la réponse en régime permanent du système de commande donne une description claire de la façon dont le système fonctionne pendant l'état permanent.
Par conséquent, l'analyse temporelle des deux états est très essentielle. Nous analyserons séparément les deux types de réponses. Commençons par analyser la réponse transitoire. Afin d'analyser la réponse transitoire, nous avons certaines spécifications temporelles, qui sont les suivantes :
Temps de retard : Représenté par td, cette métrique mesure combien de temps il faut pour que la réponse atteigne cinquante pour cent de sa valeur finale pour la première fois.
Temps de montée : Ce temps est représenté par tr, et peut être calculé en utilisant la formule du temps de montée. Nous définissons le temps de montée dans deux cas :
Dans le cas des systèmes sous-amortis où la valeur de ζ est inférieure à un, dans ce cas, le temps de montée est défini comme le temps nécessaire pour que la réponse passe de zéro à cent pour cent de la valeur finale.
Dans le cas des systèmes suramortis où la valeur de ζ est supérieure à un, dans ce cas, le temps de montée est défini comme le temps nécessaire pour que la réponse passe de dix pour cent à quatre-vingt-dix pour cent de la valeur finale.
Temps de crête : Ce temps est représenté par tp. Le temps nécessaire pour que la réponse atteigne la valeur de crête pour la première fois, ce temps est connu sous le nom de temps de crête. Le temps de crête est clairement indiqué dans la courbe de spécification de la réponse temporelle.
Temps de régulation : Ce temps est représenté par ts, et peut être calculé en utilisant la formule du temps de régulation. Le temps nécessaire pour que la réponse atteigne et reste dans la plage spécifiée (deux à cinq pour cent) de sa valeur finale pour la première fois, ce temps est connu sous le nom de temps de régulation. Le temps de régulation est clairement indiqué dans la courbe de spécification de la réponse temporelle.
Dépassement maximal : Il est exprimé (en général) en pourcentage de la valeur en régime permanent et est défini comme le déviation maximale positive de la réponse par rapport à sa valeur souhaitée. Ici, la valeur souhaitée est la valeur en régime permanent.
Erreur en régime permanent : Définie comme la différence entre la sortie réelle et la sortie souhaitée lorsque le temps tend vers l'infini. Maintenant, nous sommes en mesure d'effectuer une analyse de la réponse temporelle d'un système du premier ordre.
Réponse transitoire et en régime permanent d'un système de commande du premier ordre
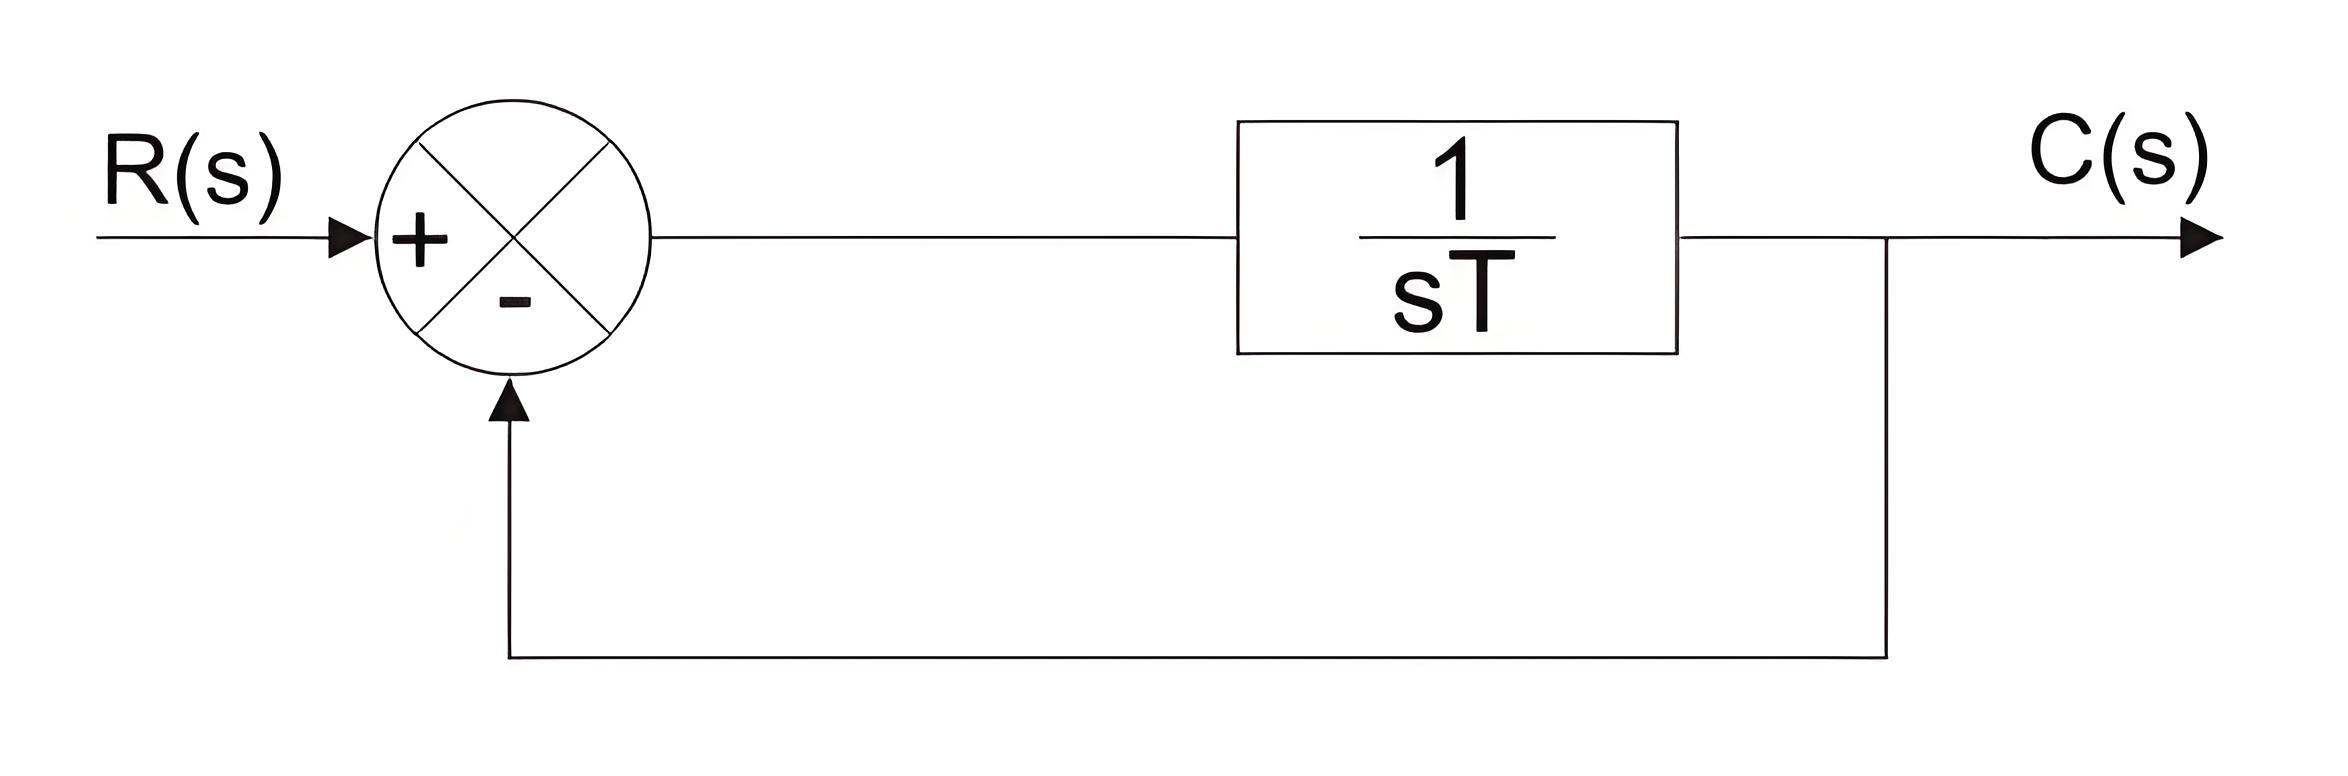
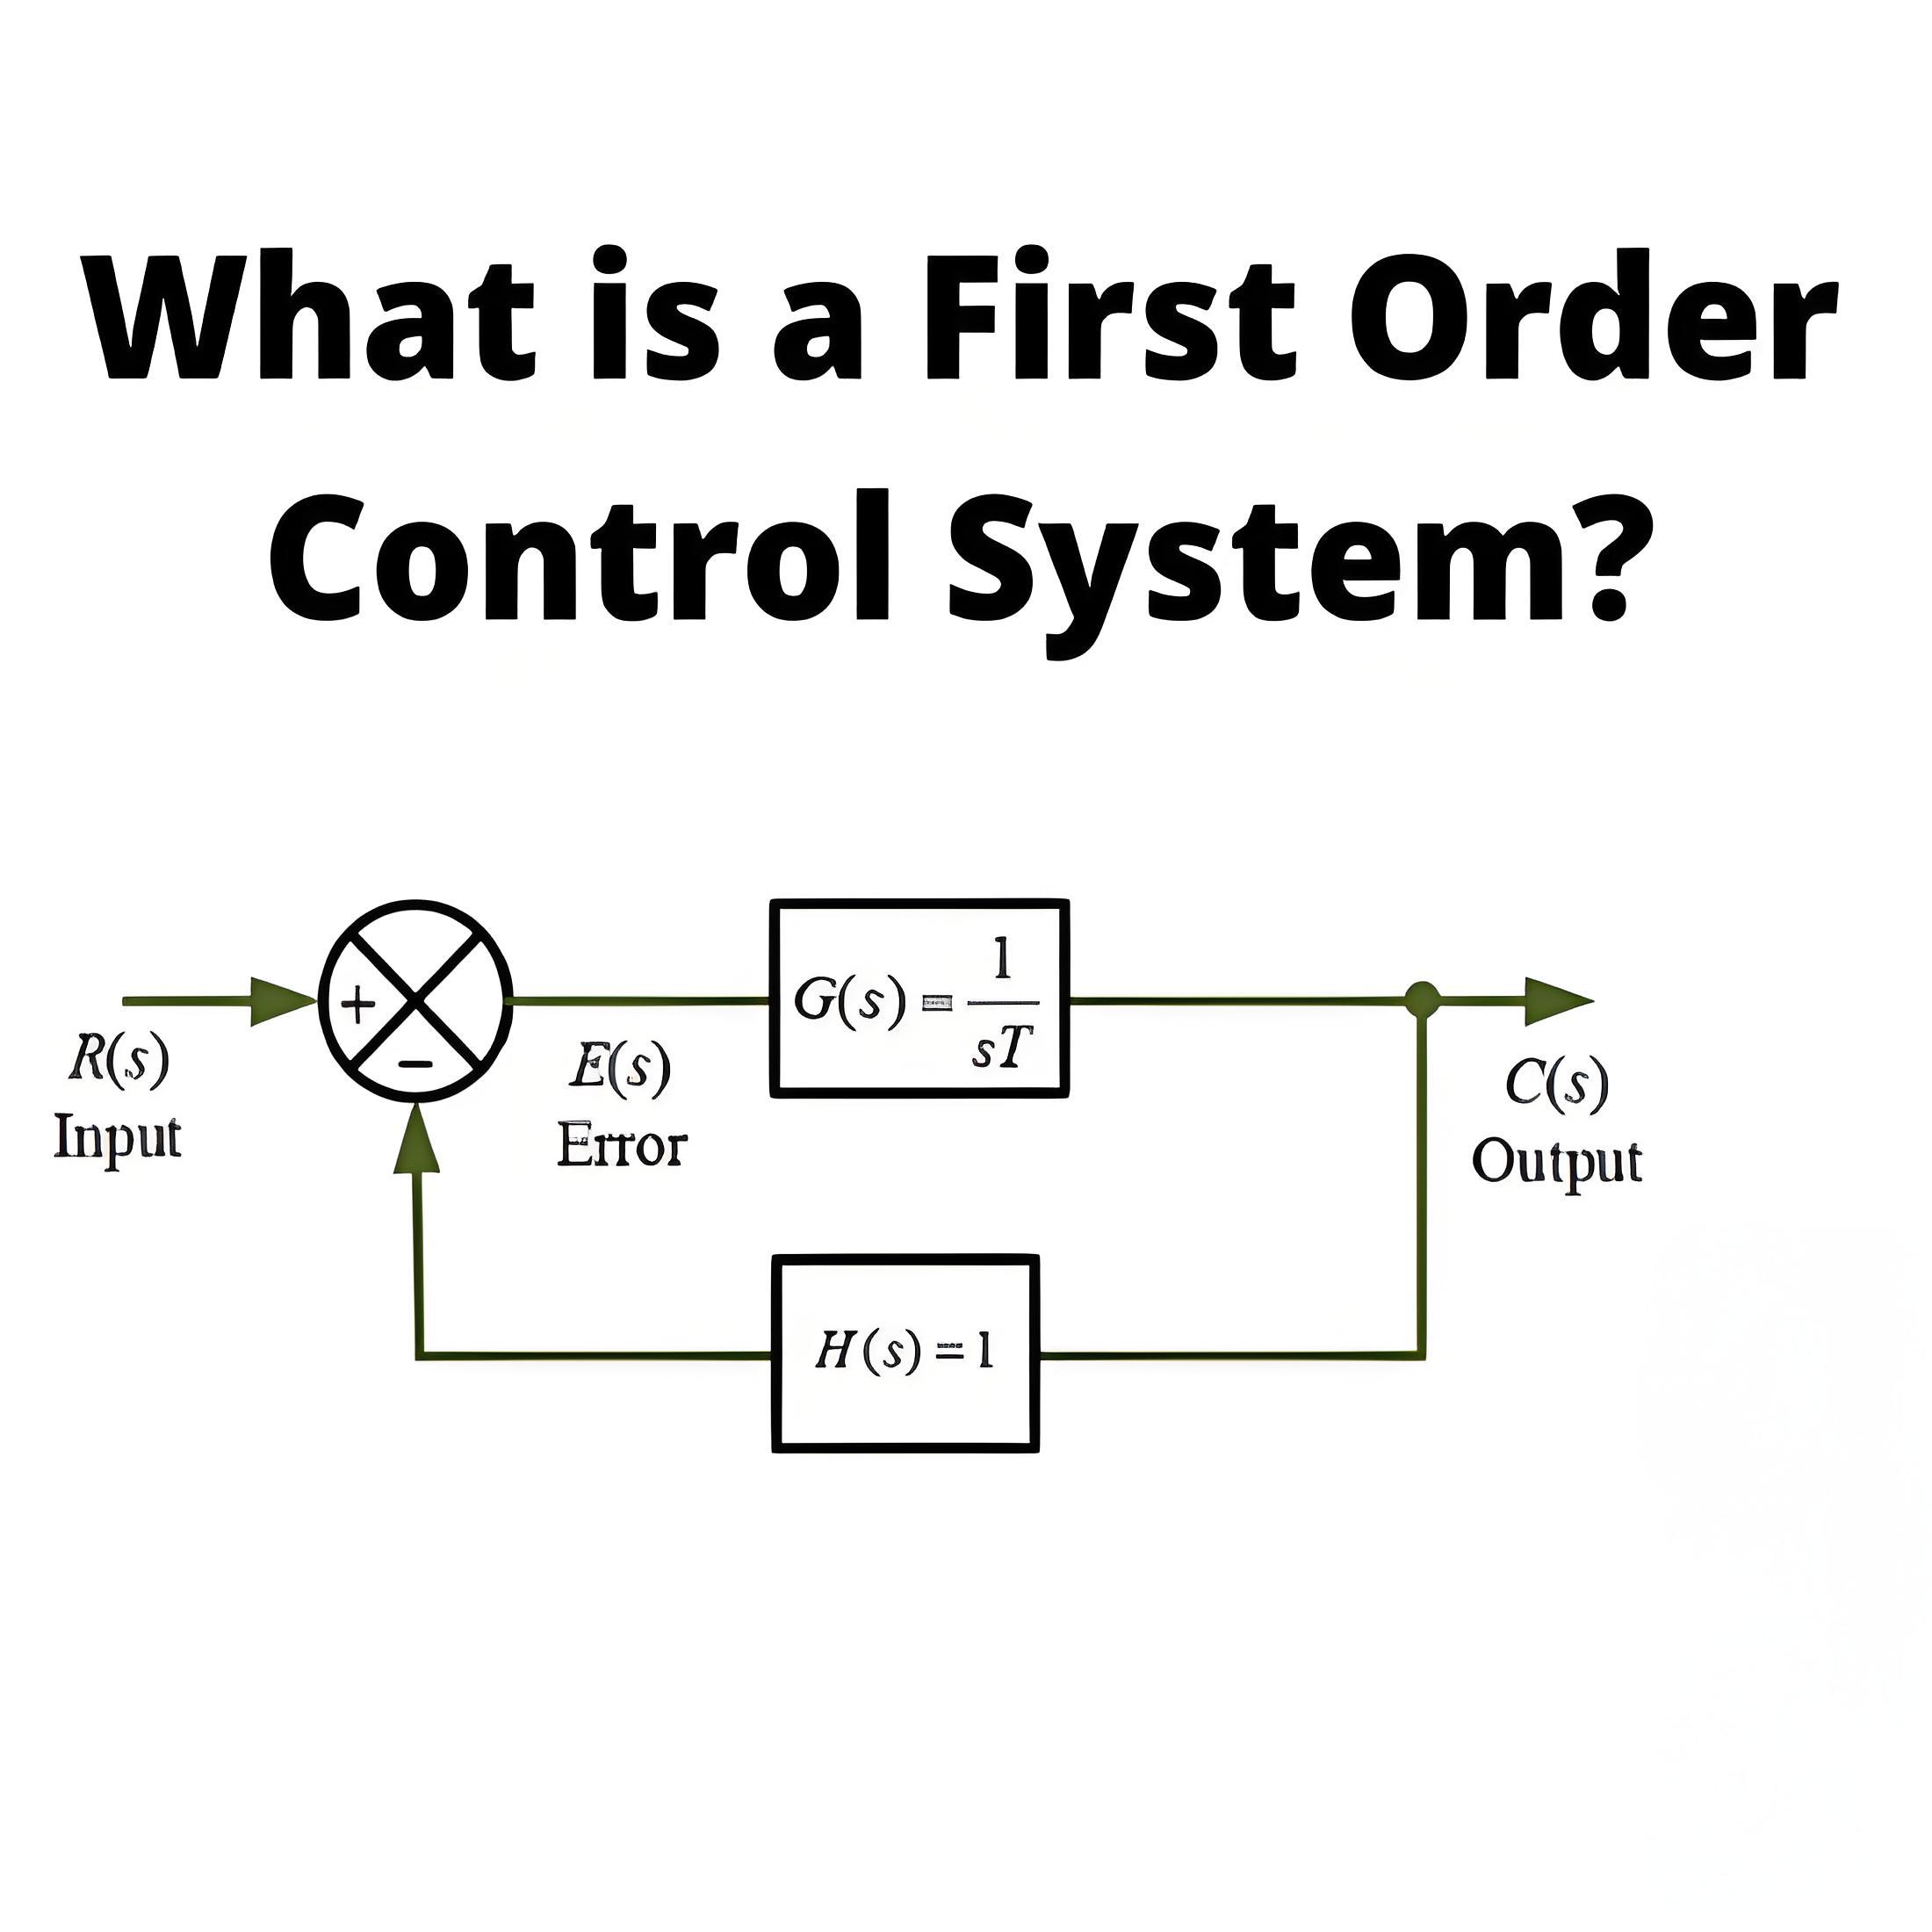
Considérons le diagramme de bloc d'un système du premier ordre.
À partir de ce diagramme de bloc, nous pouvons trouver la fonction de transfert globale qui est linéaire. La fonction de transfert d'un système du premier ordre est 1/((sT+1)). Nous allons analyser la réponse en régime permanent et transitoire du système de commande pour les signaux standard suivants.
Impulsion unitaire.
Étape unitaire.
Rampe unitaire.
Réponse à l'impulsion unitaire : Nous avons la transformée de Laplace de l'impulsion unitaire qui est 1. Donnons maintenant cet entrée standard à un système du premier ordre, nous avons
En prenant la transformée inverse de Laplace de l'équation ci-dessus, nous obtenons
Il est clair que la réponse en régime permanent du système de commande dépend uniquement de la constante de temps 'T' et qu'elle est décroissante.
Réponse à l'étape unitaire : La transformée de Laplace pour l'entrée d'étape unitaire est 1/s. En appliquant cela à un système du premier ordre, nous analysons ses effets sur le comportement du système.
Avec l'aide de la fraction partielle, en prenant la transformée inverse de Laplace de l'équation ci-dessus, nous obtenons
Il est clair que la réponse temporelle dépend uniquement de la constante de temps 'T'. Dans ce cas, l'erreur en régime permanent est nulle en mettant la limite t tendant vers zéro.
Réponse à la rampe unitaire : Nous avons la transformée de Laplace de l'impulsion unitaire qui est 1/s².
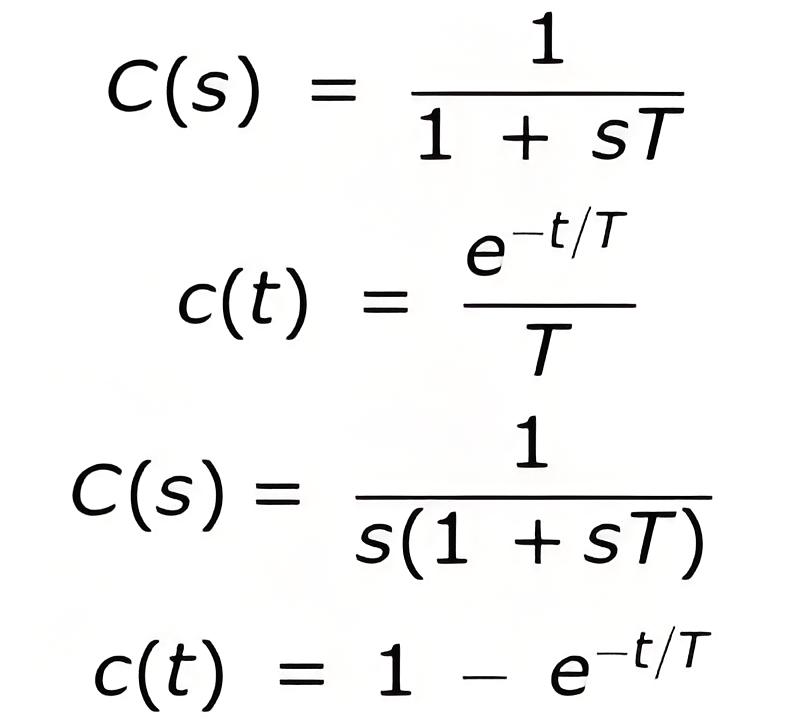
Donnons maintenant cette entrée standard à un système du premier ordre, nous avons
Avec l'aide de la fraction partielle, en prenant la transformée inverse de Laplace de l'équation ci-dessus, nous obtenons
En traçant la fonction exponentielle du temps, nous avons 'T' en mettant la limite t tendant vers zéro.
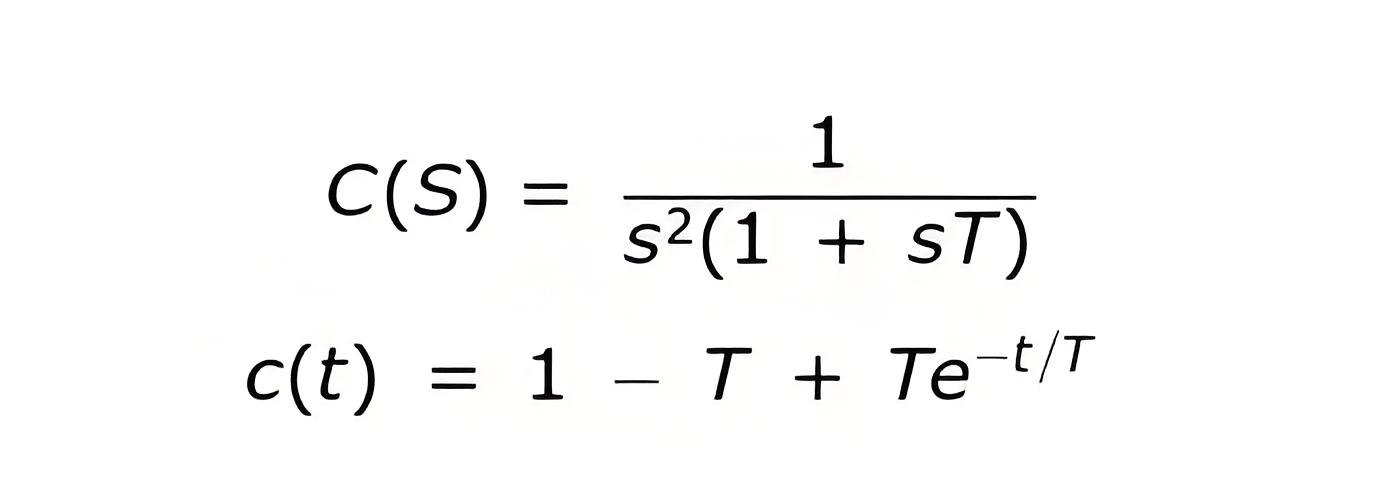
Réponse transitoire et en régime permanent d'un système de commande du second ordre
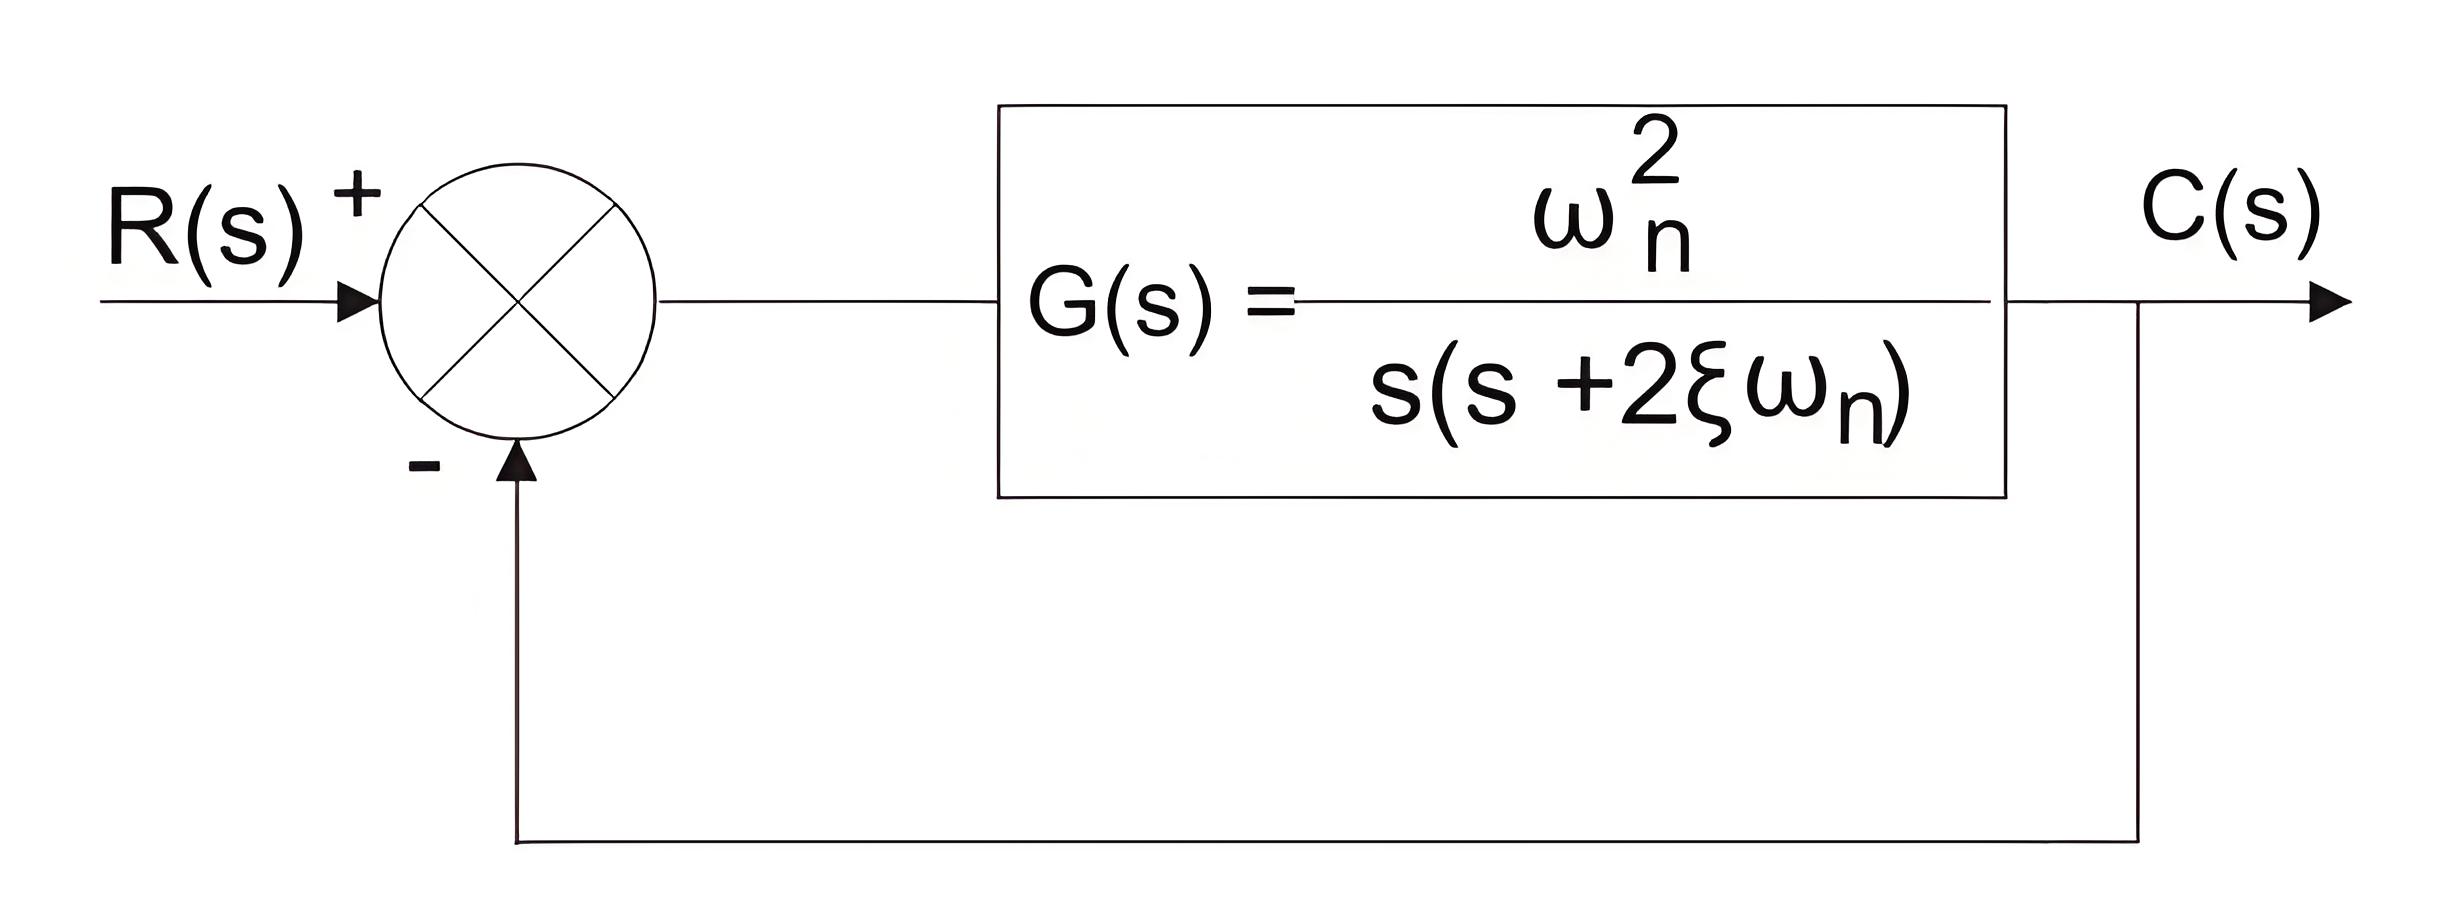
Considérons le diagramme de bloc d'un système du second ordre.
À partir de ce diagramme de bloc, nous pouvons trouver la fonction de transfert globale qui est non linéaire. La fonction de transfert d'un système du second ordre est (ω²) / {s (s + 2ζω)}. Nous allons analyser la réponse transitoire du système de commande pour les signaux standard suivants.
Réponse à l'impulsion unitaire : Nous avons la transformée de Laplace de l'impulsion unitaire qui est 1. Donnons maintenant cet entrée standard à un système du second ordre, nous avons
Où, ω est la fréquence naturelle en rad/sec et ζ est le rapport d'amortissement.
Réponse à l'étape unitaire : Nous avons la transformée de Laplace de l'impulsion unitaire qui est 1/s. Donnons maintenant cet entrée standard à un système du premier ordre, nous avons
Maintenant, nous allons voir l'effet de différentes valeurs de ζ sur la réponse. Nous avons trois types de systèmes en fonction de différentes valeurs de ζ.
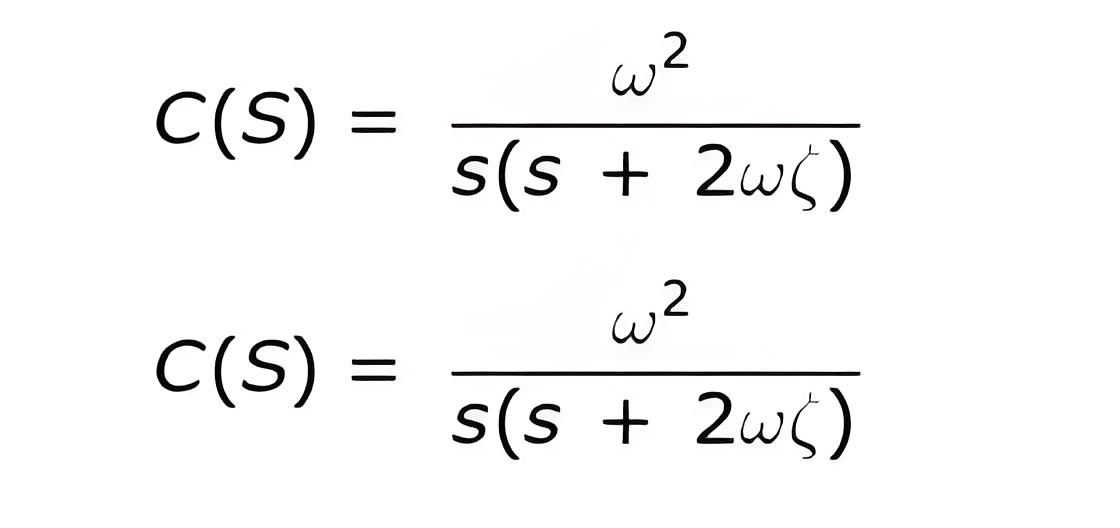
Système sous-amorti : Défini par un rapport d'amortissement (ζ) inférieur à un, ce système présente des racines complexes avec des parties réelles négatives, assurant une stabilité asymptotique et un temps de montée plus court avec un dépassement.
Système critique : Un système est dit critique lorsque la valeur de ζ est un. Dans ce cas, les racines sont réelles et les parties réelles sont toujours répétitives. Le système est asymptotiquement stable. Le temps de montée est plus court dans ce système et il n'y a pas de dépassement fini.
Système suramorti : Un système est dit suramorti lorsque la valeur de ζ est supérieure à un. Dans ce cas, les racines sont réelles et distinctes et les parties réelles sont toujours négatives. Le système est asymptotiquement stable. Le temps de montée est plus long que dans les autres systèmes et il n'y a pas de dépassement fini.
Oscillations soutenues : Un système est dit amorti de manière soutenue lorsque la valeur de zeta est zéro. Il n'y a pas d'amortissement dans ce cas.
Maintenant, dérivons les expressions pour le temps de montée, le temps de crête, le dépassement maximal, le temps de régulation et l'erreur en régime permanent avec une entrée d'étape unitaire pour un système du second ordre.
Temps de montée : Pour dériver l'expression du temps de montée, nous devons égaler l'expression de c(t) à 1. À partir de ce qui précède, nous avons
En résolvant l'équation ci-dessus, nous obtenons l'expression du temps de montée égal à
Temps de crête : En différentiant l'expression de c(t), nous pouvons obtenir l'expression du temps de crête. dc(t)/ dt = 0, nous avons l'expression du temps de crête,
Dépassement maximal : Il est clair à partir de la figure que le dépassement maximal se produira au temps de crête tp, donc en insérant la valeur du temps de crête, nous obtiendrons le dépassement maximal comme suit
Temps de régulation : Le temps de régulation est donné par l'expression
Erreur en régime permanent : L'erreur en régime permanent est la différence entre la sortie réelle et la sortie souhaitée, donc lorsque le temps tend vers l'infini, l'erreur en régime permanent est nulle.
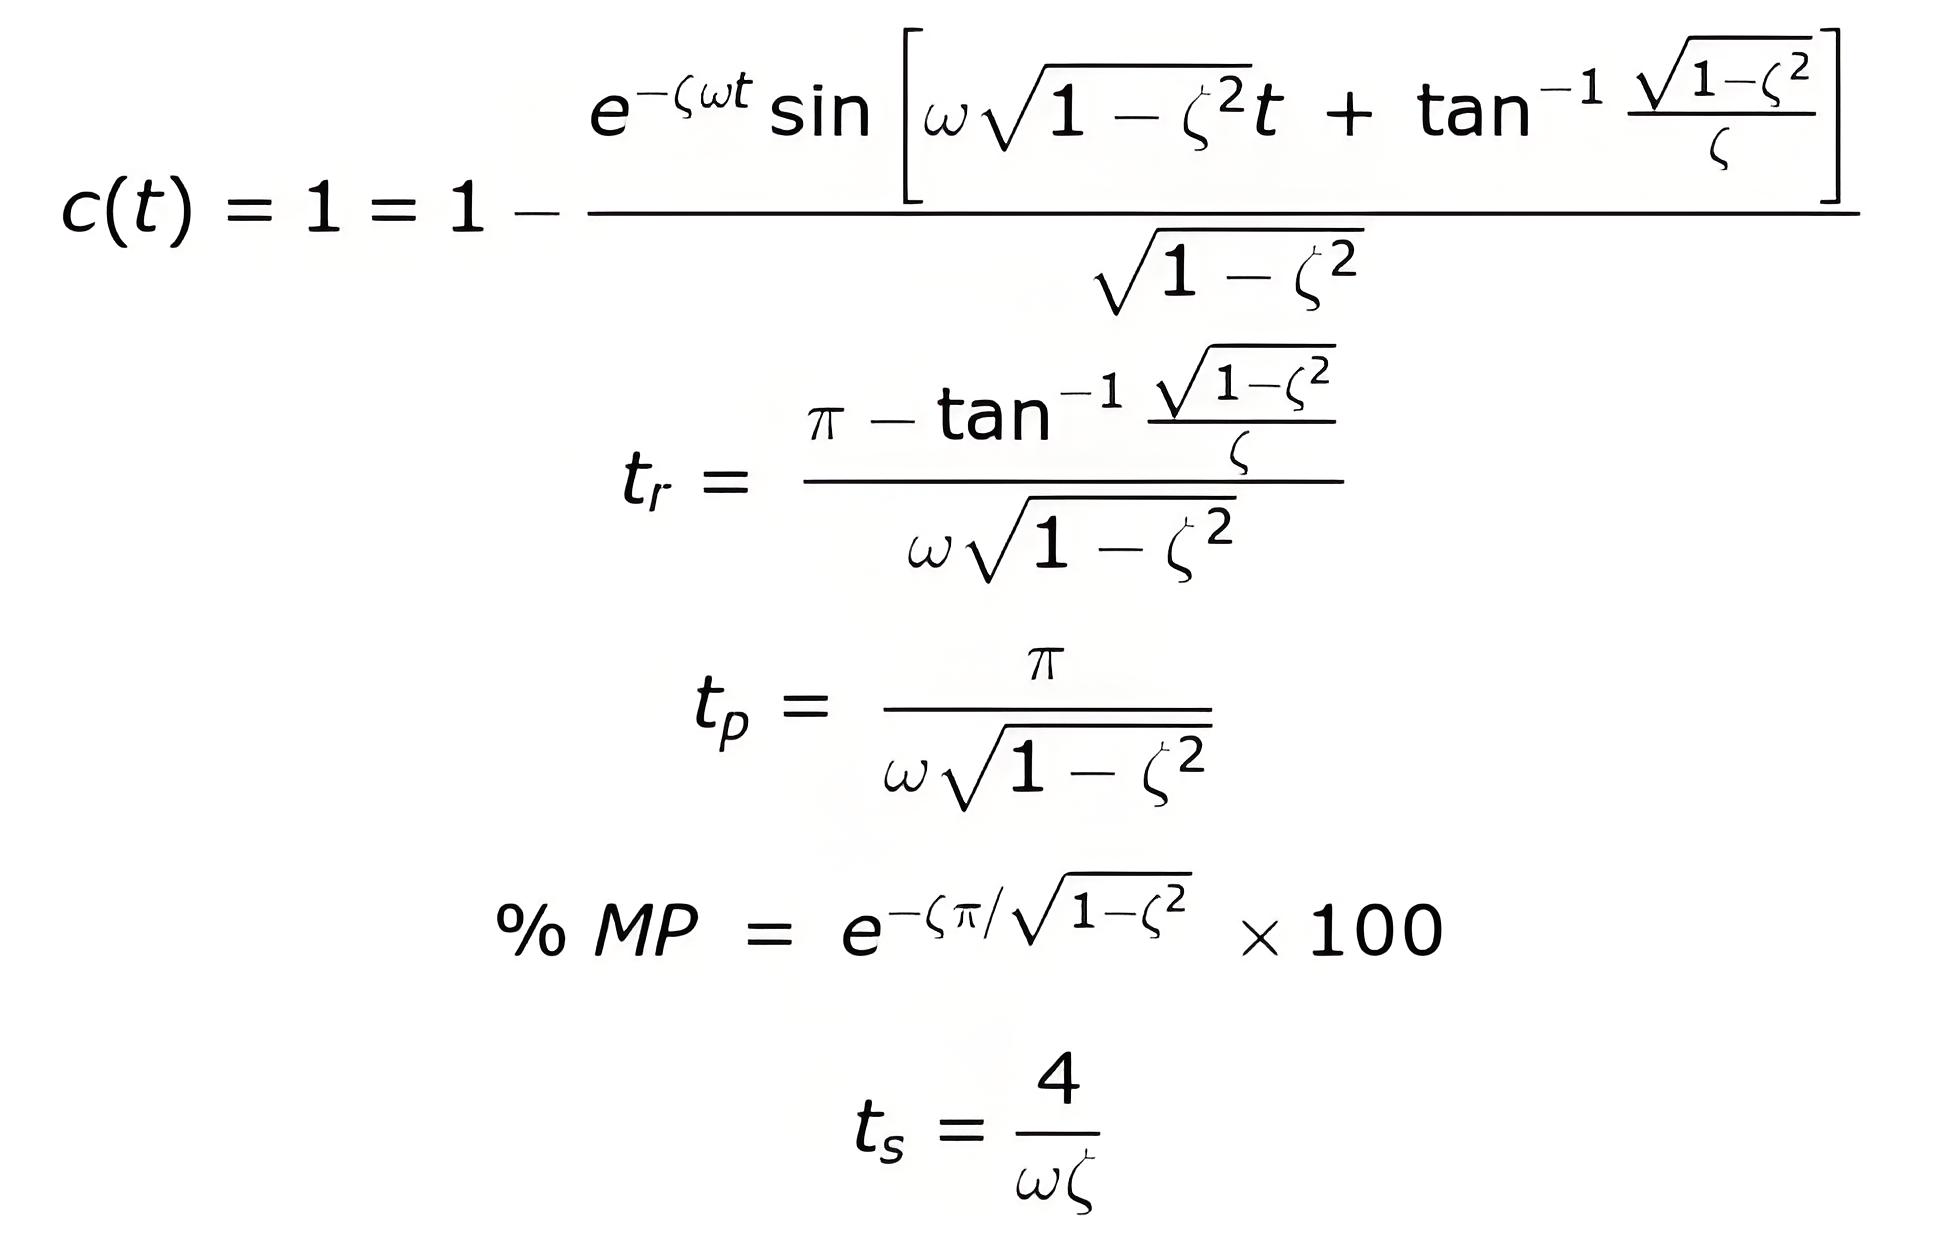

 Connexion