Modellizzazione Matematica del Sistema di Controllo
Esistono vari tipi di sistemi fisici, in particolare abbiamo:
Sistemi meccanici
Sistemi elettrici
Sistemi elettronici
Sistemi termici
Sistemi idraulici
Sistemi chimici
In primo luogo, dobbiamo capire - perché dobbiamo modellare questi sistemi? La modellizzazione matematica di un sistema di controllo è il processo di disegno dei diagrammi a blocchi per questi tipi di sistemi al fine di determinarne le prestazioni e le funzioni di trasferimento.
Ora descriviamo in dettaglio i sistemi meccanici e elettrici. Trarrà analogie solo tra i sistemi meccanici ed elettrici, che sono i più importanti per comprendere la teoria dei sistemi di controllo.
Modellizzazione Matematica dei Sistemi Meccanici
Abbiamo due tipi di sistemi meccanici. Il sistema meccanico può essere un sistema meccanico lineare o un sistema meccanico rotazionale.
Nei sistemi meccanici lineari, abbiamo tre variabili:
Forza, rappresentata da 'F'
Velocità, rappresentata da 'V'
Displacement lineare, rappresentato da 'X'
E abbiamo anche tre parametri:
Massa, rappresentata da 'M'
Coefficiente di attrito viscoso, rappresentato da 'B'
Costante elastica, rappresentata da 'K'
Nei sistemi meccanici rotazionali abbiamo tre variabili:
Coppia, rappresentata da 'T'
Velocità angolare, rappresentata da 'ω'
Displacement angolare, rappresentato da 'θ'
E abbiamo anche due parametri :
Momento d'inerzia, rappresentato da 'J'
Coefficiente di attrito viscoso, rappresentato da 'B'
Consideriamo ora il sistema meccanico con displacement lineare mostrato di seguito-
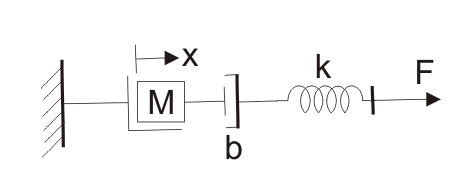
Abbiamo già contrassegnato varie variabili nel diagramma stesso. Abbiamo x come displacement, come mostrato nel diagramma. Dalla seconda legge del moto di Newton, possiamo scrivere la forza come-
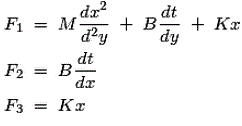
Dal diagramma sottostante possiamo vedere che:
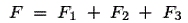
Sostituendo i valori di F1, F2 e F3 nell'equazione sopra e prendendo la trasformata di Laplace, otteniamo la funzione di trasferimento come,
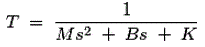
Questa equazione è la modellizzazione matematica di un sistema di controllo meccanico.
Modellizzazione Matematica del Sistema Elettrico
Nei sistemi elettrici abbiamo tre variabili –
Tensione, rappresentata da 'V'.
Corrente, rappresentata da 'I'.
Carica, rappresentata da 'Q'.
E abbiamo anche tre parametri, componenti attivi e passivi:
Resistenza, rappresentata da 'R'.
Capacità, rappresentata da 'C'.
Induttanza, rappresentata da 'L'.
Siamo ora in grado di derivare l'analogia tra i sistemi elettrici e meccanici. Esistono due tipi di analogie, descritte di seguito:
Analogia Forza-Tensione : Per comprendere questo tipo di analogia, consideriamo un circuito che consiste in una combinazione in serie di resistenza, induttore e condensatore.
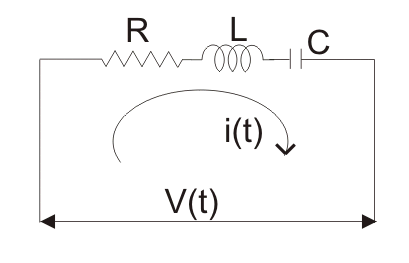
Una tensione V è collegata in serie con questi elementi, come mostrato nel diagramma del circuito. Ora, dal diagramma del circuito e con l'aiuto dell'equazione KVL, scriviamo l'espressione per la tensione in termini di carica, resistenza, condensatore e induttore come,
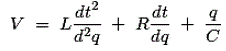
Confrontando quanto sopra con ciò che abbiamo derivato per il sistema meccanico, troviamo che-
La massa (M) è analoga all'induttanza (L).
La forza è analoga alla tensione V.
Il displacement (x) è analoga alla carica (Q).
Il coefficiente di attrito (B) è analoga alla resistenza R e
La costante della molla è analoga all'inverso del condensatore (C).
Questa analogia è nota come analogia forza-tensione.
Analogia Forza-Corrente : Per comprendere questo tipo di analogia, consideriamo un circuito che consiste in una combinazione in parallelo di resistenza, induttore e condensatore.
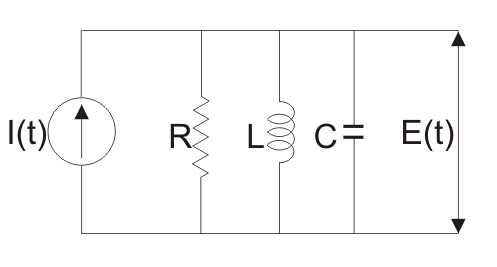
Una tensione E è collegata in parallelo con questi elementi, come mostrato nel diagramma del circuito. Ora, dal diagramma del circuito e con l'aiuto dell'equazione KCL, scriviamo l'espressione per la corrente in termini di flusso, resistenza, condensatore e induttore come,

 Accesso