Mathematische Modellierung von Regelungssystemen
Es gibt verschiedene Arten von physikalischen Systemen, nämlich:
Mechanische Systeme
Elektrische Systeme
Elektronische Systeme
Thermische Systeme
Hydraulische Systeme
Chemische Systeme
Zunächst müssen wir verstehen – warum überhaupt diese Systeme modelliert werden sollen? Die mathematische Modellierung eines Regelungssystems ist der Prozess des Zeichnens von Blockdiagrammen für diese Arten von Systemen, um deren Leistung und Übertragungsfunktionen zu bestimmen.
Nun beschreiben wir die mechanischen und elektrischen Systeme im Detail. Wir werden Analogien zwischen mechanischen und elektrischen Systemen ableiten, die am wichtigsten sind, um die Theorie der Regelungssysteme zu verstehen.
Mathematische Modellierung von mechanischen Systemen
Wir haben zwei Arten von mechanischen Systemen. Das mechanische System kann ein lineares mechanisches System oder ein rotierendes mechanisches System sein.
In einem linearen mechanischen System haben wir drei Variablen:
Kraft, repräsentiert durch 'F'
Geschwindigkeit, repräsentiert durch 'V'
Lineare Verschiebung, repräsentiert durch 'X'
Und wir haben auch drei Parameter:
Masse, repräsentiert durch 'M'
Reibungskoeffizient, repräsentiert durch 'B'
Federkonstante, repräsentiert durch 'K'
In einem rotierenden mechanischen System haben wir drei Variablen:
Drehmoment, repräsentiert durch 'T'
Winkelgeschwindigkeit, repräsentiert durch 'ω'
Winkelauslenkung, repräsentiert durch 'θ'
Und wir haben auch zwei Parameter:
Trägheitsmoment, repräsentiert durch 'J'
Reibungskoeffizient, repräsentiert durch 'B'
Nun betrachten wir das lineare Verschiebungsmechanische System, das unten dargestellt ist-
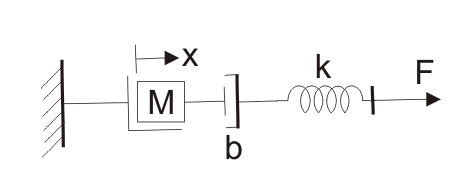
Wir haben bereits verschiedene Variablen in dem Diagramm markiert. Wir haben x als Verschiebung, wie im Diagramm dargestellt. Aus dem zweiten Newtonschen Gesetz der Bewegung können wir die Kraft als- schreiben
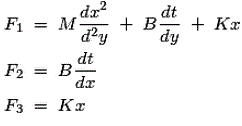
Aus dem folgenden Diagramm können wir sehen, dass:
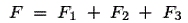
Durch Einsetzen der Werte von F1, F2 und F3 in die obige Gleichung und durch Anwendung der Laplace-Transformation erhalten wir die Übertragungsfunktion als,
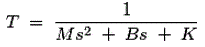
Diese Gleichung ist die mathematische Modellierung eines mechanischen Regelungssystems.
Mathematische Modellierung von elektrischen Systemen
In einem elektrischen System haben wir drei Variablen –
Spannung, repräsentiert durch 'V'.
Strom, repräsentiert durch 'I'.
Ladung, repräsentiert durch 'Q'.
Und wir haben auch drei Parameter, die aktive und passive Komponenten sind:
Widerstand, repräsentiert durch 'R'.
Kapazität, repräsentiert durch 'C'.
Induktivität, repräsentiert durch 'L'.
Nun sind wir in der Lage, Analogien zwischen elektrischen und mechanischen Systemen herzuleiten. Es gibt zwei Arten von Analogien, und sie sind unten aufgeführt:
Kraft-Spannung-Analogie : Um diese Art von Analogie zu verstehen, betrachten wir einen Schaltkreis, der eine Serienschaltung aus Widerstand, Induktor und Kondensator besteht.
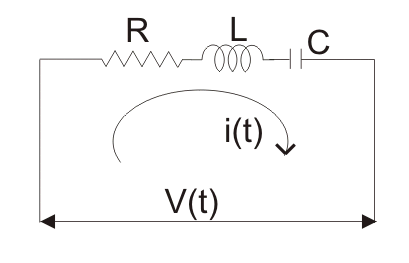
Eine Spannung V ist in Serie mit diesen Elementen angeschlossen, wie im Schaltplan dargestellt. Nun schreiben wir mit Hilfe der KVL-Gleichung den Ausdruck für die Spannung in Abhängigkeit von Ladung, Widerstand, Kondensator und Induktor als,
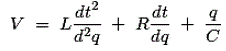
Nun vergleichen wir das Obige mit dem, was wir für das mechanische System abgeleitet haben, und finden, dass-
Masse (M) ist analog zur Induktivität (L).
Kraft ist analog zur Spannung V.
Verschiebung (x) ist analog zur Ladung (Q).
Reibungskoeffizient (B) ist analog zum Widerstand R und
Federkonstante ist analog zum Kehrwert des Kondensators (C).
Diese Analogie wird als Kraft-Spannung-Analogie bezeichnet.
Kraft-Strom-Analogie : Um diese Art von Analogie zu verstehen, betrachten wir einen Schaltkreis, der eine Parallelschaltung aus Widerstand, Induktor und Kondensator besteht.
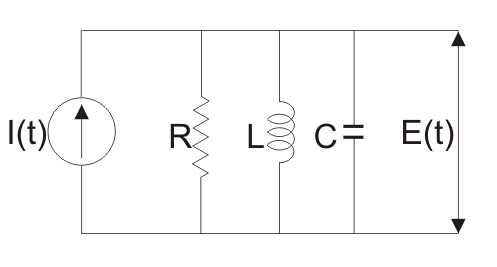
Eine Spannung E ist parallel mit diesen Elementen angeschlossen, wie im Schaltplan dargestellt. Nun schreiben wir mit Hilfe der KCL-Gleichung den Ausdruck für den Strom in Abhängigkeit von Fluss, Widerstand, Kondensator und Induktor als,

 Anmeldung