Elektrik mühendisliği formüllerini öğrenin: Ohm Yasası kuvvet denklemleri transformatör EMF motor torku ve AC/DC sistemler için devre analizi temelleri.
Elektrik mühendisliği, günlük hayatta kullanılan çeşitli elektrik ekipmanlarının çalışmasının, tasarlanmasının ve uygulanmasının ele alındığı bir daldır.
Bu, güç sistemleri, elektrik makinaları, güç elektroniği, bilgisayar bilimi, sinyal işleme, telekomünikasyon, kontrol sistemleri, yapay zeka ve daha birçok konuyu kapsar.
Bu mühendislik dalı, devrelerin çözülmesi ve farklı ekipmanların uygulanması gibi birçok konuda kullanılan formüller ve kavramlar (kanunlar) ile doludur, bu da insan hayatını daha yönetilebilir hale getirmektedir.
Aşağıda, çeşitli elektrik mühendisliği derslerinde yaygın olarak kullanılan temel formüller listelenmiştir.
Gerilim, elektrik alanındaki iki nokta arasındaki birim yük başına elektriksel potansiyel fark olarak tanımlanır. Gerilimin birimi Volt'tur (V).
Elektrik akımı, biriletken boyunca yük parçacıklarının (elektronlar ve iyonlar) hareket etmesi olarak tanımlanır. Ayrıca, zamanla ilgili olarak biriletken ortamda elektrik yükünün akış hızı olarak da tanımlanır.
Elektrik akımının birimi amper (A)’dır. Elektrik akımı matematiksel olarak ‘I’ veya ‘i’ sembolleriyle gösterilir.
Direnç
Direnç veya elektrik direnci, bir elektrik devresinde akım akışına karşı olan direnci ölçer. Direnç ohm (Ω) biriminde ölçülür.
Herhangi bir iletken malzemenin direnci, malzemenin uzunluğuna doğru orantılı ve iletkenin alanına ters orantılıdır.
Burada,  orantılılık sabiti (iletken malzemenin öz direnci veya elektrik direnci)
Ohm yasasına göre;
Burada, R = İletkenin direnci (Ω)
Elektrik Gücü
Güç, bir elektrik elemanı tarafından zamanla sağlanan veya tüketilen enerjinin oranı olarak tanımlanır.
DC Sistemi için
Üç fazlı sistem için
(13) 
Güç faktörü, AC sistemlerinde çok önemli bir terimdir. Devredeki görünür güç ile yük tarafından emilen etkin gücün oranı olarak tanımlanır.
Güç faktörünün boyutları -1 ile 1 arasındaki kapalı aralıkta bir sayıdır. Yük dirençli olduğunda, güç faktörü 1'e yakın olur ve yük reaktif olduğunda, güç faktörü -1'e yakın olur.
Frekans, birim zaman başına döngü sayısı olarak tanımlanır. f ile gösterilir ve Hertz (Hz) cinsinden ölçülür. Bir hertz, saniyede bir döngüye eşittir.
Genellikle frekans 50 Hz veya 60 Hz'dır.
Periyot, bir tam dalga formu döngüsünü oluşturmak için gereken zaman olarak tanımlanır ve T ile gösterilir.
Frekans, periyodun (T) ters orantılıdır.
Dalga uzunluğu, ardışık karşılıklı noktalar arasındaki (iki bitişik zirve ya da sıfır geçiş noktası) mesafe olarak tanımlanır.
Sinüzoidal dalgalar için hız ve frekansın oranı olarak tanımlanır.
Kapasitans
Bir kondansatör, gerilim sağlanıldığında elektrik alanında elektrik enerjisi depolar. Kondansatörlerin elektrik devrelerindeki etkisi kapasitans olarak bilinir.
Kondansatörde biriken elektrik yükü, kondansatörün üzerinde gelişen gerilime orantılıdır.
Kapasitans, iki plaka arasındaki mesafe (d), plakanın alanı (A) ve dielektrik malzemeninpermitivitesine bağlıdır.
Endüktör
Bir endüktör, elektrik akımı geçtiğinde manyetik bir alanda elektrik enerjisini depolar. Bazen, endüktör bobin, reaktör veya boğucu olarak da bilinir.
Endüktansın birimi henry (H)’dir.
Endüktans, manyetik akı bağlantısı (фB) ile endüktörden geçen akım (I) arasındaki oranla tanımlanır.
Elektrik yükü, maddenin fiziksel bir özelliğidir. Herhangi bir madde elektromanyetik bir alan içinde yerleştirildiğinde, bir kuvvet etkisi altında kalır.
Elektrik yükleri pozitif (proton) ve negatif (elektron) olabilir, coulomb cinsinden ölçülür ve Q ile gösterilir.
Bir coulomb, bir saniyede aktarılan yük miktarı olarak tanımlanır.
Elektrik Alan
Elektrik alan, elektrik yüklü bir nesnenin etrafındaki alandır ve bu alanda herhangi başka bir elektrik yüklü nesne bir kuvvet hisseder.
Elektrik alanı aynı zamanda elektrik alan yoğunluğu veya elektrik alan gücü olarak da bilinir ve E ile gösterilir.
Elektrik alanı, test yükü başına düşen elektrik kuvvetinin oranı olarak tanımlanır.
Paralel plakalı kapasitör için, iki plaka arasındaki gerilim farkı, pozitif plaktan negatif plakaya test yükü Q'yu taşımak için yapılan iş olarak ifade edilir.
Yüklü bir nesne başka bir yüklü nesnenin elektrik alanına girdiğinde Coulomb yasasına göre bir kuvvete maruz kalır.
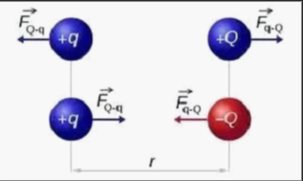
Yukarıdaki şekilde gösterildiği gibi pozitif yüklü bir nesne uzaya yerleştirilmiştir. Eğer her iki nesnenin de polaritesi aynıysa birbirlerini iterler. Eğer her iki nesnenin de polariteleri farklıysa birbirlerini çekerler.
Coulomb yasasına göre,
Coulomb'un yasasına göre, elektrik alan denklemi şöyledir;
Elektrik Akısı
Gauss'un yasasına göre, elektrik akısı denklemi şöyledir;
DC Makine
Bakır kayıpları, sarımlarda akan akım nedeniyle oluşur. Bakır kaybı, sarımdan akan akımın karesine orantılıdır ve ayrıca I2R kaybı veya ohmik kayıp olarak da bilinir.
Armatür bakır kaybı: 
Paralel alan bakır kaybı: 
Seri alan bakır kaybı: 
Arapa bakır kaybı: 
Fırça temas kaybı: 
Histerizis kaybı, armatur çekirdeğinin manyetizmasının tersine dönmesi nedeniyle oluşur.
Kaybedilen güç, döngü akımının akışından dolayı bilinen eddy current loss olarak adlandırılır.
Tork Denklemi
Oluşturulan Tork
Eksen Torque'u
Burada,
Kw1, Kw2 = Stator ve rotor sarım faktörü, sırasıyla
T1, T2 = Stator ve rotor sarımındaki bobin sayısı
Kaynak: Electrical4u.
Açıklama: Orijinali saygılı olun, iyi makaleler paylaşılabilir, telif hakkı ihlali varsa lütfen silme talebinde bulunun.

 Giriş