Что такое система управления первого порядка
Система управления первого порядка определяется как тип системы управления, в которой вход-выходное соотношение (также известное как передаточная функция) является дифференциальным уравнением первого порядка. Дифференциальное уравнение первого порядка содержит первую производную, но не производные более высокого порядка. Порядок дифференциального уравнения определяется порядком самой высокой производной, присутствующей в уравнении.
В качестве примера рассмотрим блок-схему системы управления, показанную ниже.
 (a) Блок-схема системы управления первого порядка; (b) Упрощенная блок-схема
Передаточная функция (вход-выходное соотношение) для этой системы управления определена следующим образом:

Где:
K - постоянная времени (соотношение между входным сигналом и установившимся значением выходного сигнала)
T - постоянная времени системы (постоянная времени - это мера того, насколько быстро система первого порядка отвечает на единичный ступенчатый входной сигнал)
Помните, что порядок дифференциального уравнения определяется порядком самой высокой производной, присутствующей в уравнении. Мы оцениваем это относительно  .
Так как здесь в первой степени ( ), передаточная функция выше является дифференциальным уравнением первого порядка. Следовательно, блок-схема выше представляет собой систему управления первого порядка.
В теоретическом альтернативном примере, предположим, что передаточная функция была равна:

В этом примере, так как во второй степени ( ), передаточная функция является дифференциальным уравнением второго порядка. Следовательно, система управления с такой передаточной функцией будет системой управления второго порядка.
Большинство практических моделей являются системами первого порядка. Если система более высокого порядка имеет доминирующую моду первого порядка, она может рассматриваться как система первого порядка.
Инженеры стремятся найти методы, чтобы системы стали более эффективными и надежными. Существует два метода управления системами. Один - открытая система управления, другой - замкнутая система управления с обратной связью.
В открытой системе управления входные сигналы поступают в заданный процесс и производят выход. Нет обратной связи в систему, чтобы система "знала", насколько близко фактический выход к желаемому выходу.
В замкнутой системе управления система имеет возможность проверить, насколько фактический выход отличается от желаемого выхода (по мере приближения времени к бесконечности, эта разница называется устойчивой ошибкой). Она передает эту разницу в качестве обратной связи к регулятору, который управляет системой. Регулятор будет корректировать управление системой на основе этой обратной связи.
Если вход - это единичный ступенчатый сигнал, выход - это ступенчатый отклик. Ступенчатый отклик дает четкое представление о переходном отклике системы. У нас есть два типа систем: система первого порядка и система второго порядка, которые представляют многие физические системы.
Первый порядок системы определяется как первая производная по времени, а второй порядок системы - как вторая производная по времени.
Система первого порядка - это система, которая имеет один интегратор. По мере увеличения порядка количество интеграторов в системе также увеличивается. Математически это первая производная данной функции по времени.
У нас есть различные методы решения уравнений систем с использованием дифференциальных уравнений или преобразования Лапласа, но инженеры нашли способы минимизировать технику решения уравнений для резкого выхода и повышения эффективности работы. Полный отклик системы - это сумма вынужденного отклика и естественного отклика.
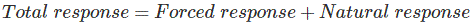

 Вход