Определение блок-схемы
Блок-схема используется для представления системы управления в виде диаграммы. Другими словами, практическое представление системы управления — это её блок-схема. Каждый элемент системы управления представлен блоком, а блок является символическим представлением передаточной функции этого элемента.
Не всегда удобно выводить полную передаточную функцию сложной системы управления в одной функции. Проще вывести передаточные функции элементов управления, подключенных к системе, отдельно.
Каждый блок представляет передаточную функцию элемента и соединен по пути сигнала. Блок-схемы упрощают сложные системы управления. Каждый элемент системы управления показан как блок, символизирующий его передаточную функцию. Вместе эти блоки образуют полную систему управления.На рисунке ниже показаны два элемента с передаточными функциями Gone(s) и Gtwo(s). Где Gone(s) — это передаточная функция первого элемента, а Gtwo(s) — передаточная функция второго элемента системы.
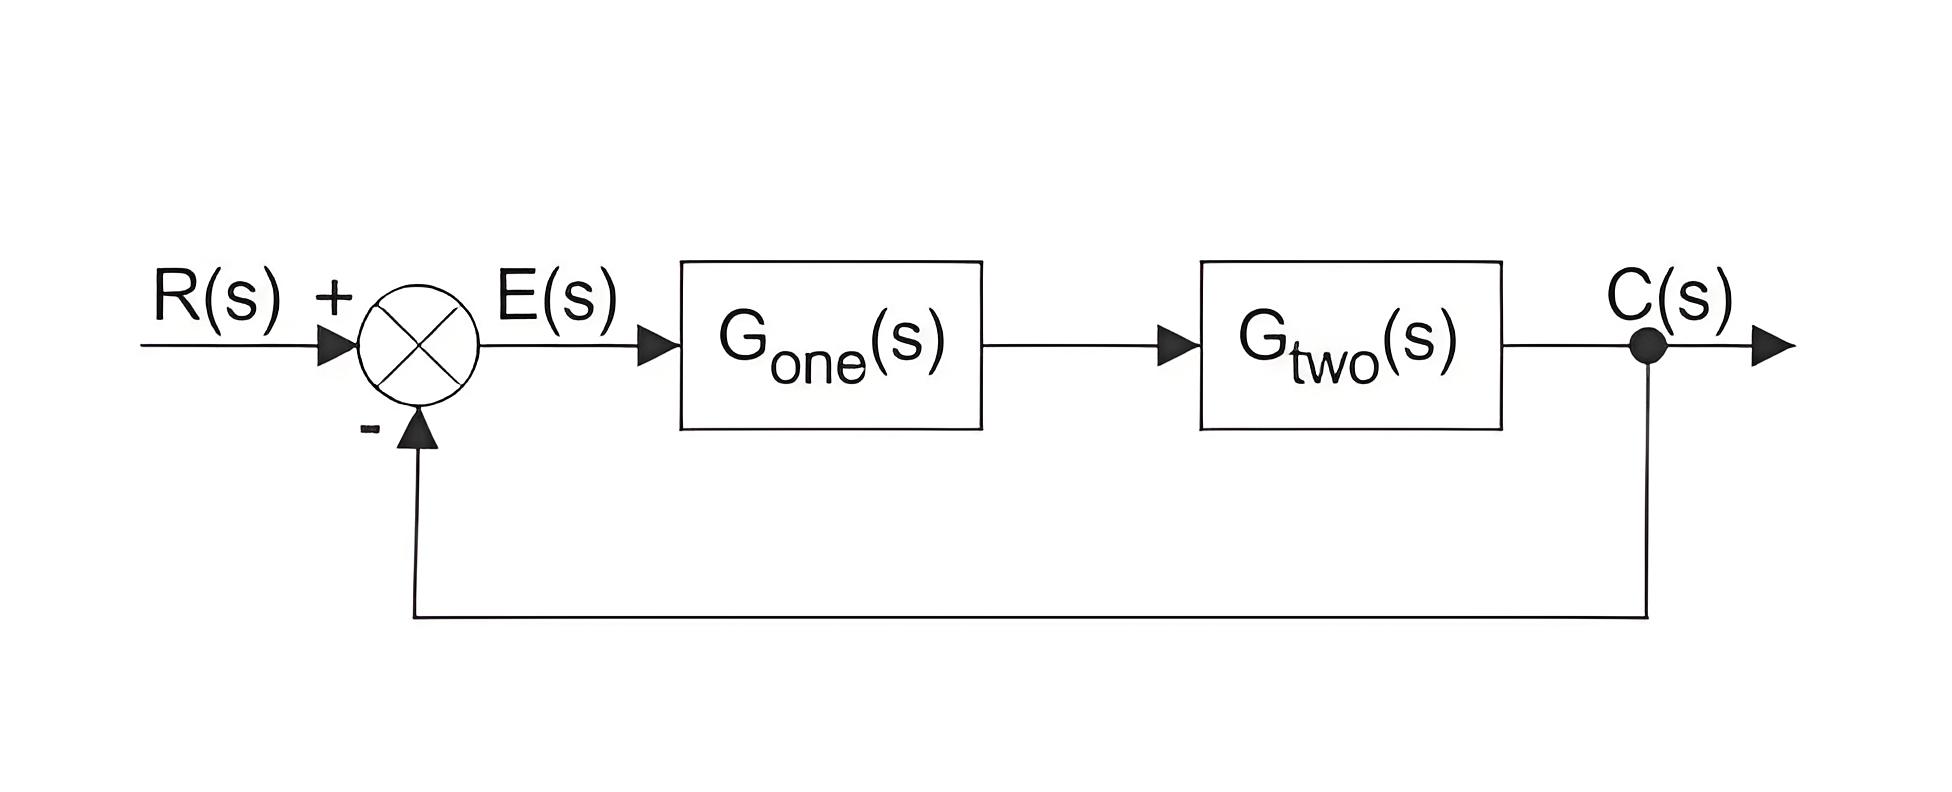
На диаграмме также показано, что есть обратная связь, через которую выходной сигнал C(s) подается обратно и сравнивается с входным R(s). Разница между входом и выходом является управляющим или ошибочным сигналом.
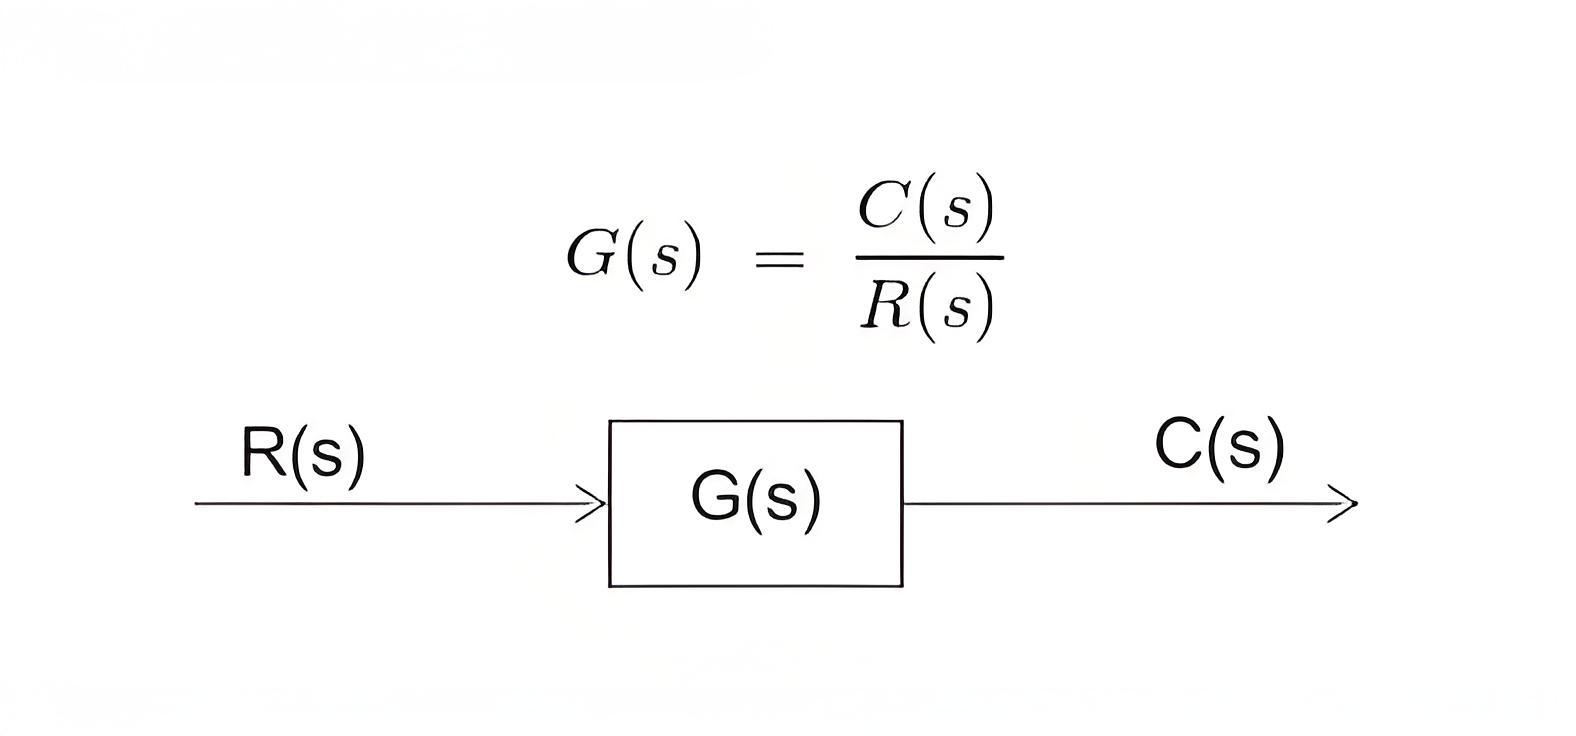
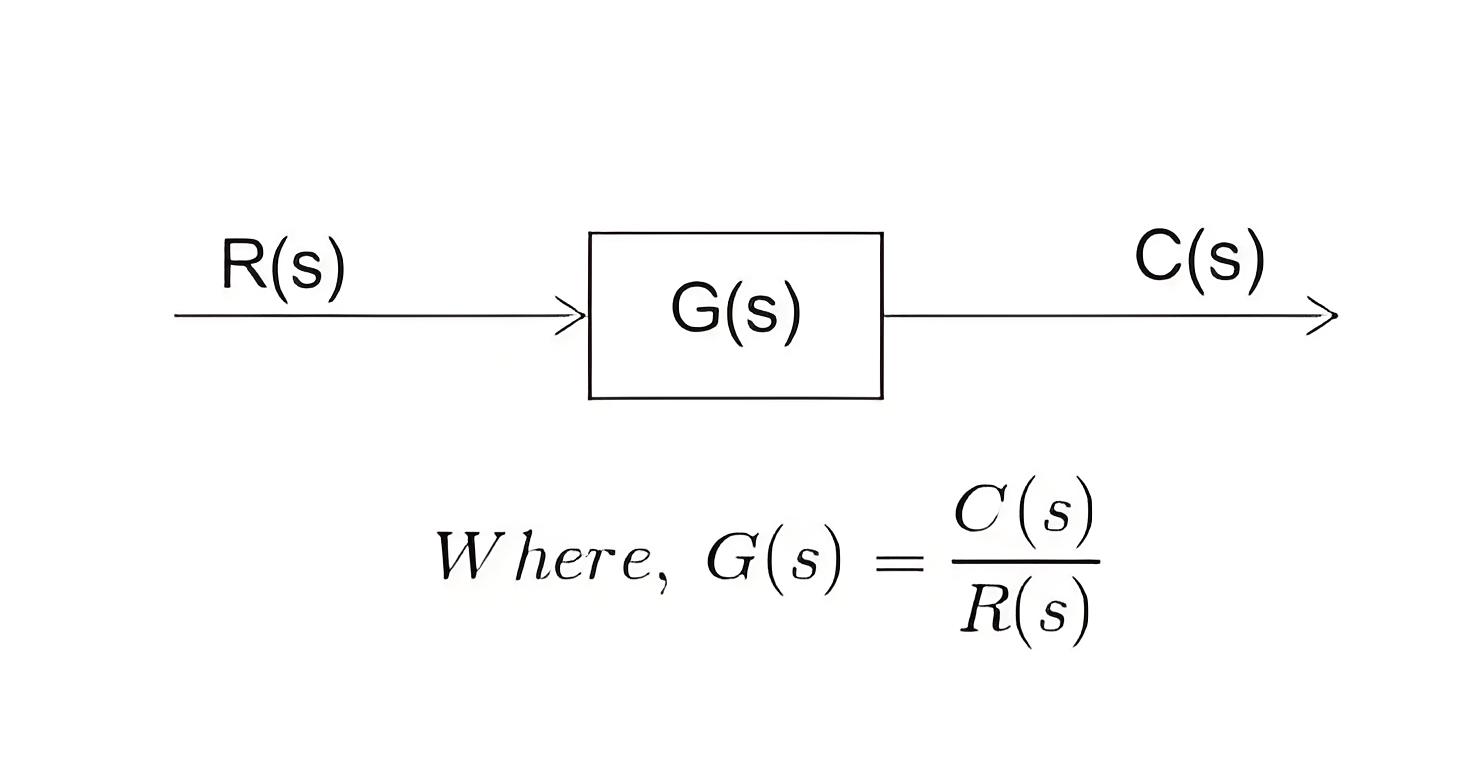
В каждом блоке диаграммы выход и вход связаны передаточной функцией. Где передаточная функция:
Где C(s) — это выход, а R(s) — вход данного блока. Сложная система управления состоит из нескольких блоков. У каждого из них своя передаточная функция. Но общая передаточная функция системы — это отношение передаточной функции конечного выхода к передаточной функции начального входа системы.Общую передаточную функцию системы можно получить, упростив систему управления, объединяя эти отдельные блоки один за другим. Техника объединения этих блоков называется техникой сокращения блок-схем. Для успешного применения этой техники необходимо соблюдать некоторые правила сокращения блок-схем.
Точка отбора в блок-схеме системы управления
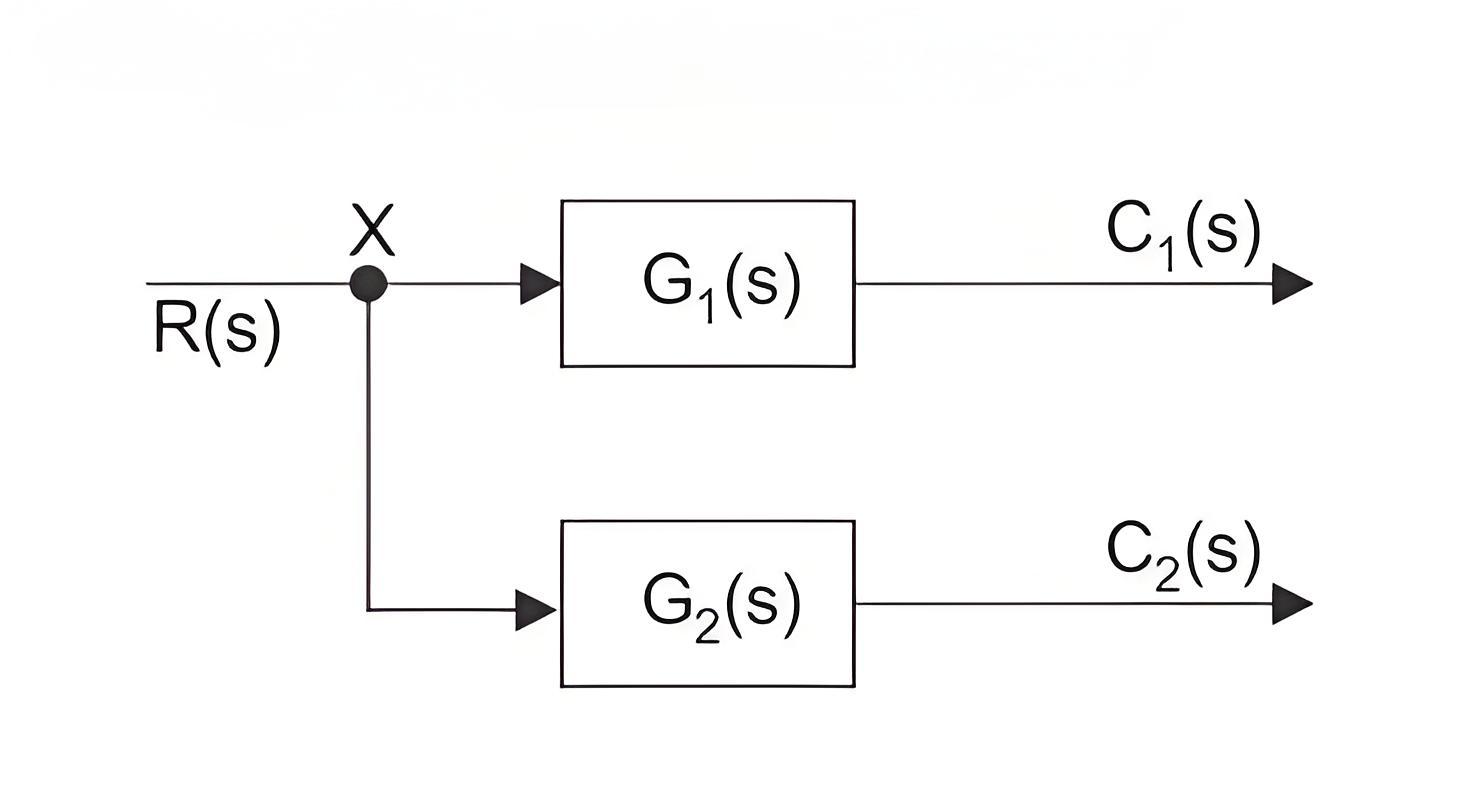
Когда нам нужно применить один и тот же входной сигнал к более чем одному блоку, мы используем то, что известно как точка отбора. Это точка, где вход имеет более одного пути для распространения. Обратите внимание, что вход не делится на точке.Но вместо этого вход распространяется через все пути, подключенные к этой точке, без изменения своего значения. Таким образом, один и тот же входной сигнал может быть применен к более чем одной системе или блоку, имея точку отбора. Общий входной сигнал, представляющий более одного блока системы управления, осуществляется через общую точку, как показано на рисунке ниже с точкой X.
Последовательные блоки
Когда блоки управления соединены последовательно (последовательно), общая передаточная функция является произведением всех индивидуальных передаточных функций блоков. Также помните, что выход блока не влияет на другие блоки в серии.
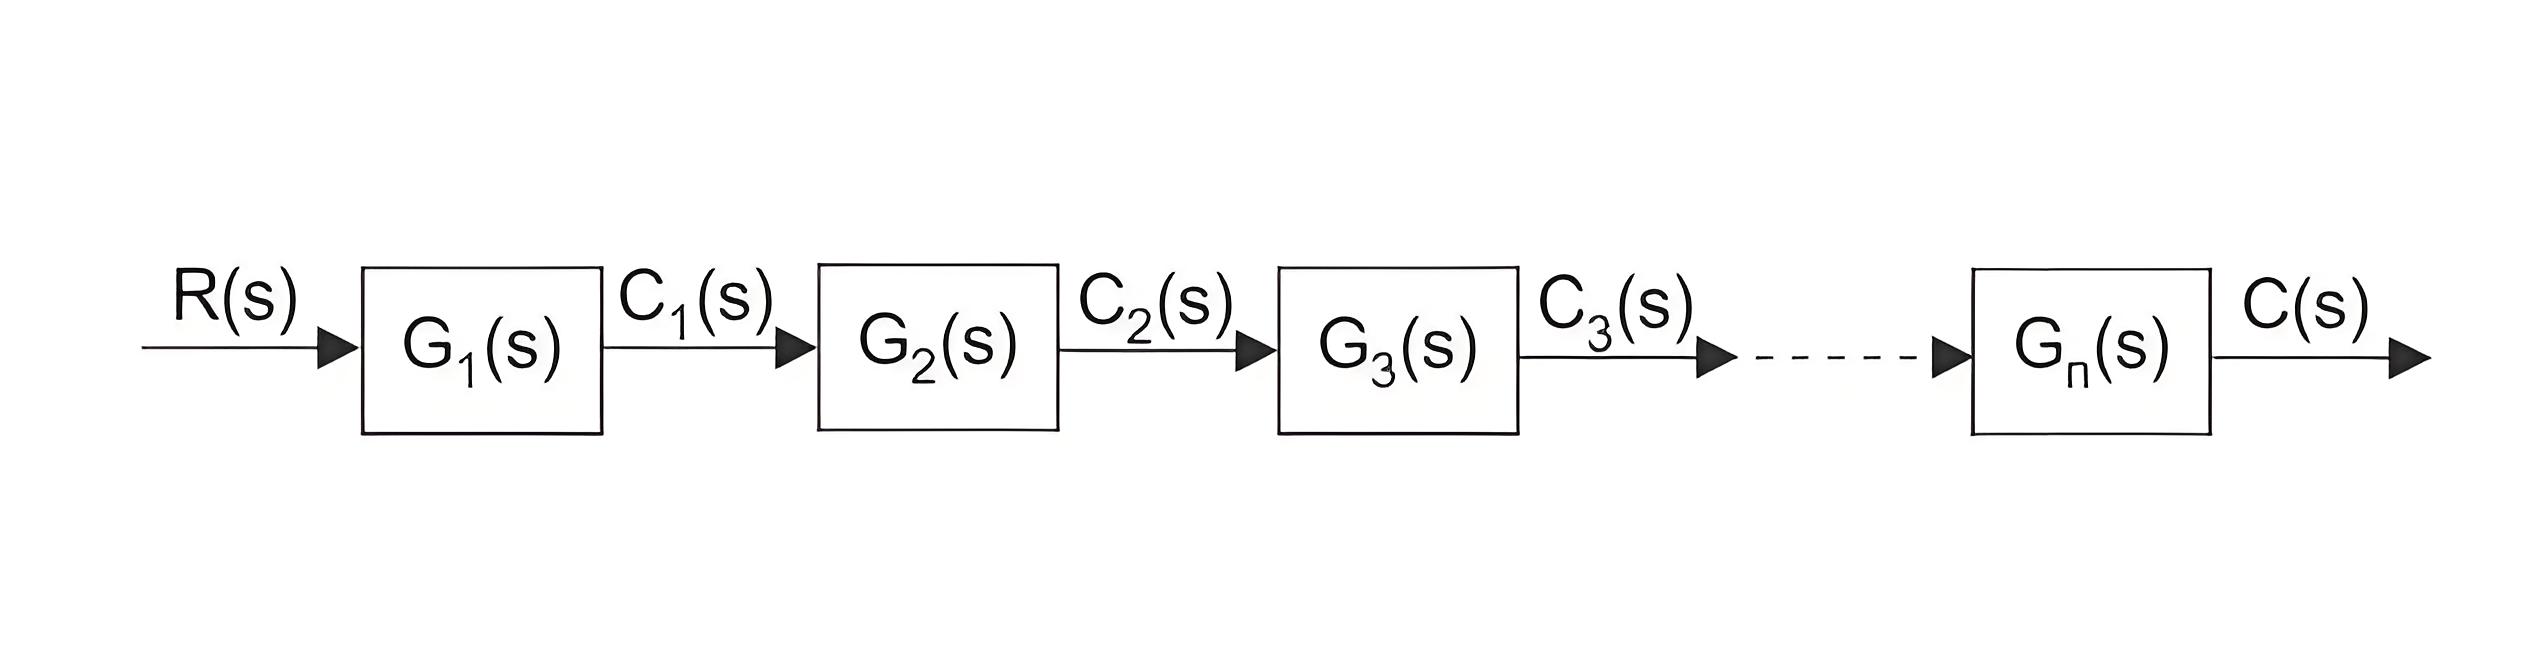
Из диаграммы видно, что,
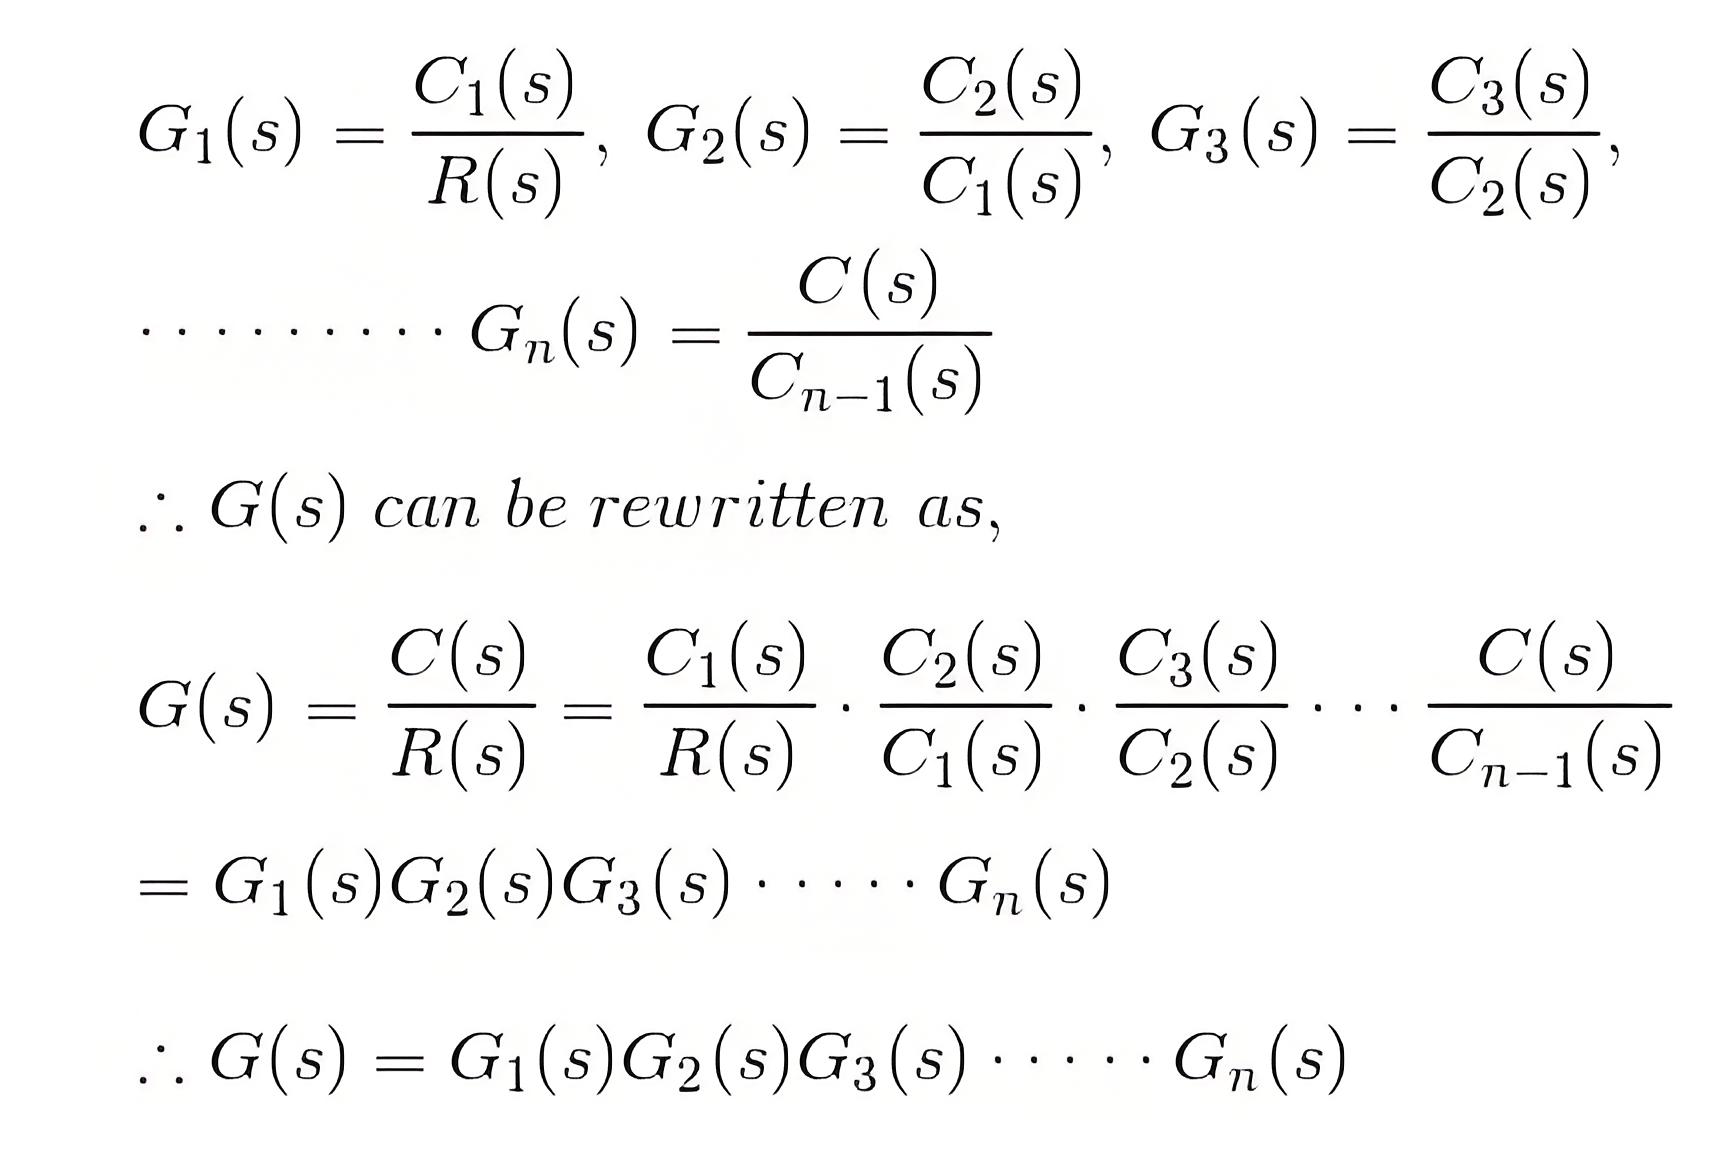
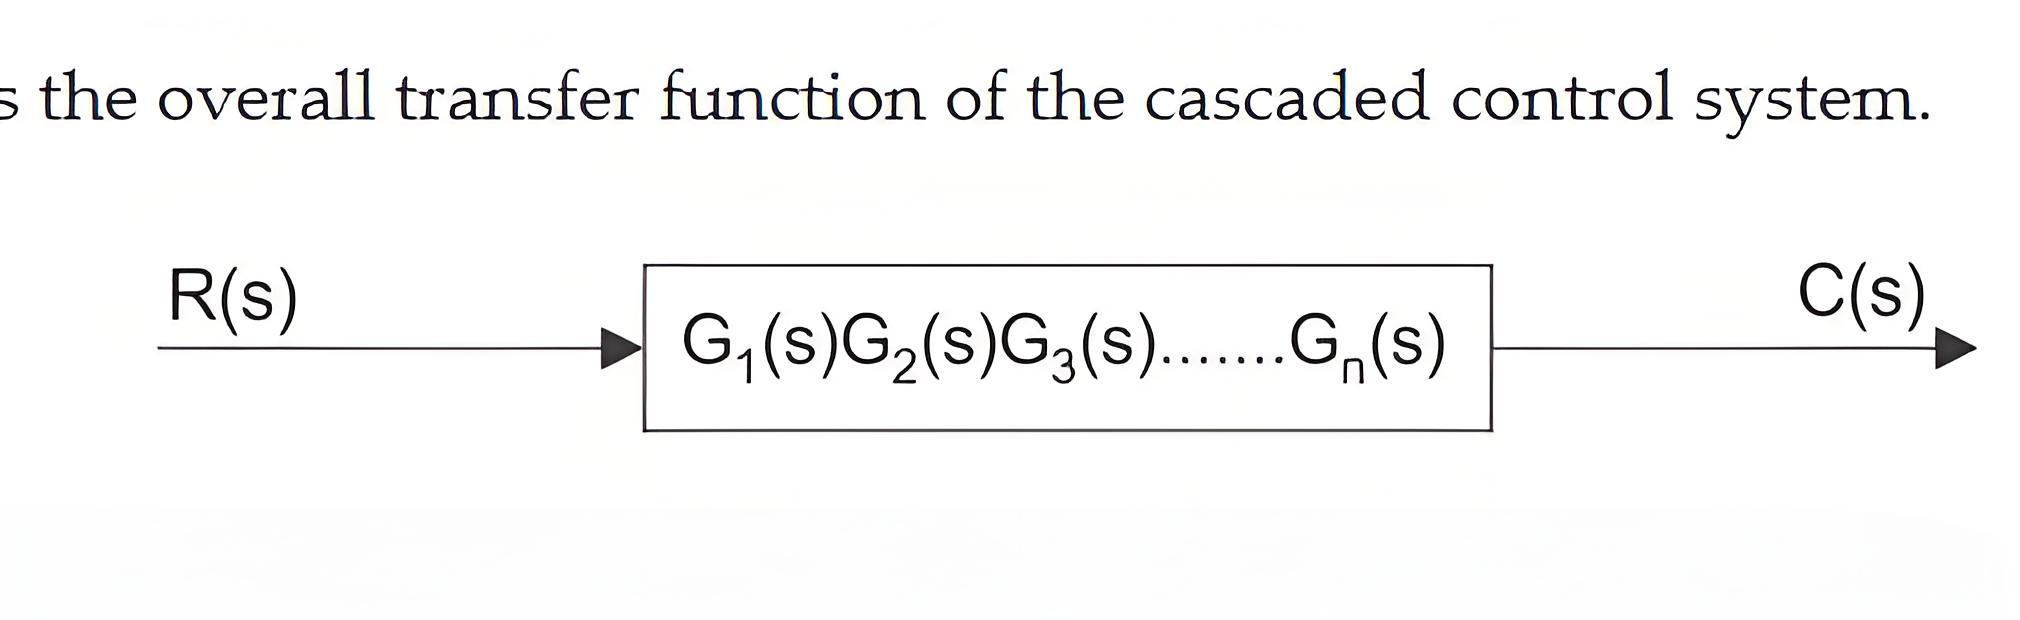
Где G(s) — общая передаточная функция последовательной системы управления.
Суммирующие точки в блок-схеме системы управления
Иногда разные входные сигналы применяются к одному и тому же блоку, а не к одному входу для нескольких блоков. Здесь комбинированный входной сигнал является суммой всех примененных входных сигналов. Эта точка суммирования, где входы сливаются, показана как перекрещенный круг на диаграммах.Здесь R(s), X(s) и Y(s) — это входные сигналы. Необходимо указать тон, определяющий входной сигнал, входящий в точку суммирования в блок-схеме системы управления.
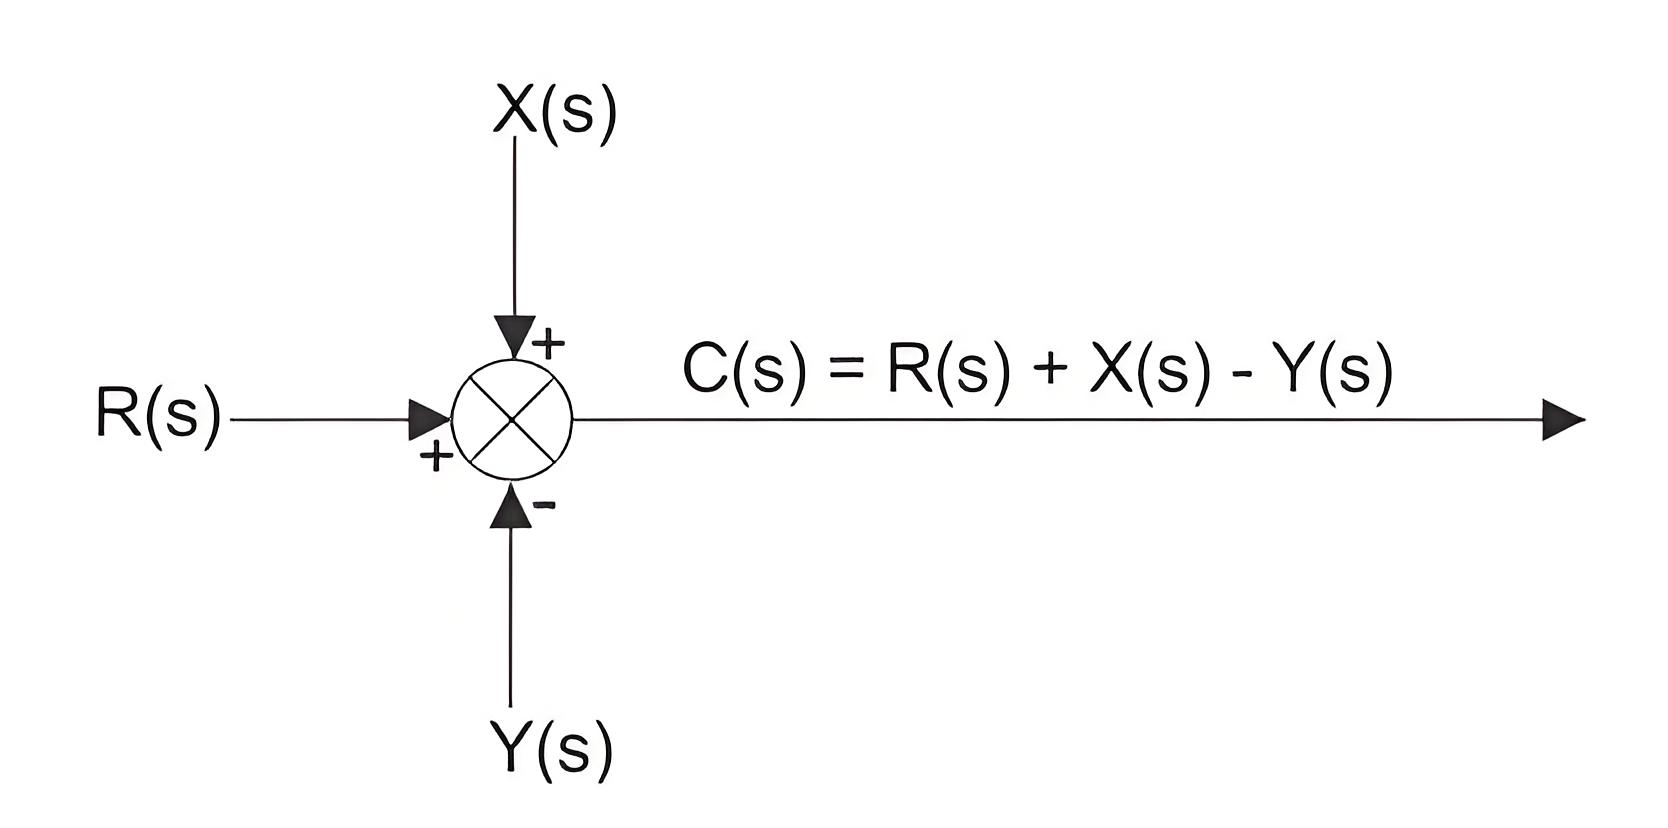
Последовательные суммирующие точки
Суммирующая точка с более чем двумя входами может быть разделена на две или более последовательные суммирующие точки, где изменение позиции последовательных суммирующих точек не влияет на выходной сигнал.
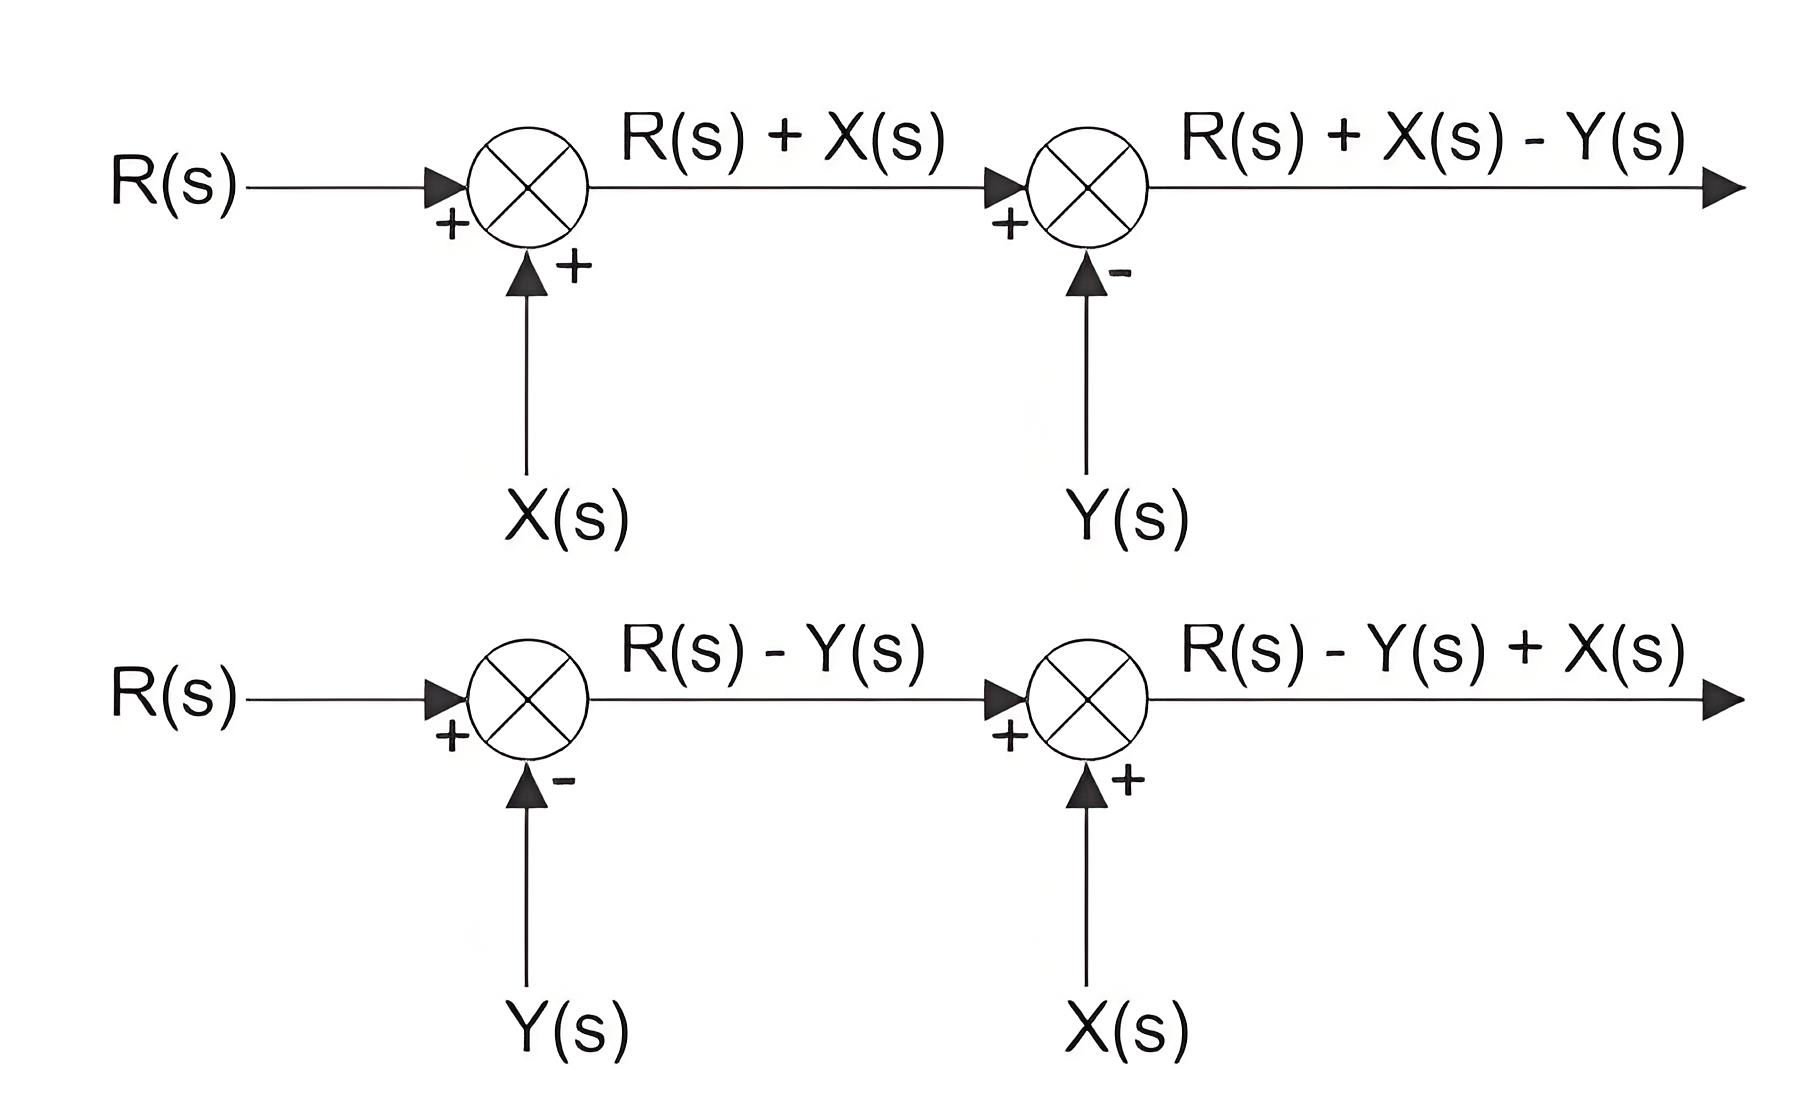
Другими словами, если есть более одной суммирующей точки, непосредственно связанных друг с другом, их можно легко менять местами без влияния на конечный выход суммирующей системы.
Параллельные блоки
Когда применяется один и тот же входной сигнал к различным блокам, и выход от каждого из них добавляется в точке суммирования для получения конечного выхода системы.
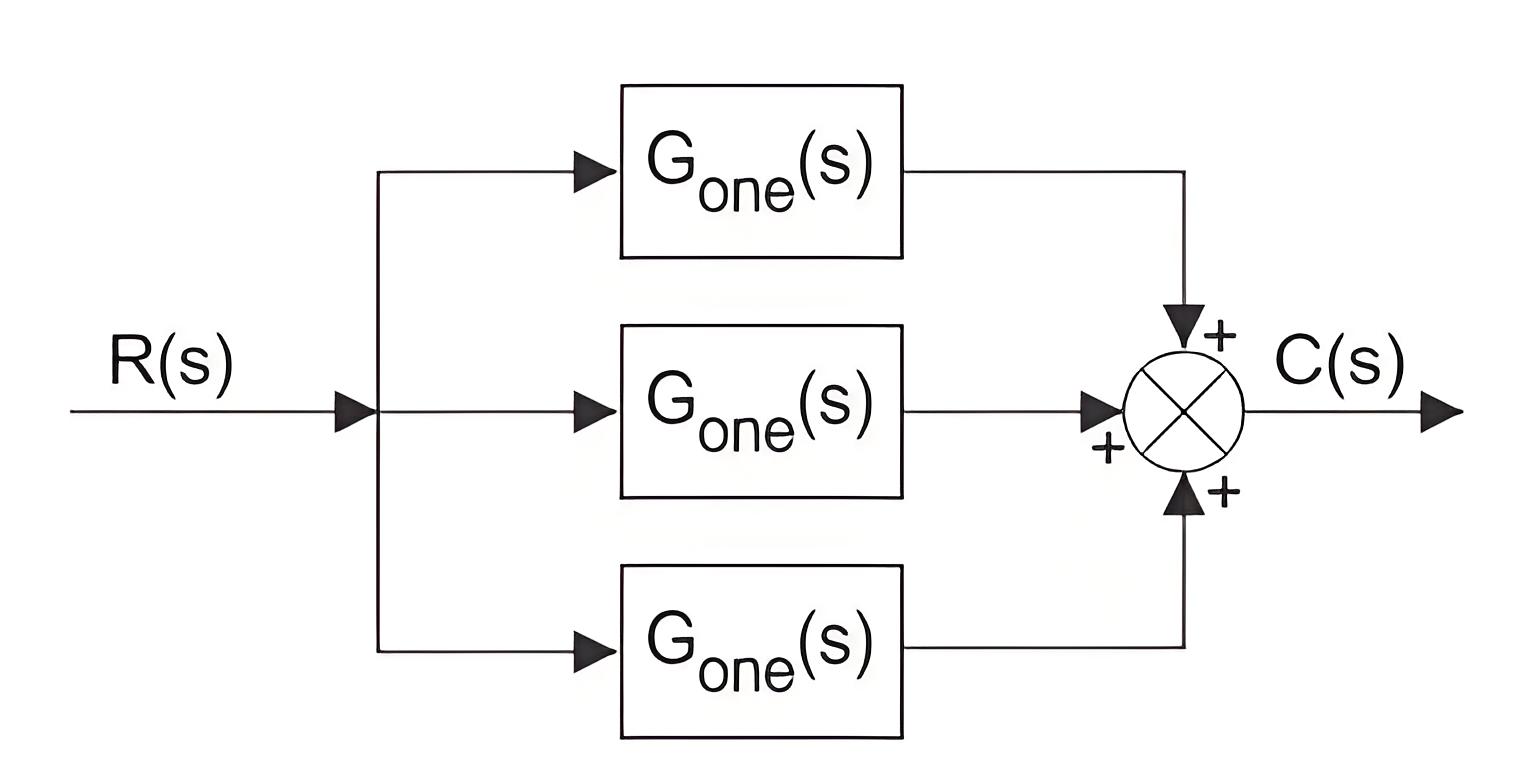
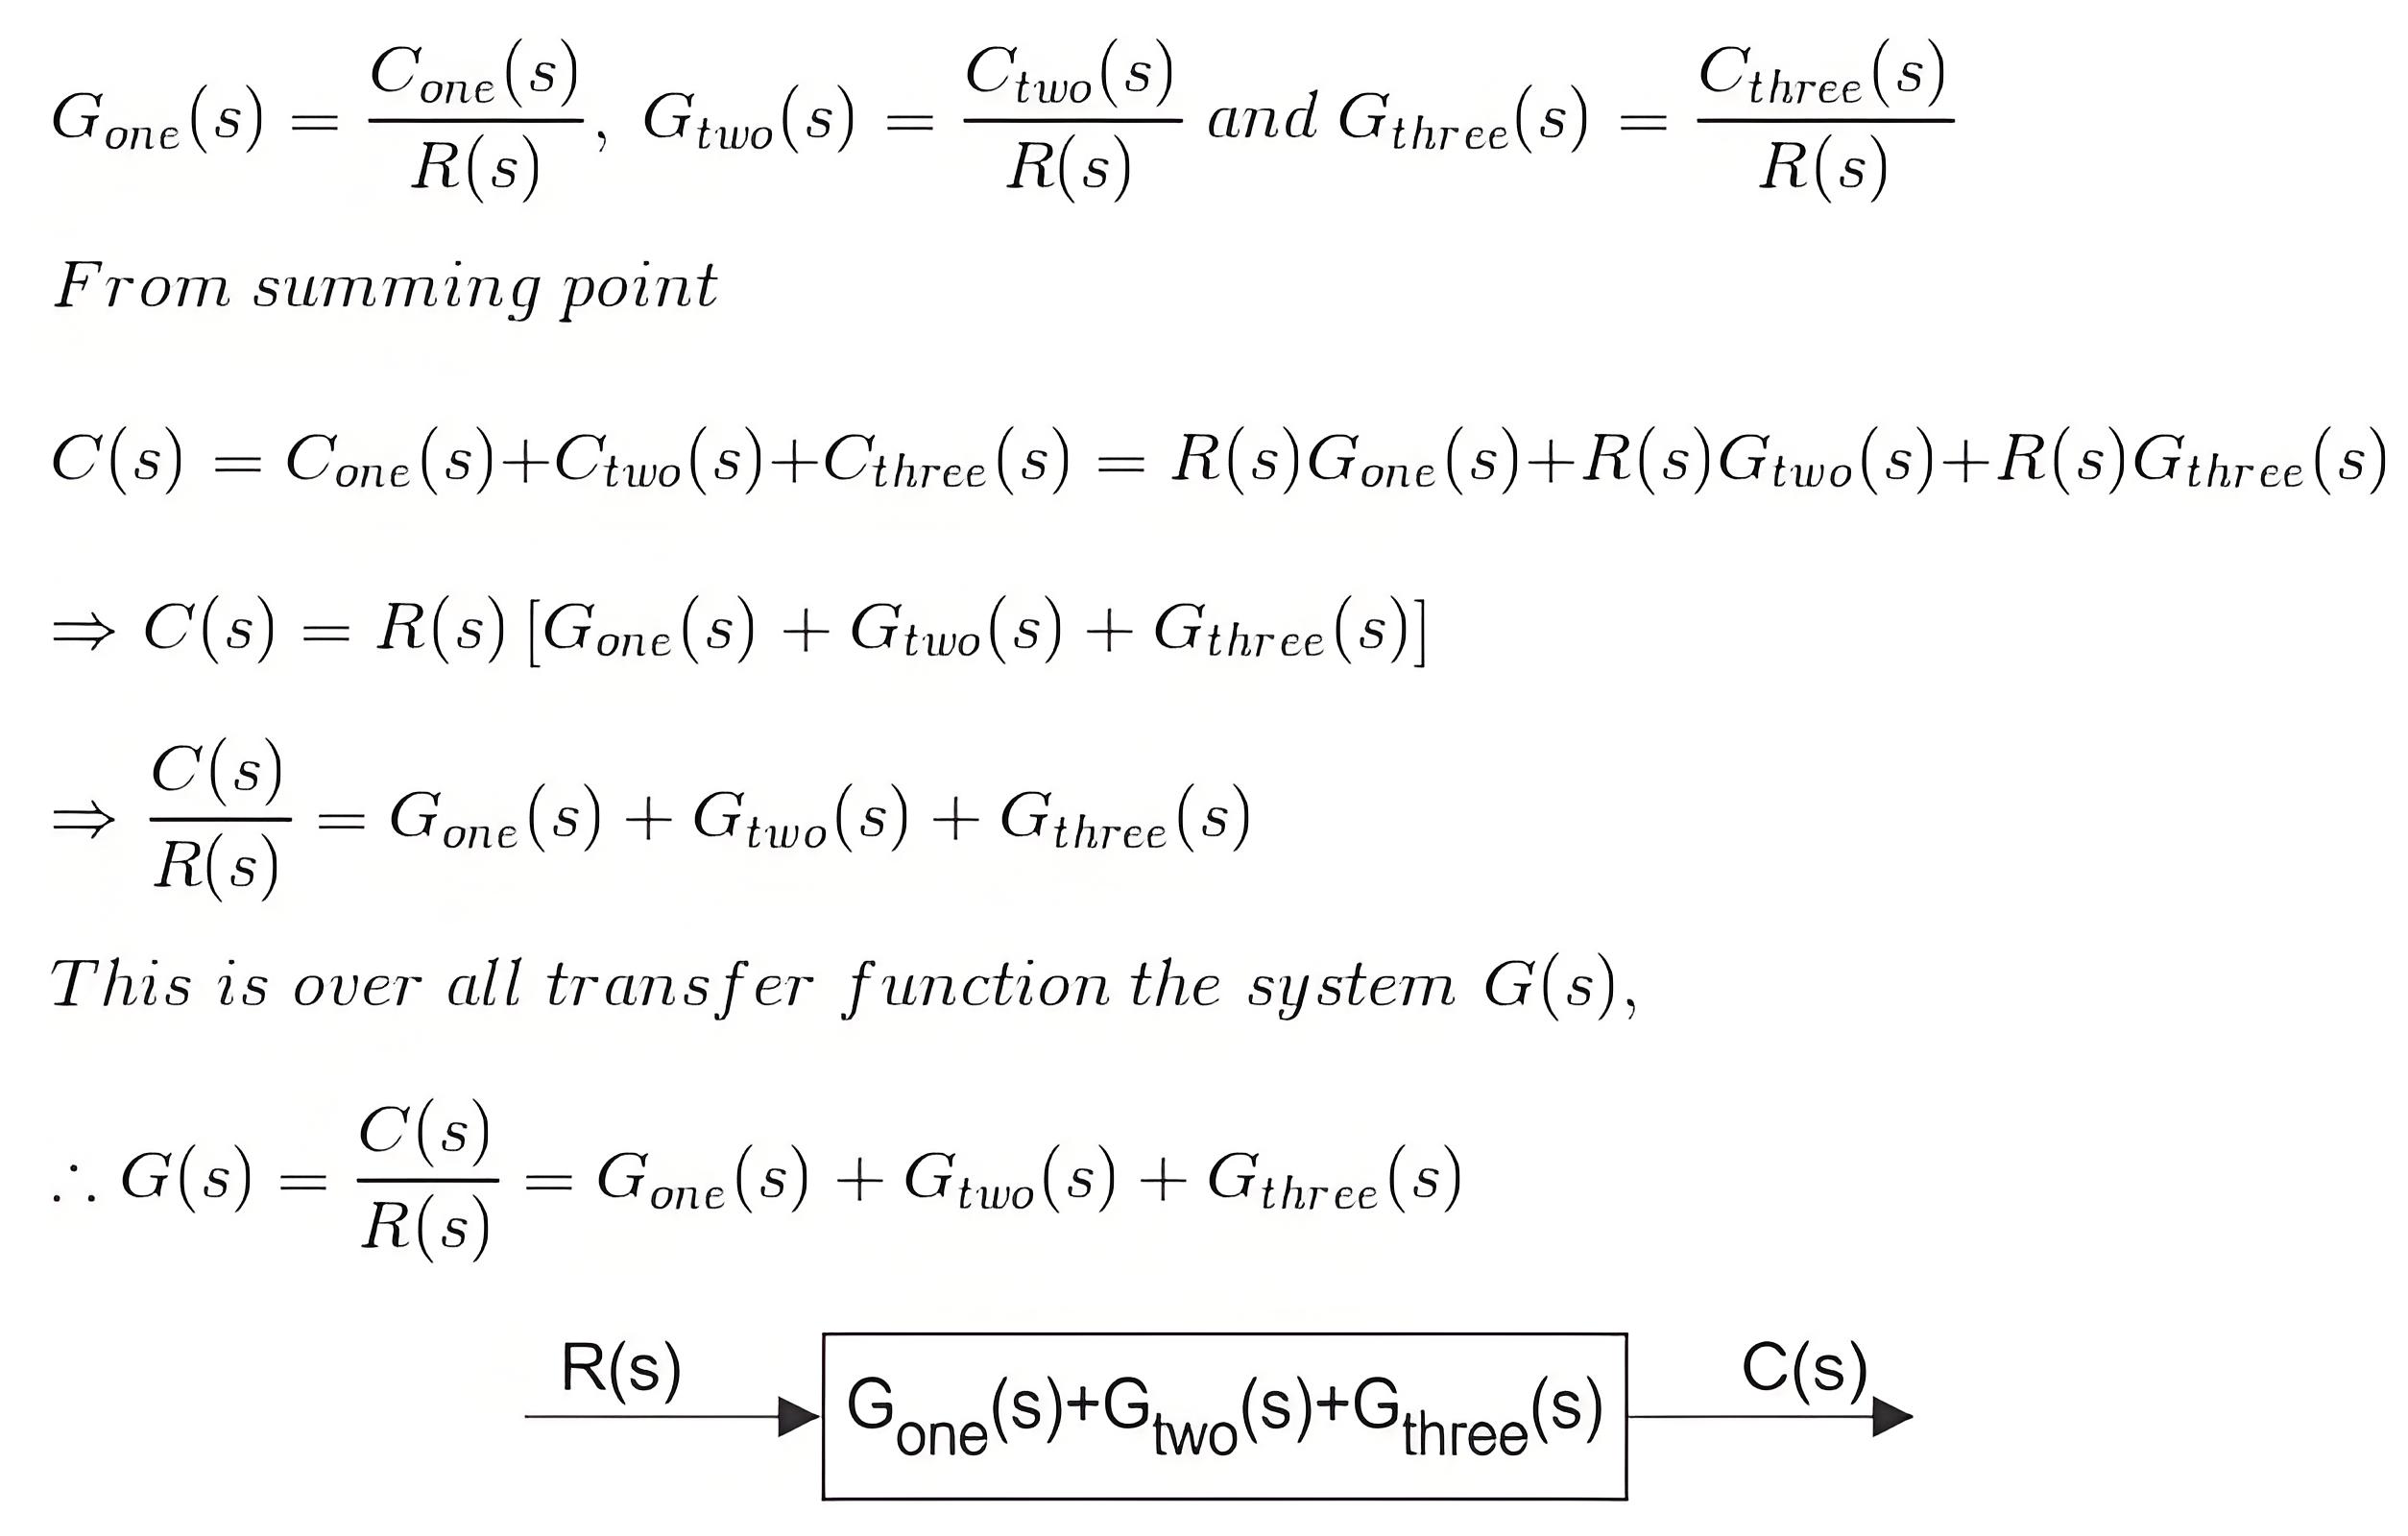
Общая передаточная функция системы будет алгебраической суммой передаточных функций всех индивидуальных блоков.
Если Cone, Ctwo и Cthree — выходы блоков с передаточными функциями Gone, Gtwo и Gthree, то.
Перемещение точки отбора
Если один и тот же сигнал применяется к более чем одной системе, то сигнал в системе представляется точкой, называемой точкой отбора. Принцип перемещения точки отбора заключается в том, что она может быть перемещена на любую сторону блока, но окончательный выход ветвей, подключенных к точке отбора, должен оставаться неизменным.
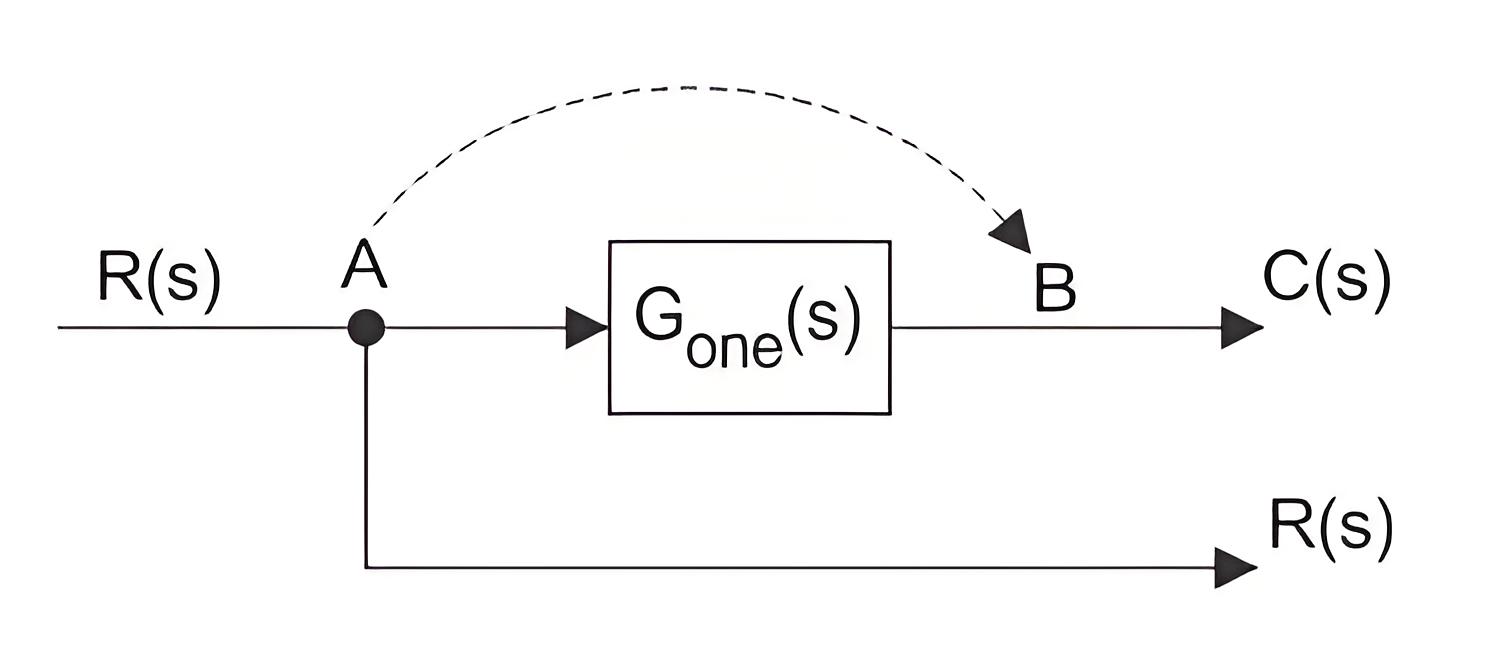
Точка отбора может быть перемещена на любую сторону блока.
На рисунке выше точка отбора перемещена с позиции A на B. Сигнал R(s) в точке отбора A станет G(s)R(s) в точке B.
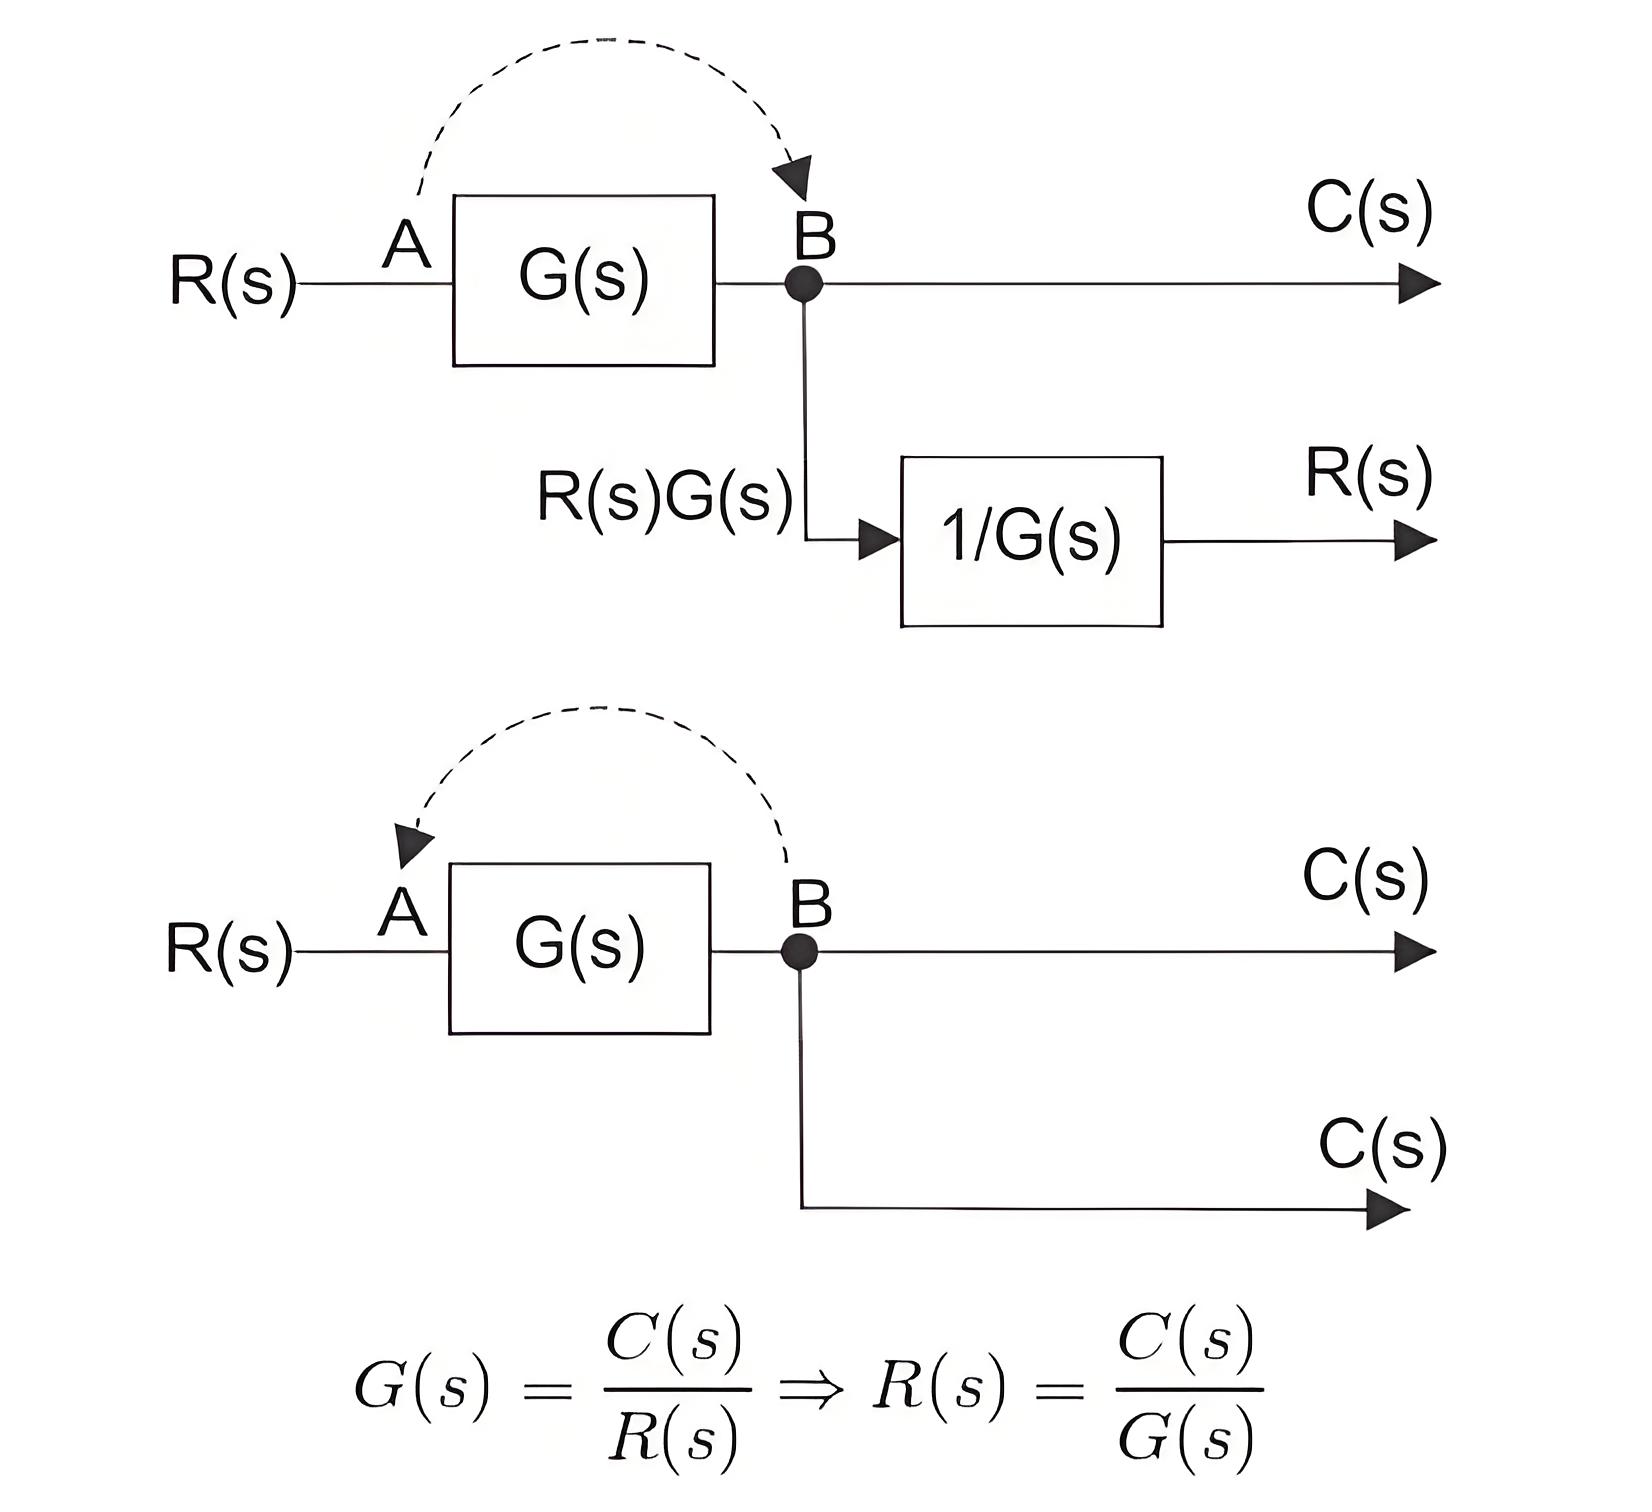
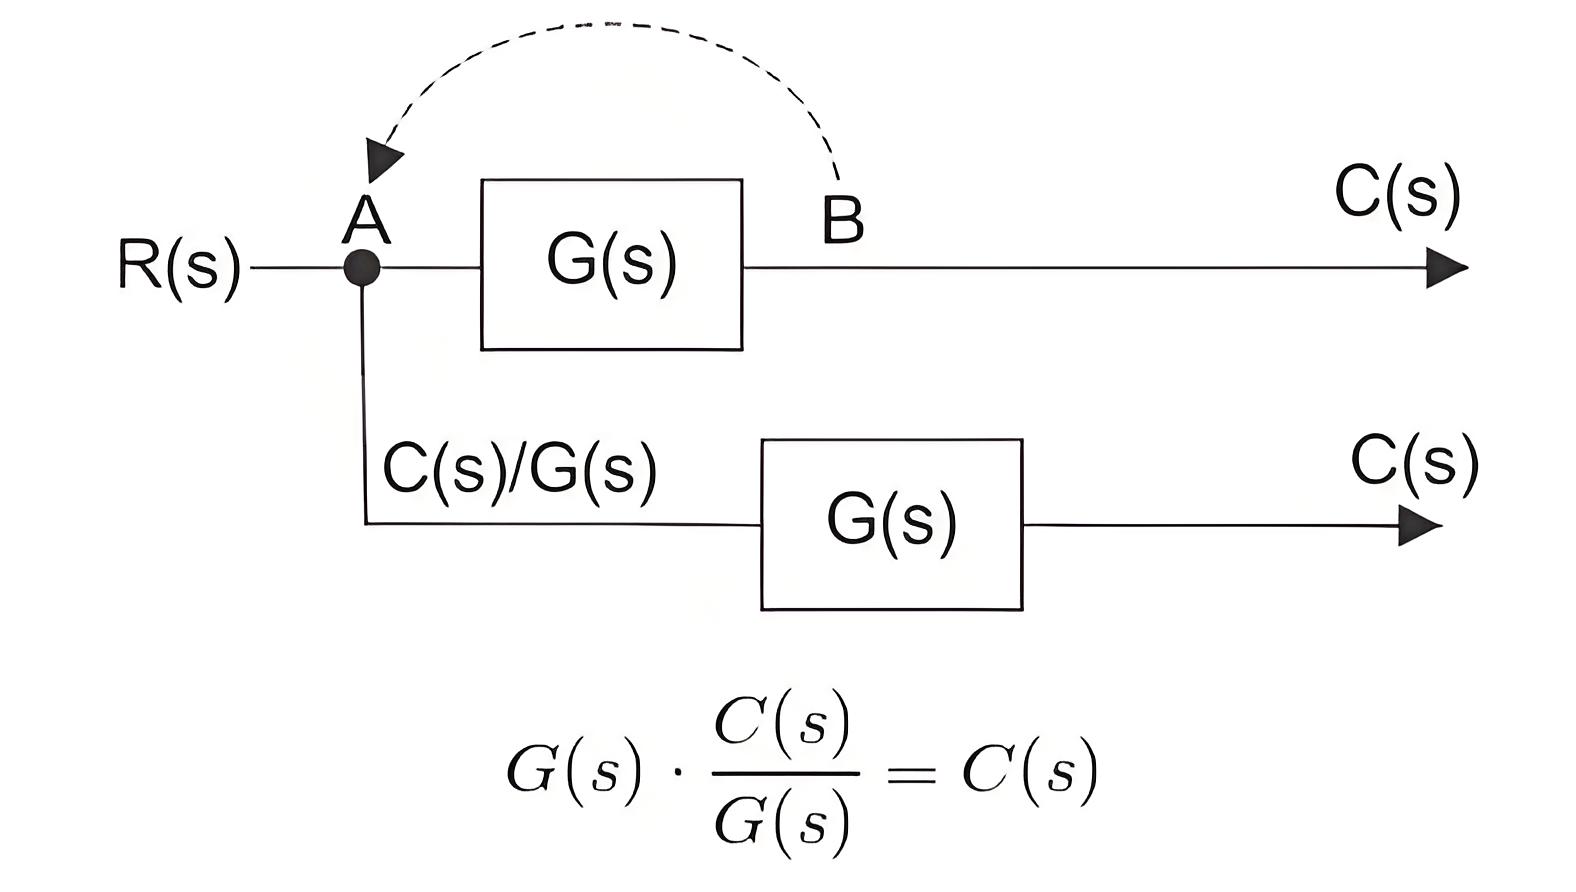
Поэтому на этом пути необходимо добавить еще один блок с обратной передаточной функцией G(s), чтобы снова получить R(s). Теперь рассмотрим, когда точка отбора перемещается до блока, который был ранее после блока. Здесь выход — это C(s), а вход — это R(s), и следовательно.
Здесь необходимо добавить один блок с передаточной функцией G(s) на этот путь, чтобы выход снова стал C(s).
Перемещение суммирующей точки
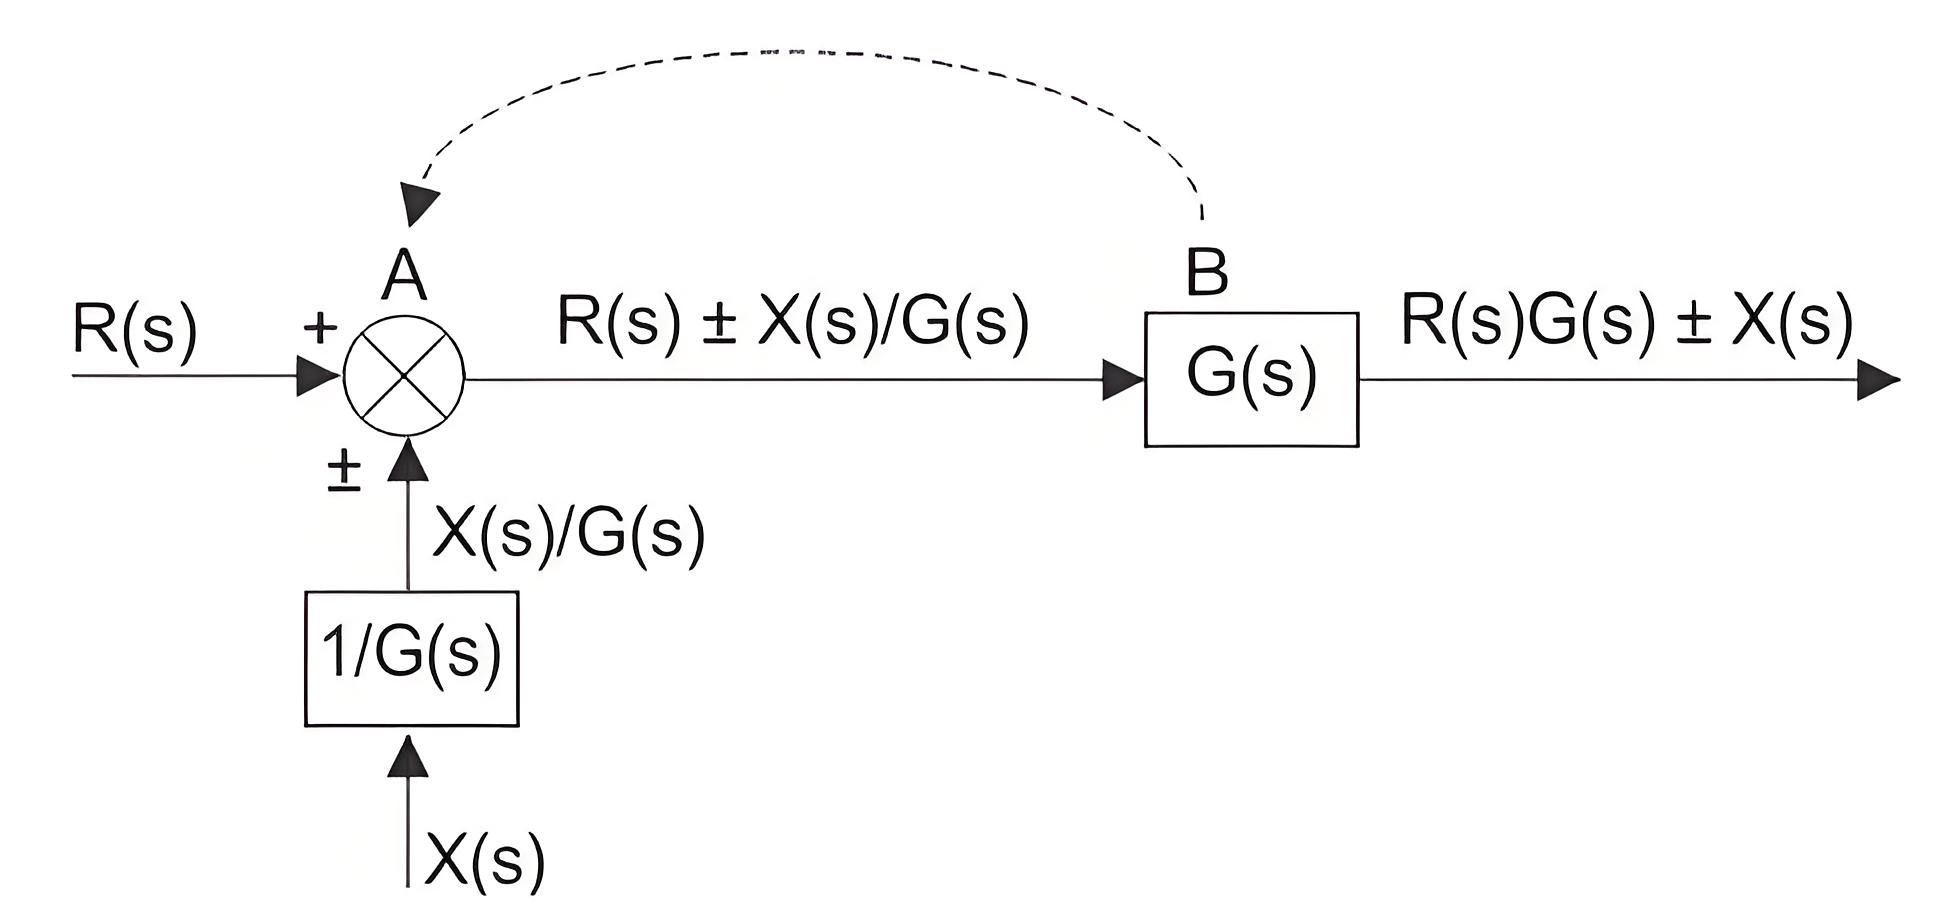
Рассмотрим перемещение суммирующей точки с позиции перед блоком на позицию после блока. Есть два входных сигнала, R(s) и ± X(s), входящих в суммирующую точку на позиции A. Выход суммирующей точки — это R(s) ± X(s). Результирующий сигнал является входом блока системы управления с передаточной функцией G(s), и конечный выход системы равен.
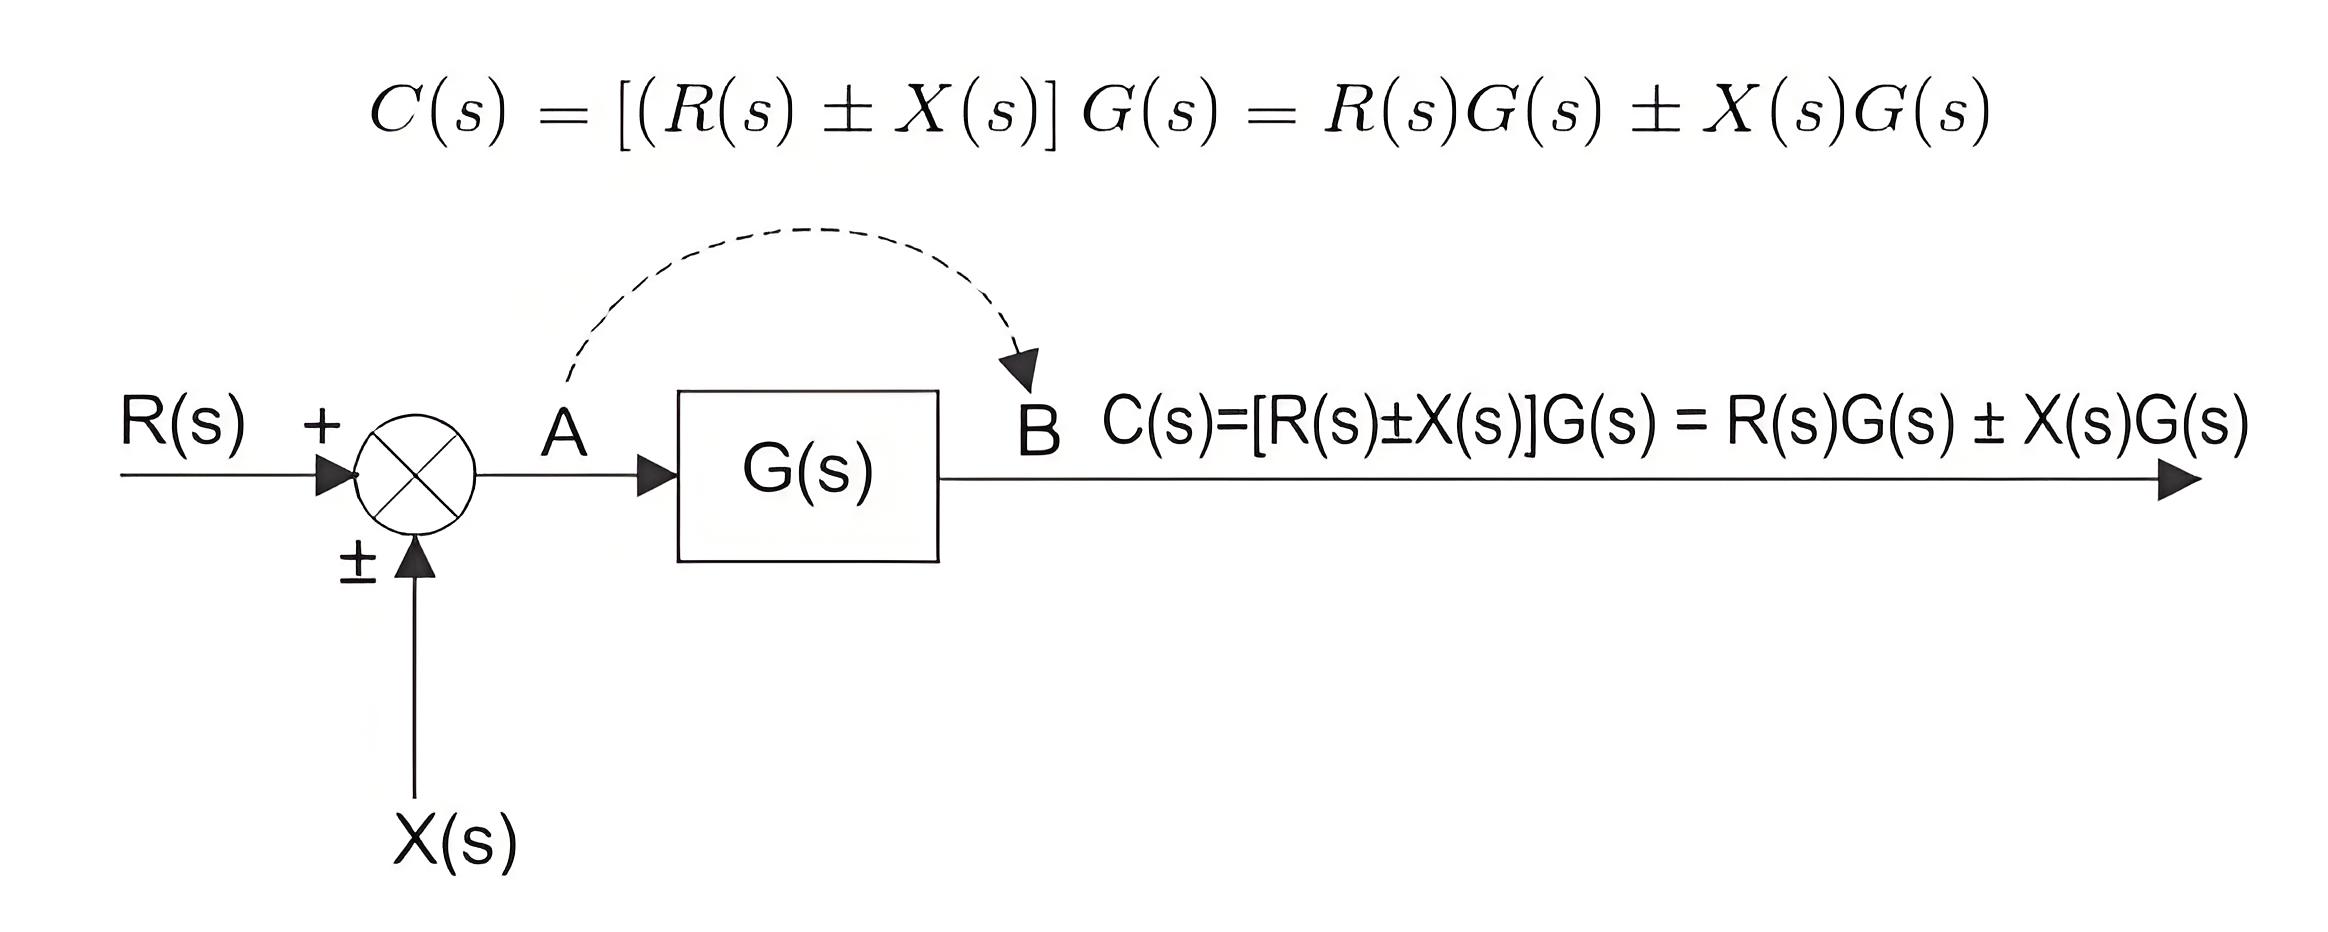
Следовательно, суммирующую точку можно перерисовать с входными сигналами R(s)G(s) и ± X(s)G(s).
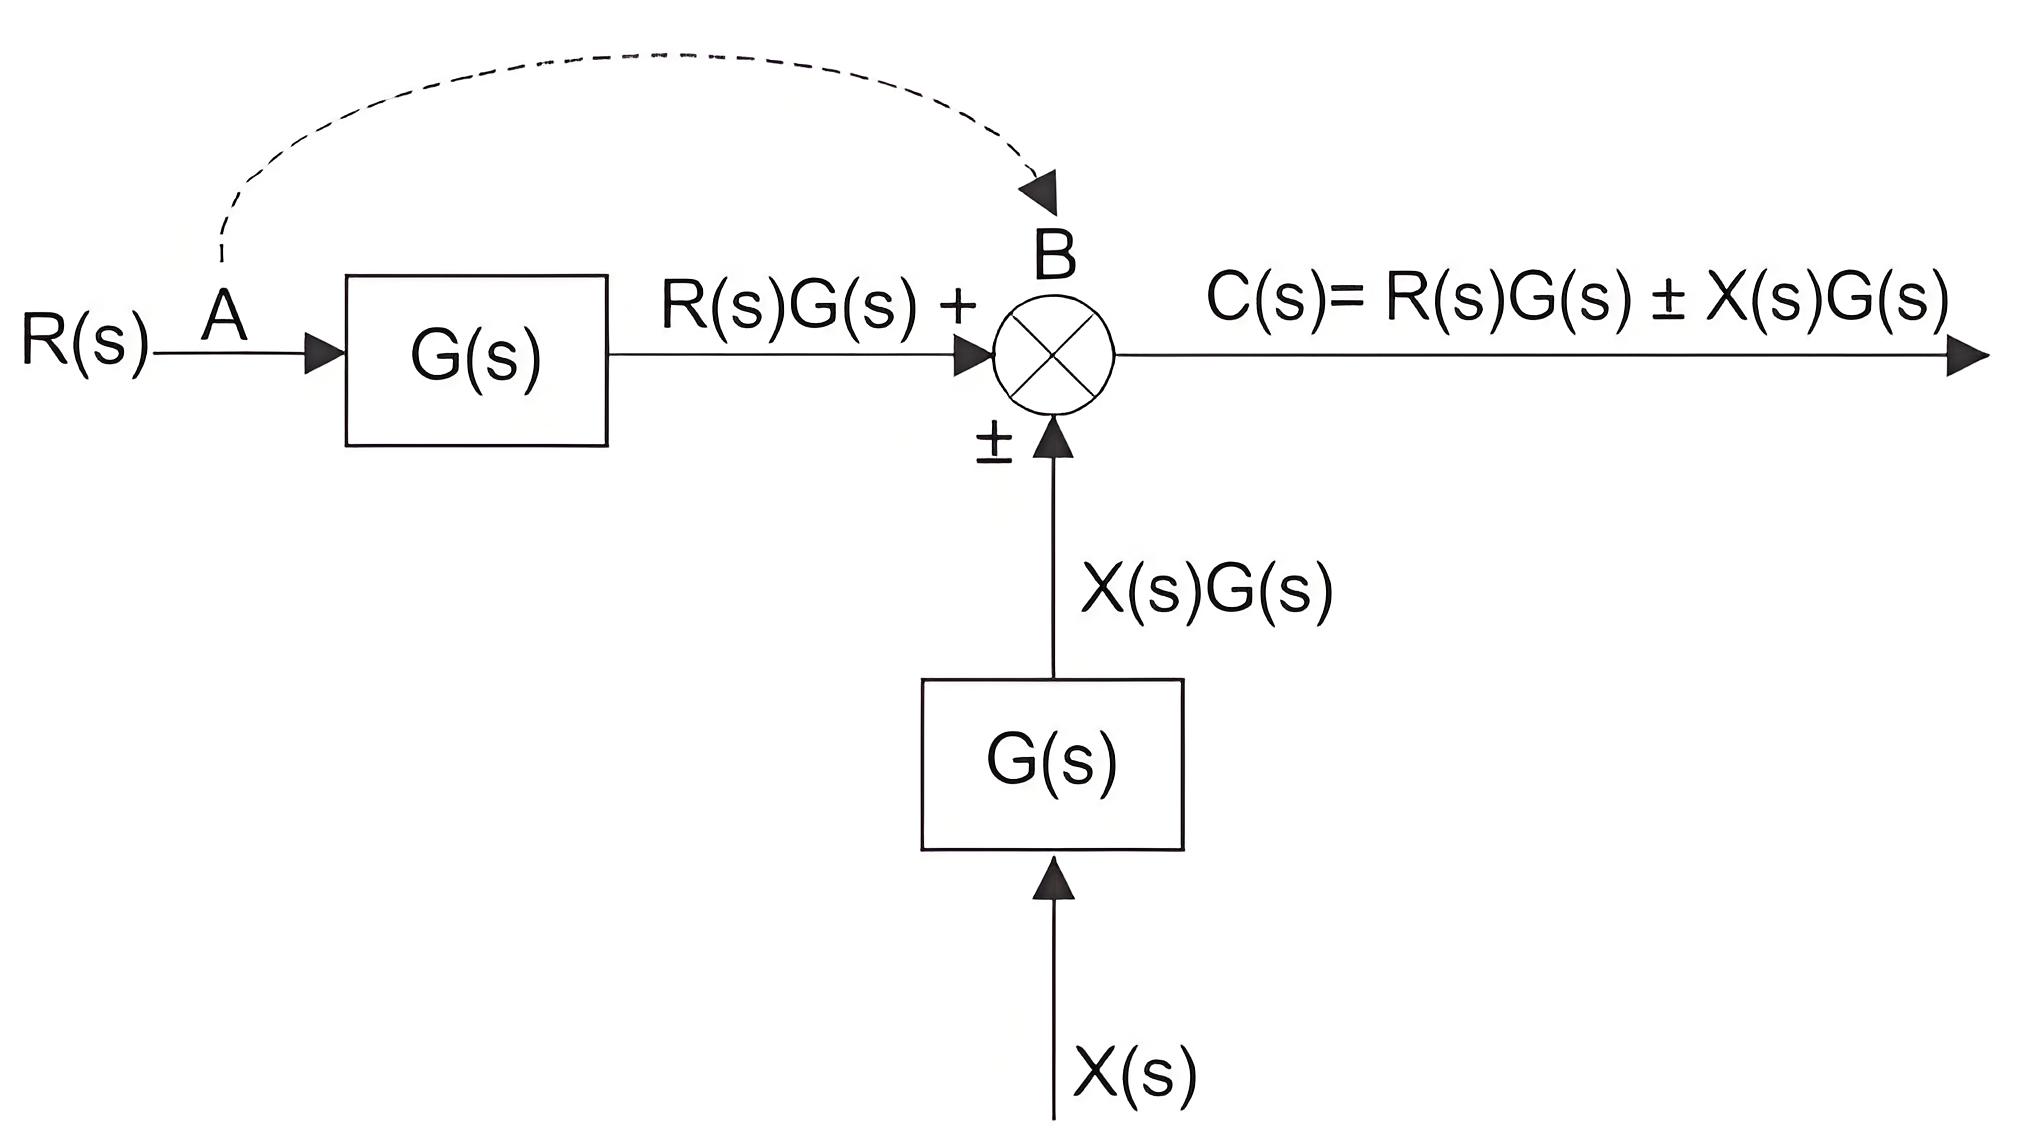
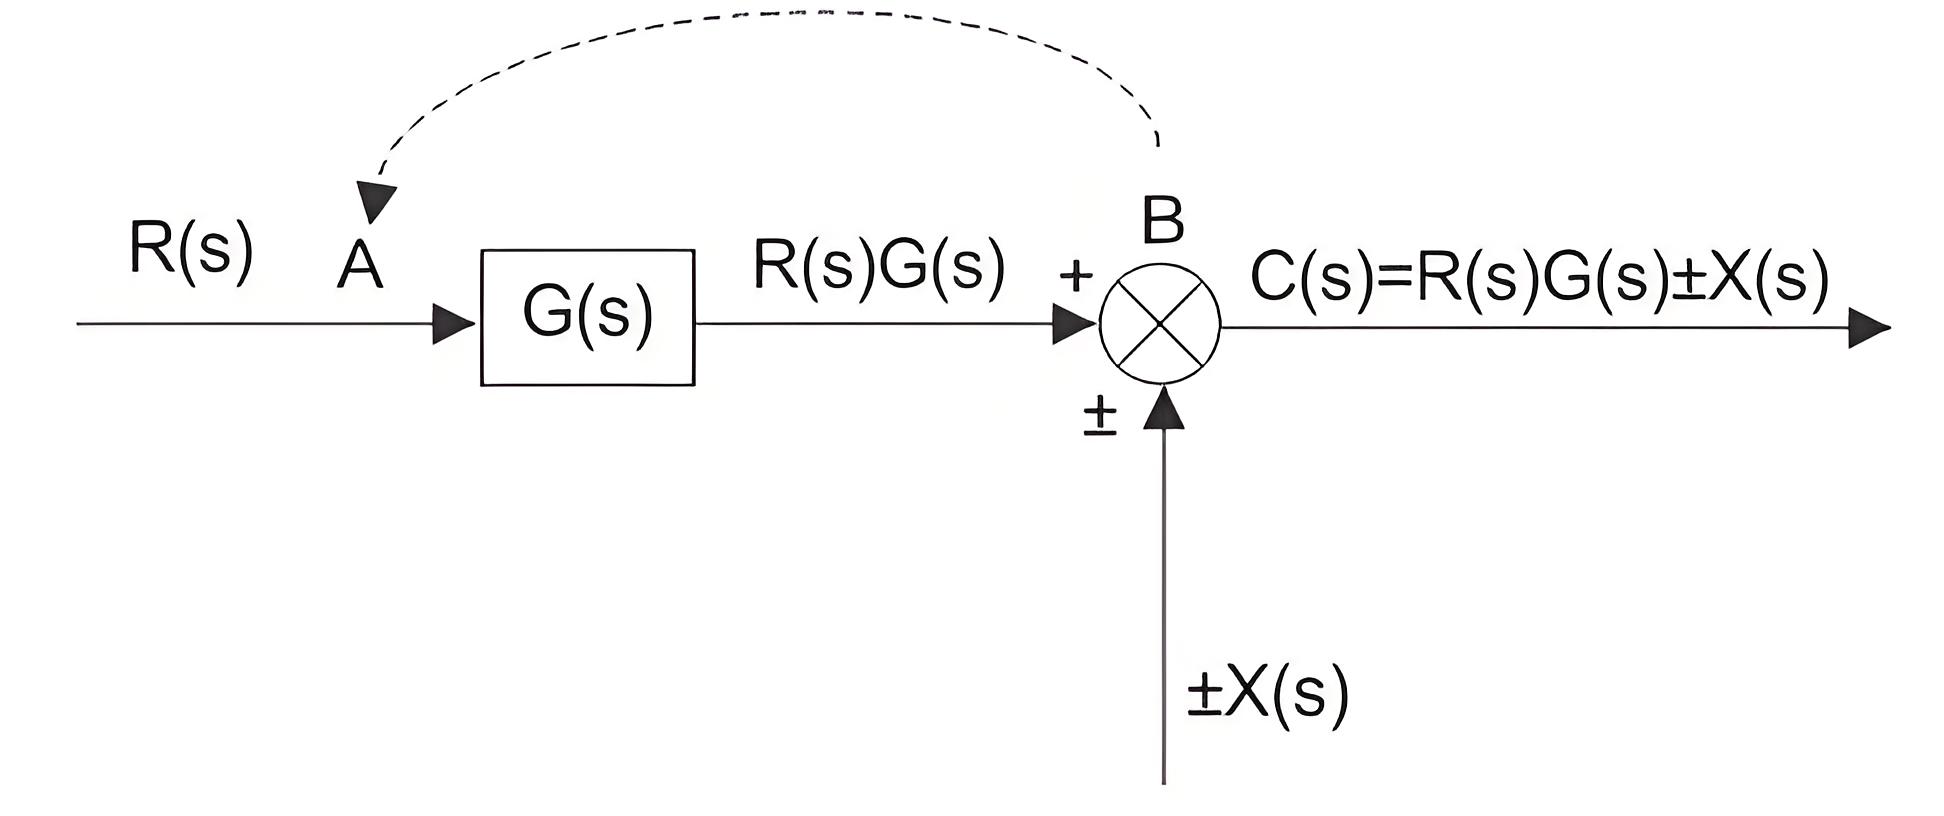
Вышеуказанные блок-схемы выхода системы управления можно переписать как.
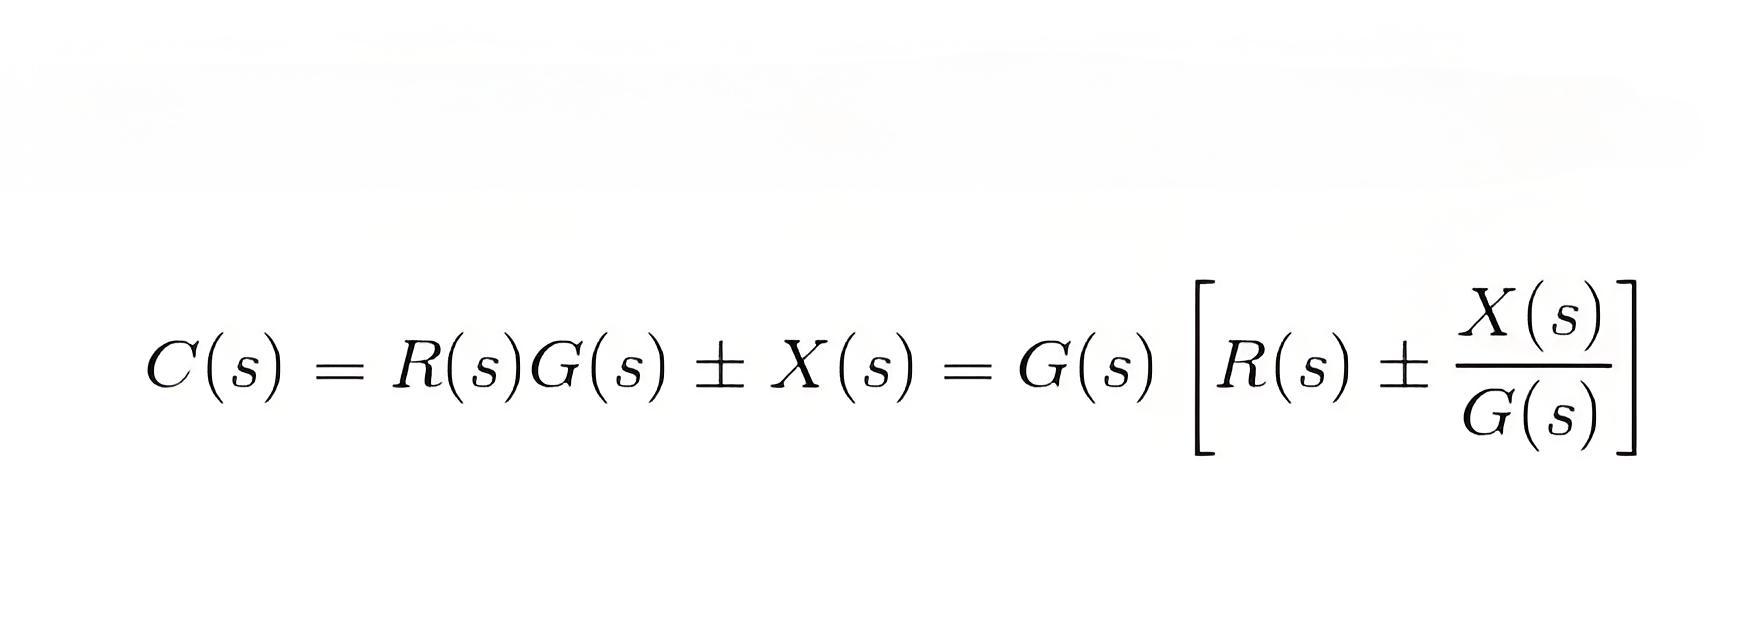
Это уравнение можно представить блоком с передаточной функцией G(s) и входом R(s) ± X(s)/G(s). Опять же, R(s)±X(s)/G(s) можно представить с суммирующей точкой входных сигналов R(s) и ± X(s)/G(s) и, наконец, это можно нарисовать как показано ниже.
Блок-схема замкнутой системы управления
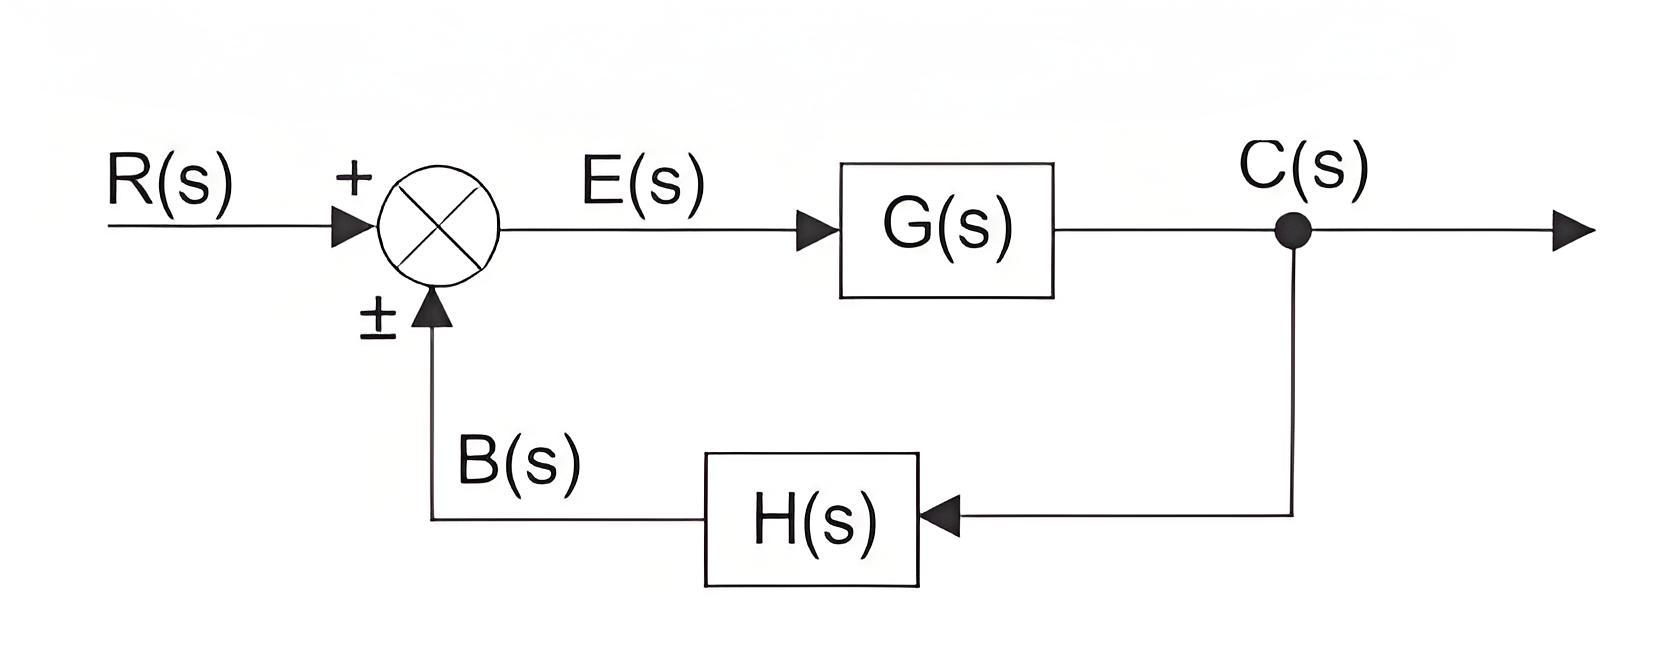
В замкнутой системе управления часть выхода подается обратно и добавляется к входу системы. Если H(s) — это передаточная функция обратной связи, то передаточная функция сигнала обратной связи будет B(s) = C(s)H(s).
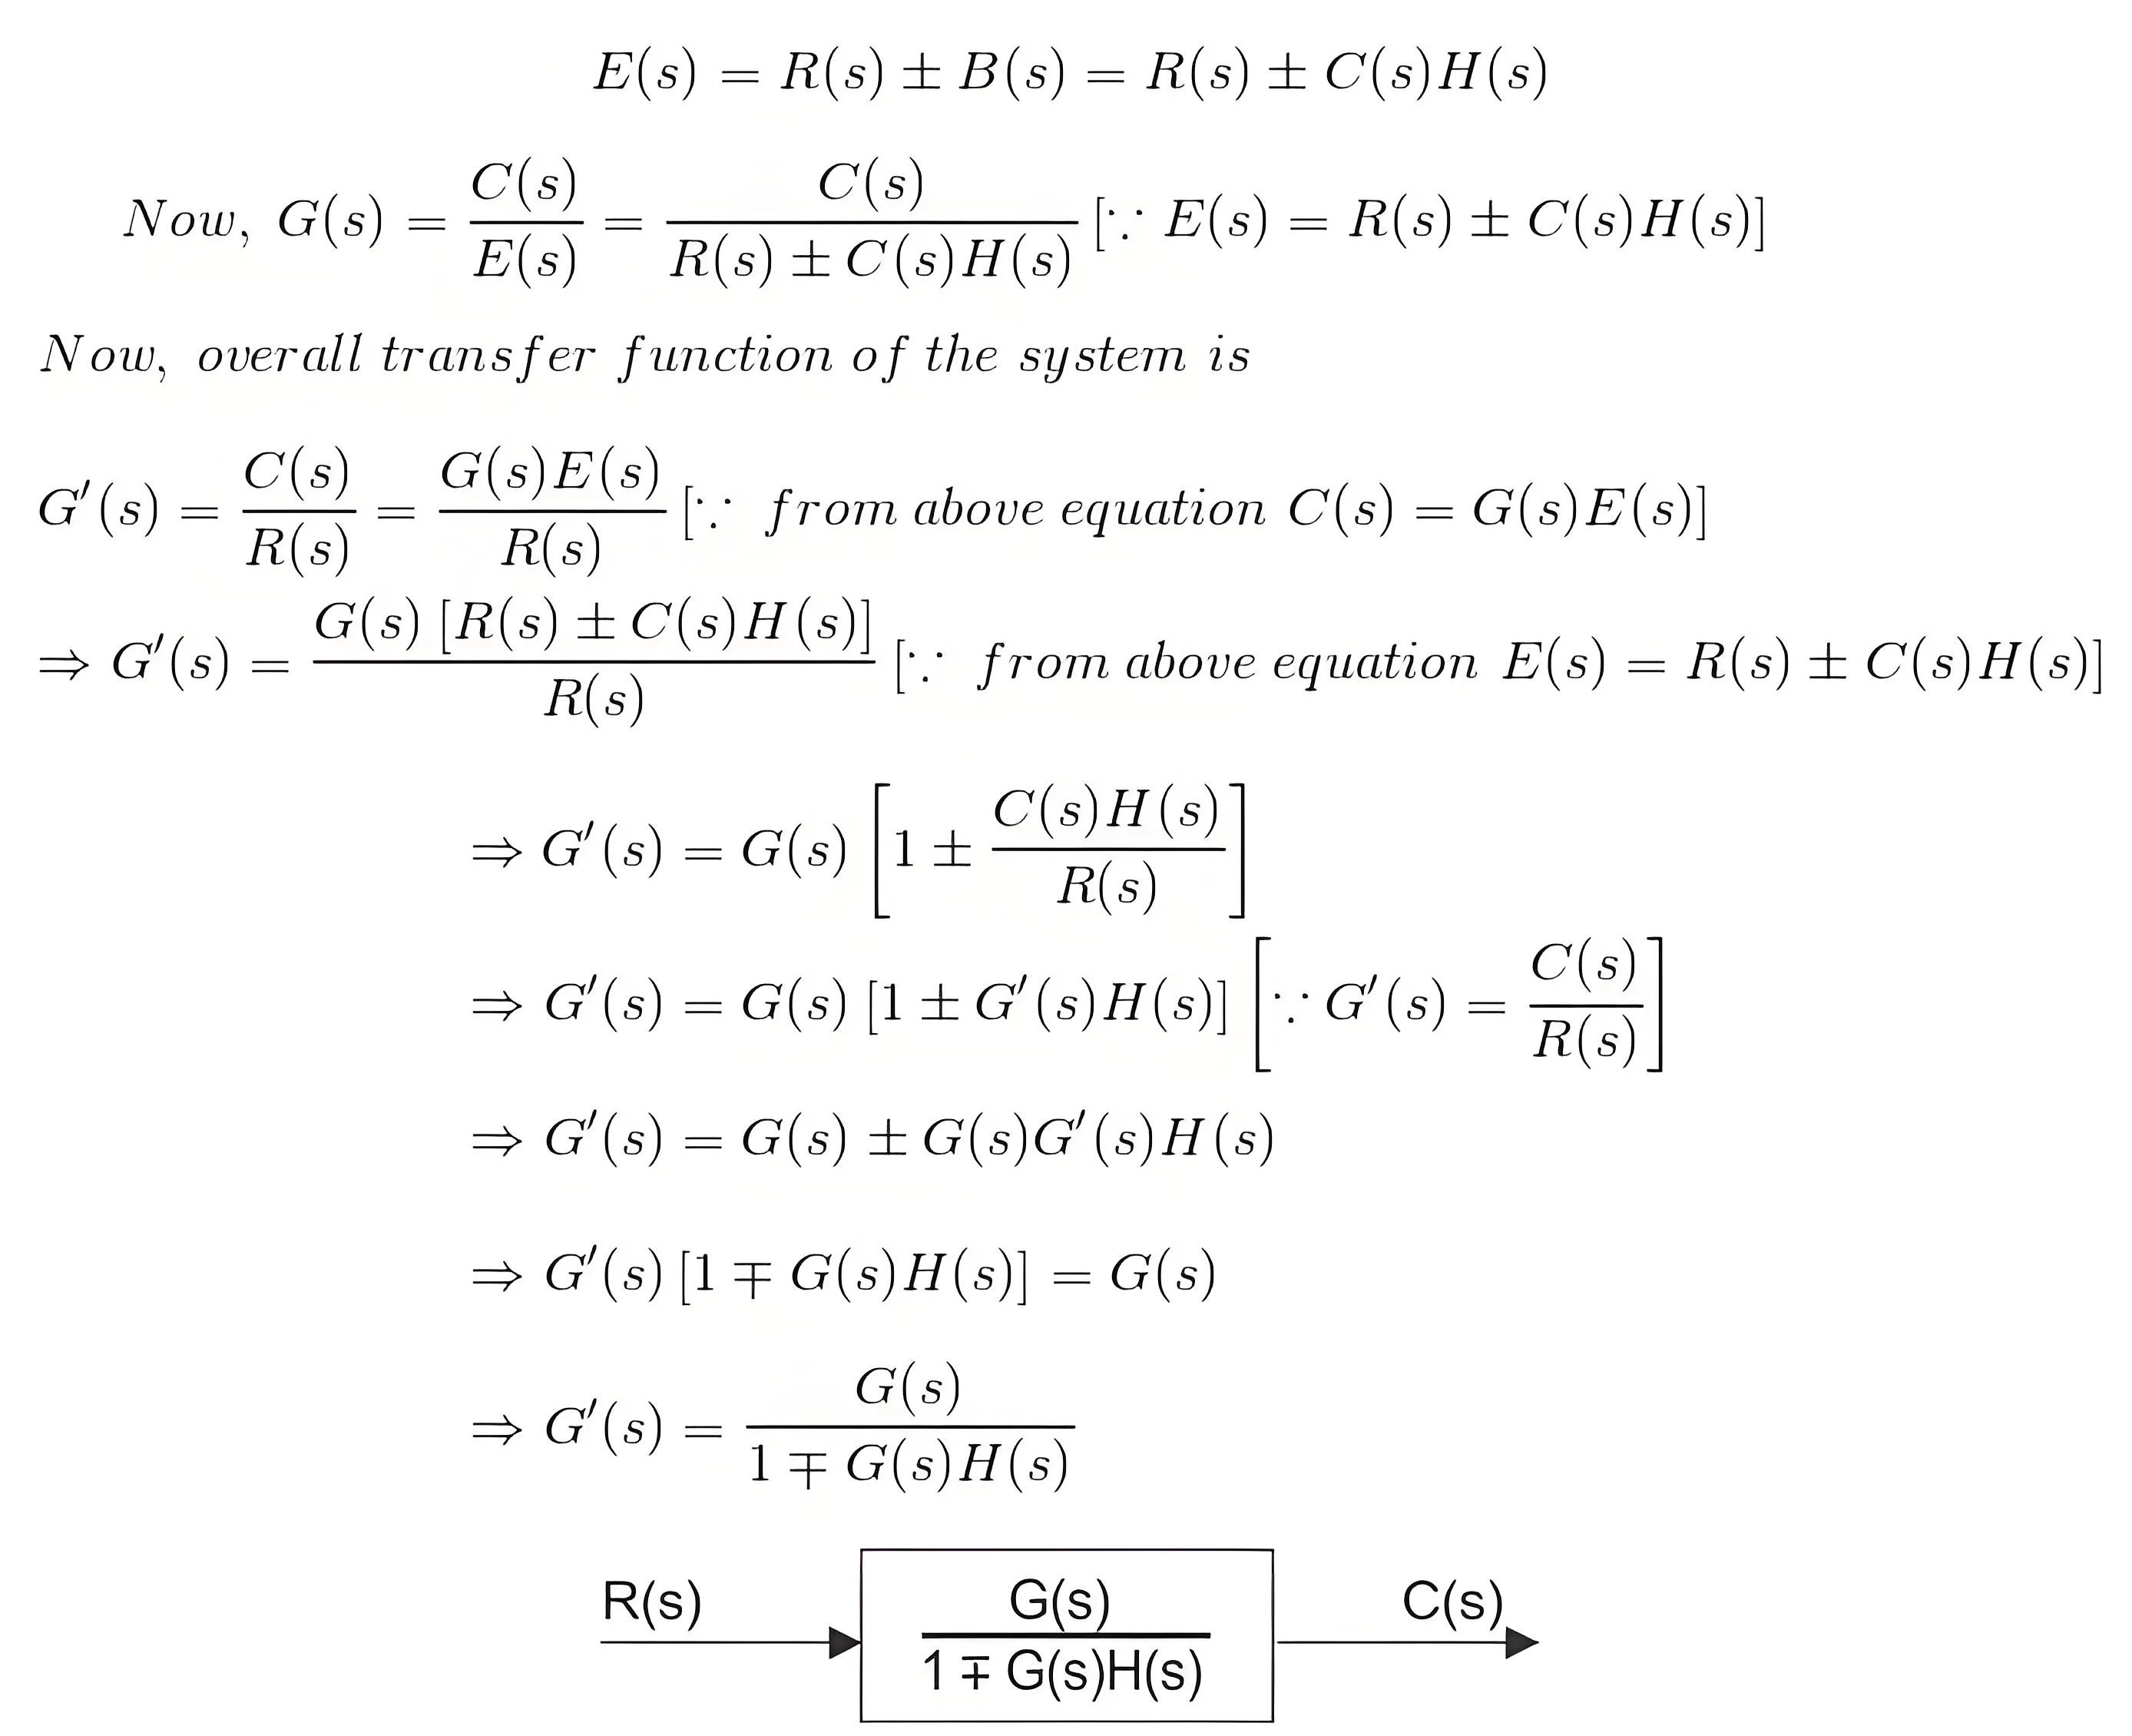
В точке суммирования входной сигнал R(s) будет добавлен к B(s) и создаст фактический входной сигнал или сигнал ошибки системы, обозначаемый E(s).

 Вход